我的升降桌改造:破解原厂面板,接入多种控制方式
我的升降桌改造:破解原厂面板,接入多种控制方式
dong4j
首发于 少数派: AI 助力改造非智能升降桌:智能升降、语音控制、多端联动……
1 背景
早在 2019 年搬入新家之后,就一直在迭代优化我的办公桌, 现在应该是 V3 版本了:
这个桌子从搬入新家就一直陪伴着我, 它承载了太多太多….
是的, 就是字面上的意思:
后来因为工作的原因有点轻微腰椎间盘突出, 所以决定给它换一个”躯干”, 桌板还是用的原来的, 毕竟好一点的升降桌都要 3000+ …
最终选择了一款非智能的双电机版本, 升降范围是 64~129cm, 因为我确信凭借自己对硬件的热爱, 可以很容易的改装成智能控制, 但是可能对自己的技术太自信了, 这个想法拖到近段时间才得以实现, 一是有充足的时间, 二是有 AI 的加持.
我的升降桌之前只能通过原厂控制面板操作,面板上有上升、下降和四个档位键:
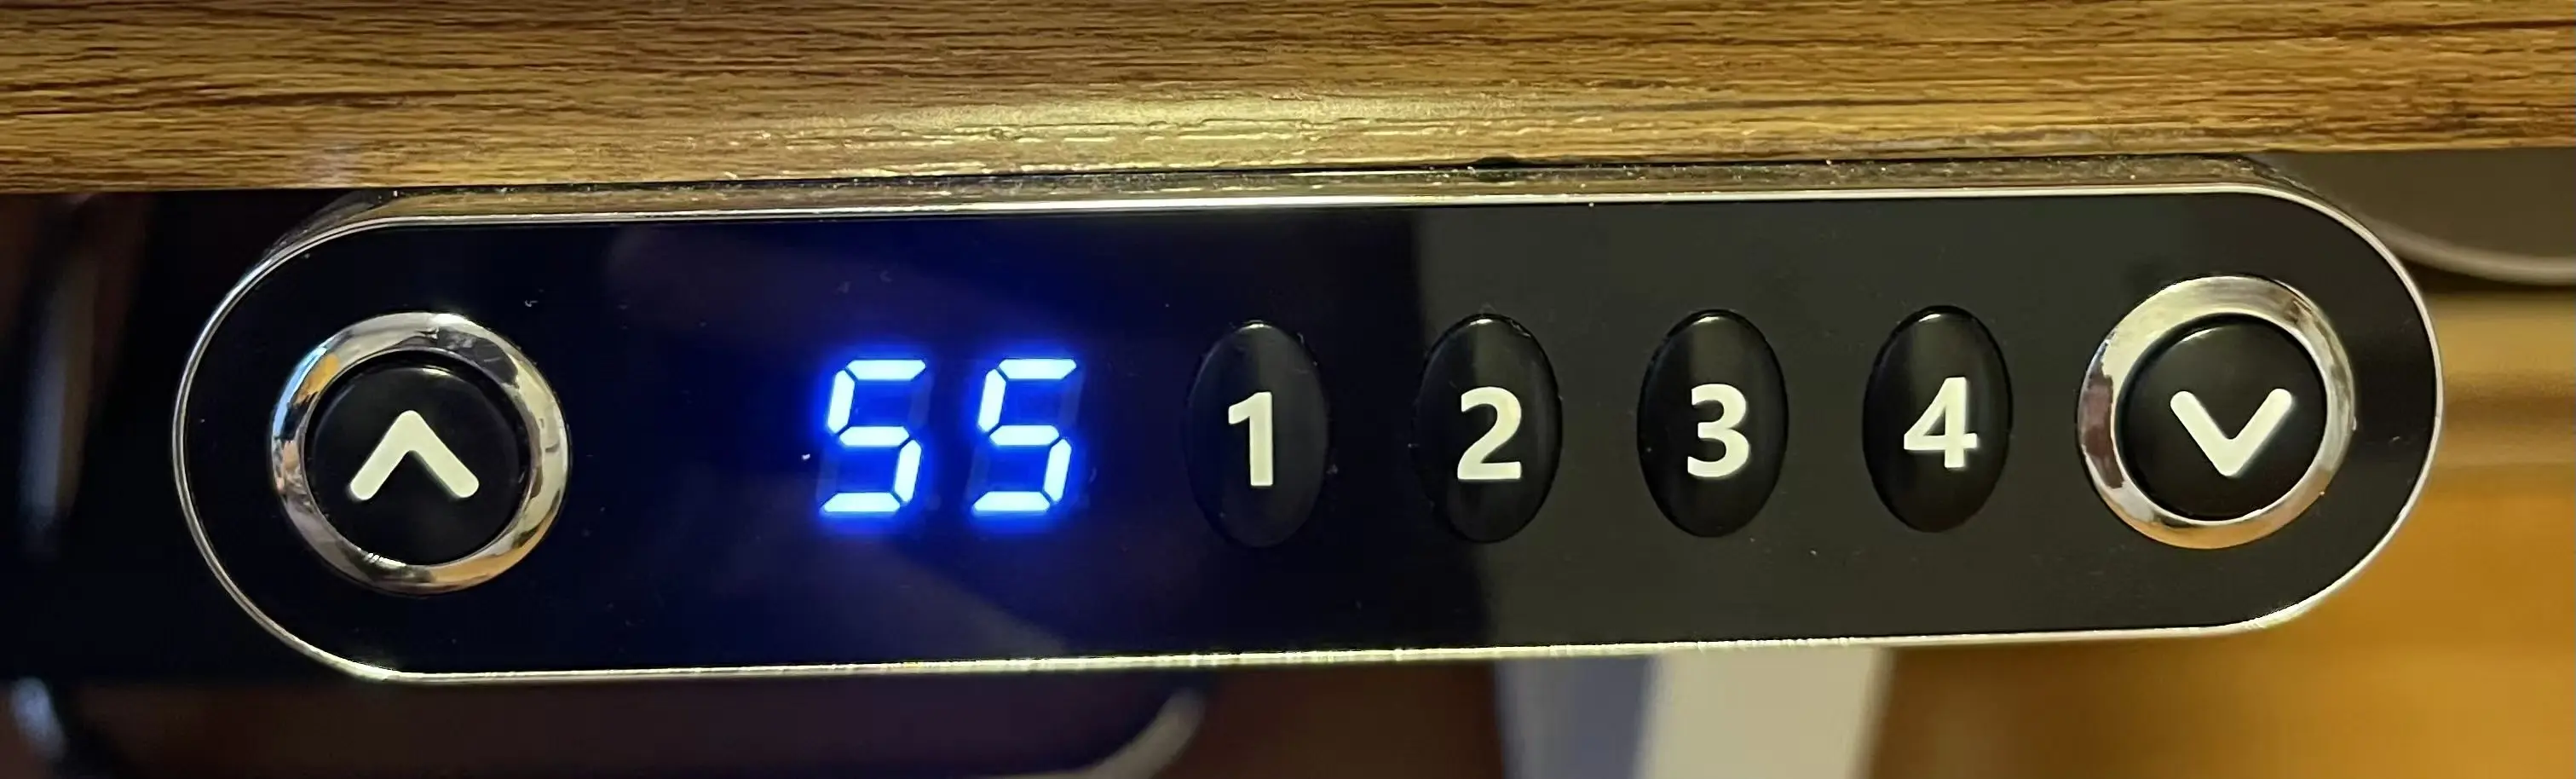
有时候会出现 B12 错误码, 不过同时按住上下键 5 秒就能重置.
我最初想增加一个旋钮,顺时针旋转升高,逆时针旋转降低,按下旋钮停止。
动手前,我看了少数派的《从零开始,改造一张可以用 Siri 控制的升降桌》,也研究了开源项目 Upsy Desky。它们使用的通信协议都和我的升降桌不同,我需要重新分析原厂控制面板与控制盒之间的通信。
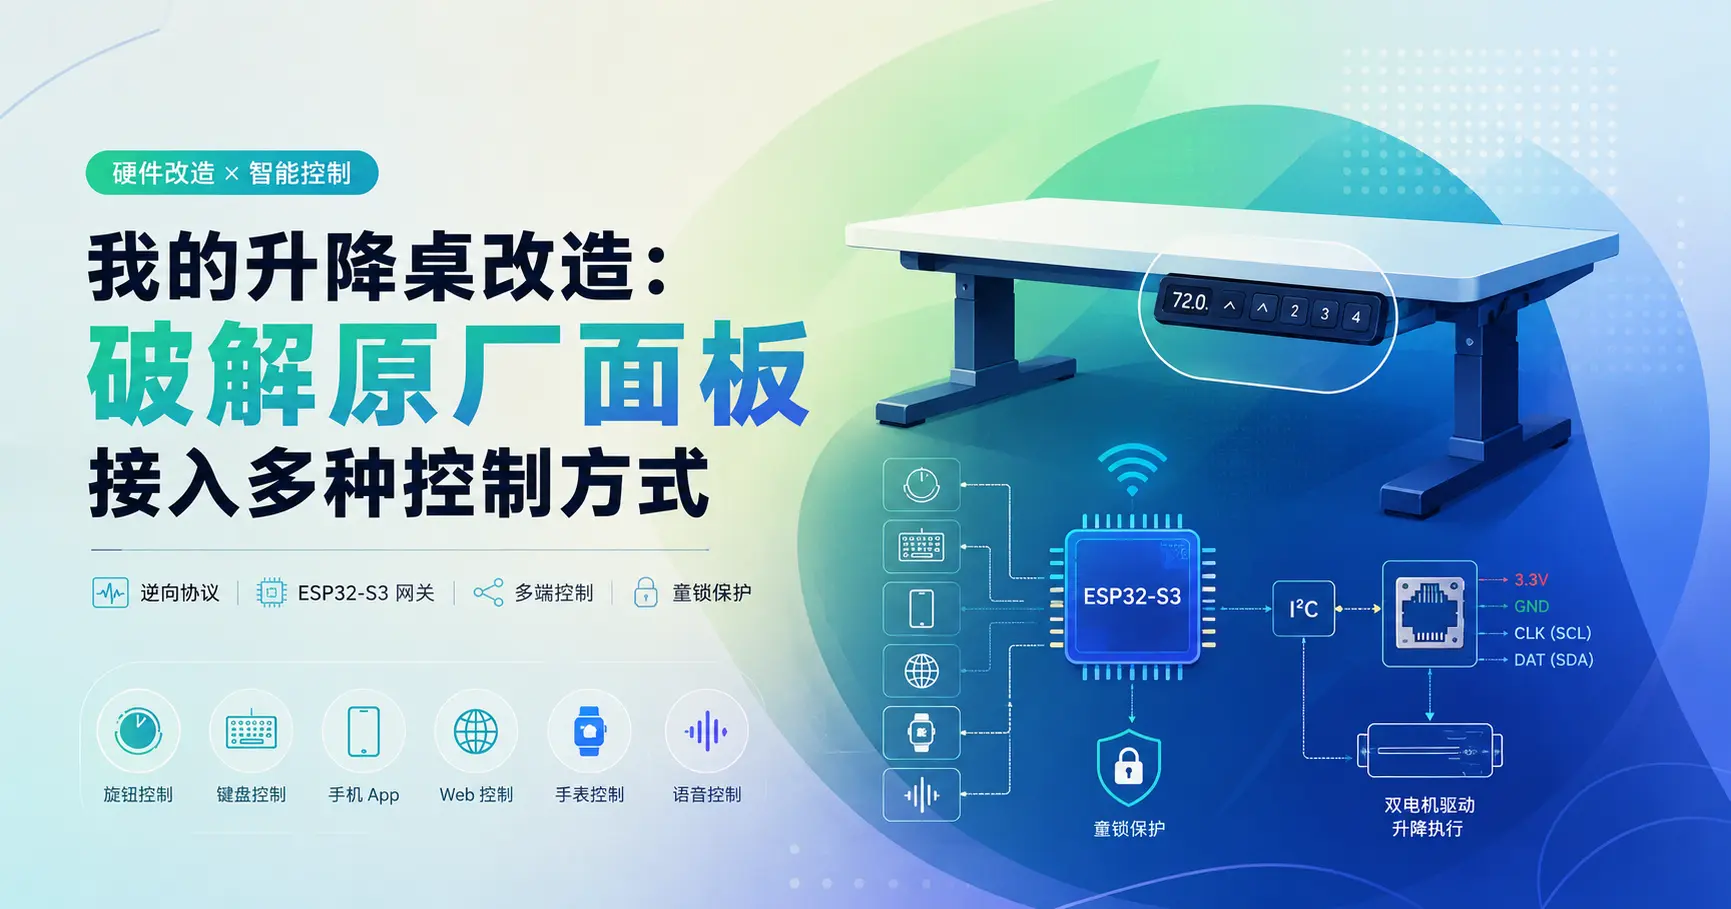
除了旋钮,我还准备接入键盘、手机、Web、手表和语音控制。ESP32-S3 负责接收这些入口的指令,再按照原厂协议控制升降桌。后来我又接入了小智 AI:一块 JC3636W518C 放在桌上作为语音终端。
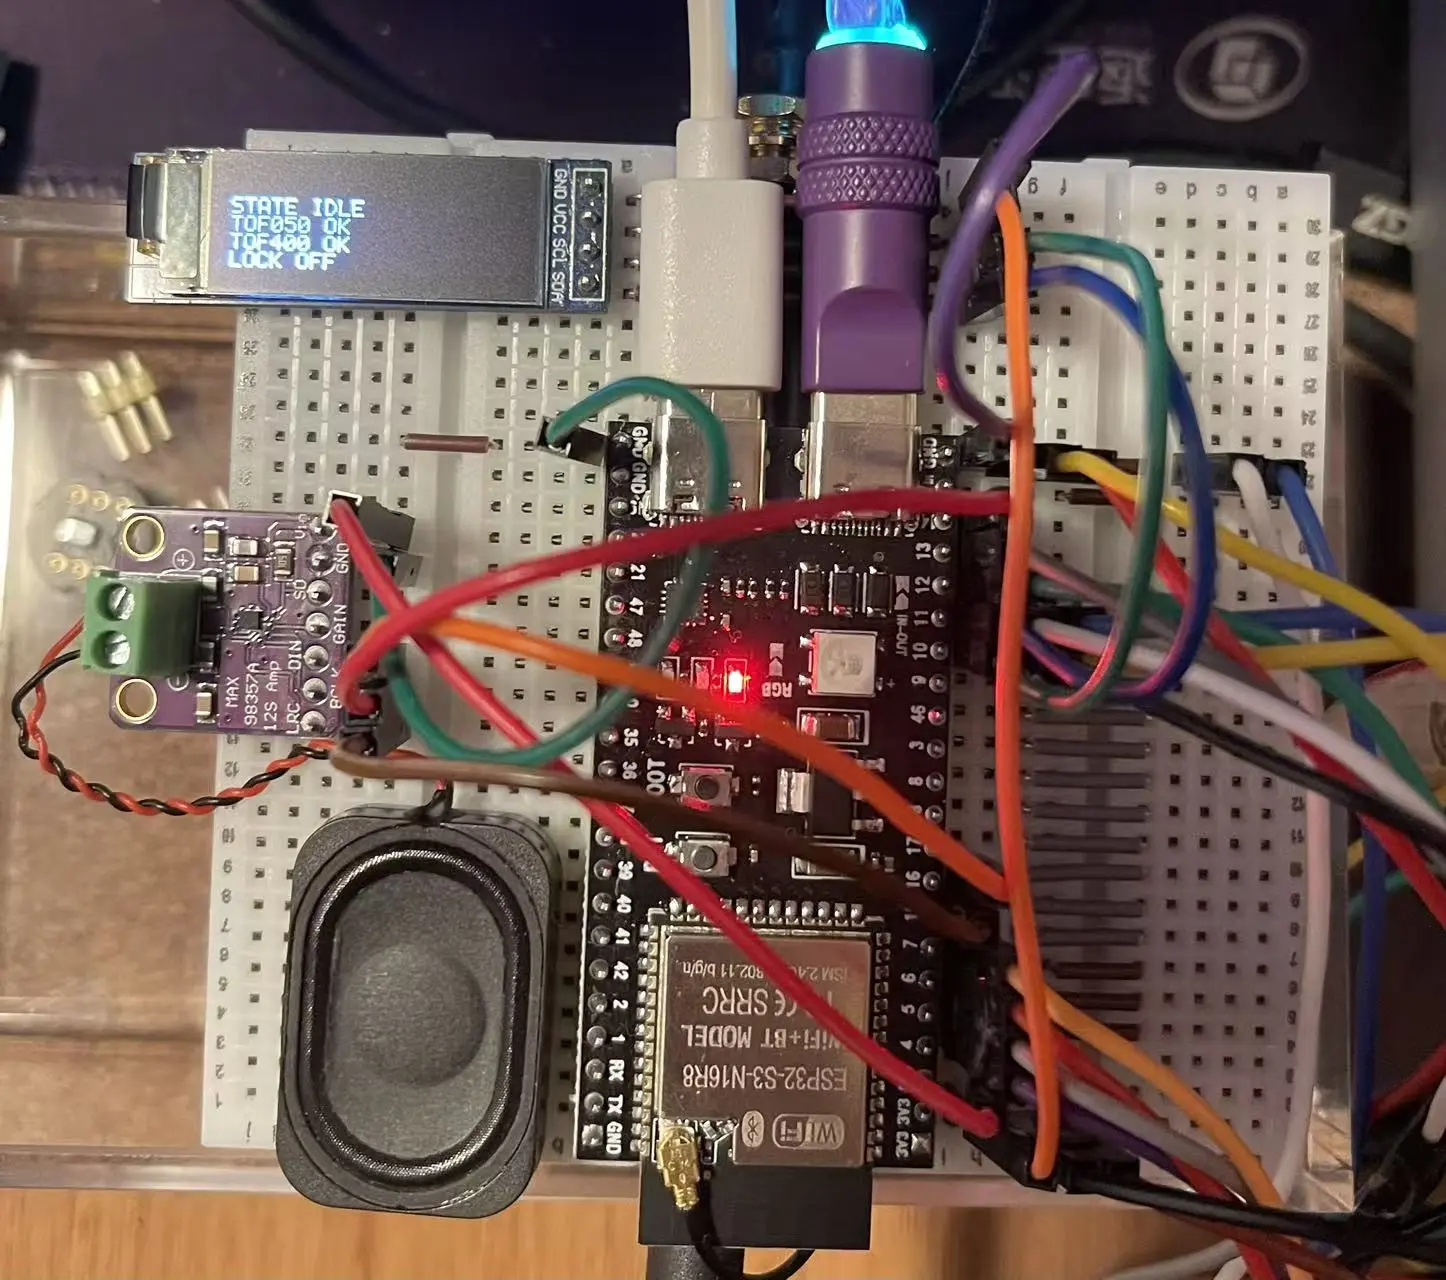
如果你和我的控制面板一样, 那大概率是可以复刻的, 不过最好还是拆开面板看一下, 看看线序和网线的线序是否一致.
如果不一样可能就需要使用逻辑分析仪来抓包分析原始数据了. 只要能通过 ESP32-S3 发送正确的指令控制升降, 那多端接入就非常简单了.
2 改造目标与方案选择
2.1 原厂控制面板的使用局限
原厂控制面板有上升、下降和四个档位键。单击档位键可以移动到保存的高度,长按会覆盖对应档位。每次操作都需要使用安装在桌边的面板。
目前最大的问题就是没有童锁功能, 家里的小孩儿觉得好玩儿, 会经常趁我不注意按着玩儿, 有一次离家之前将升降桌设置到了最高位置, 正好超过了椅子的高度, 不知道是不是老人的安全意识不够, 把孩子抱起来按了档位 1, 椅子抵住了桌面差点把桌子顶翻(这也是一个局限的点, 没有障碍检测).
所以我老早就决定改造成智能升降桌, 而且必须加上童锁的功能.
契机是一个 zFrontier 的上的一个 旋钮控制方案.
2.2 从旋钮控制扩展到多终端接入
玩儿客制化键盘的都知道 zFrontier, 我没事就会在 ZF 上逛逛. 正好看到了 Serendipity Dial,我觉得它的可定制化功能非常多, 正好我桌面上有 2 个旋钮设备, 想着是不是可以通过旋钮来控制升降桌, 然后又在少数派上搜索到了 《从零开始,改造一张可以用 Siri 控制的升降桌》并了解到了 Upsy Desky 这个开源项目, 脑海中逐渐有了可落地的方案:
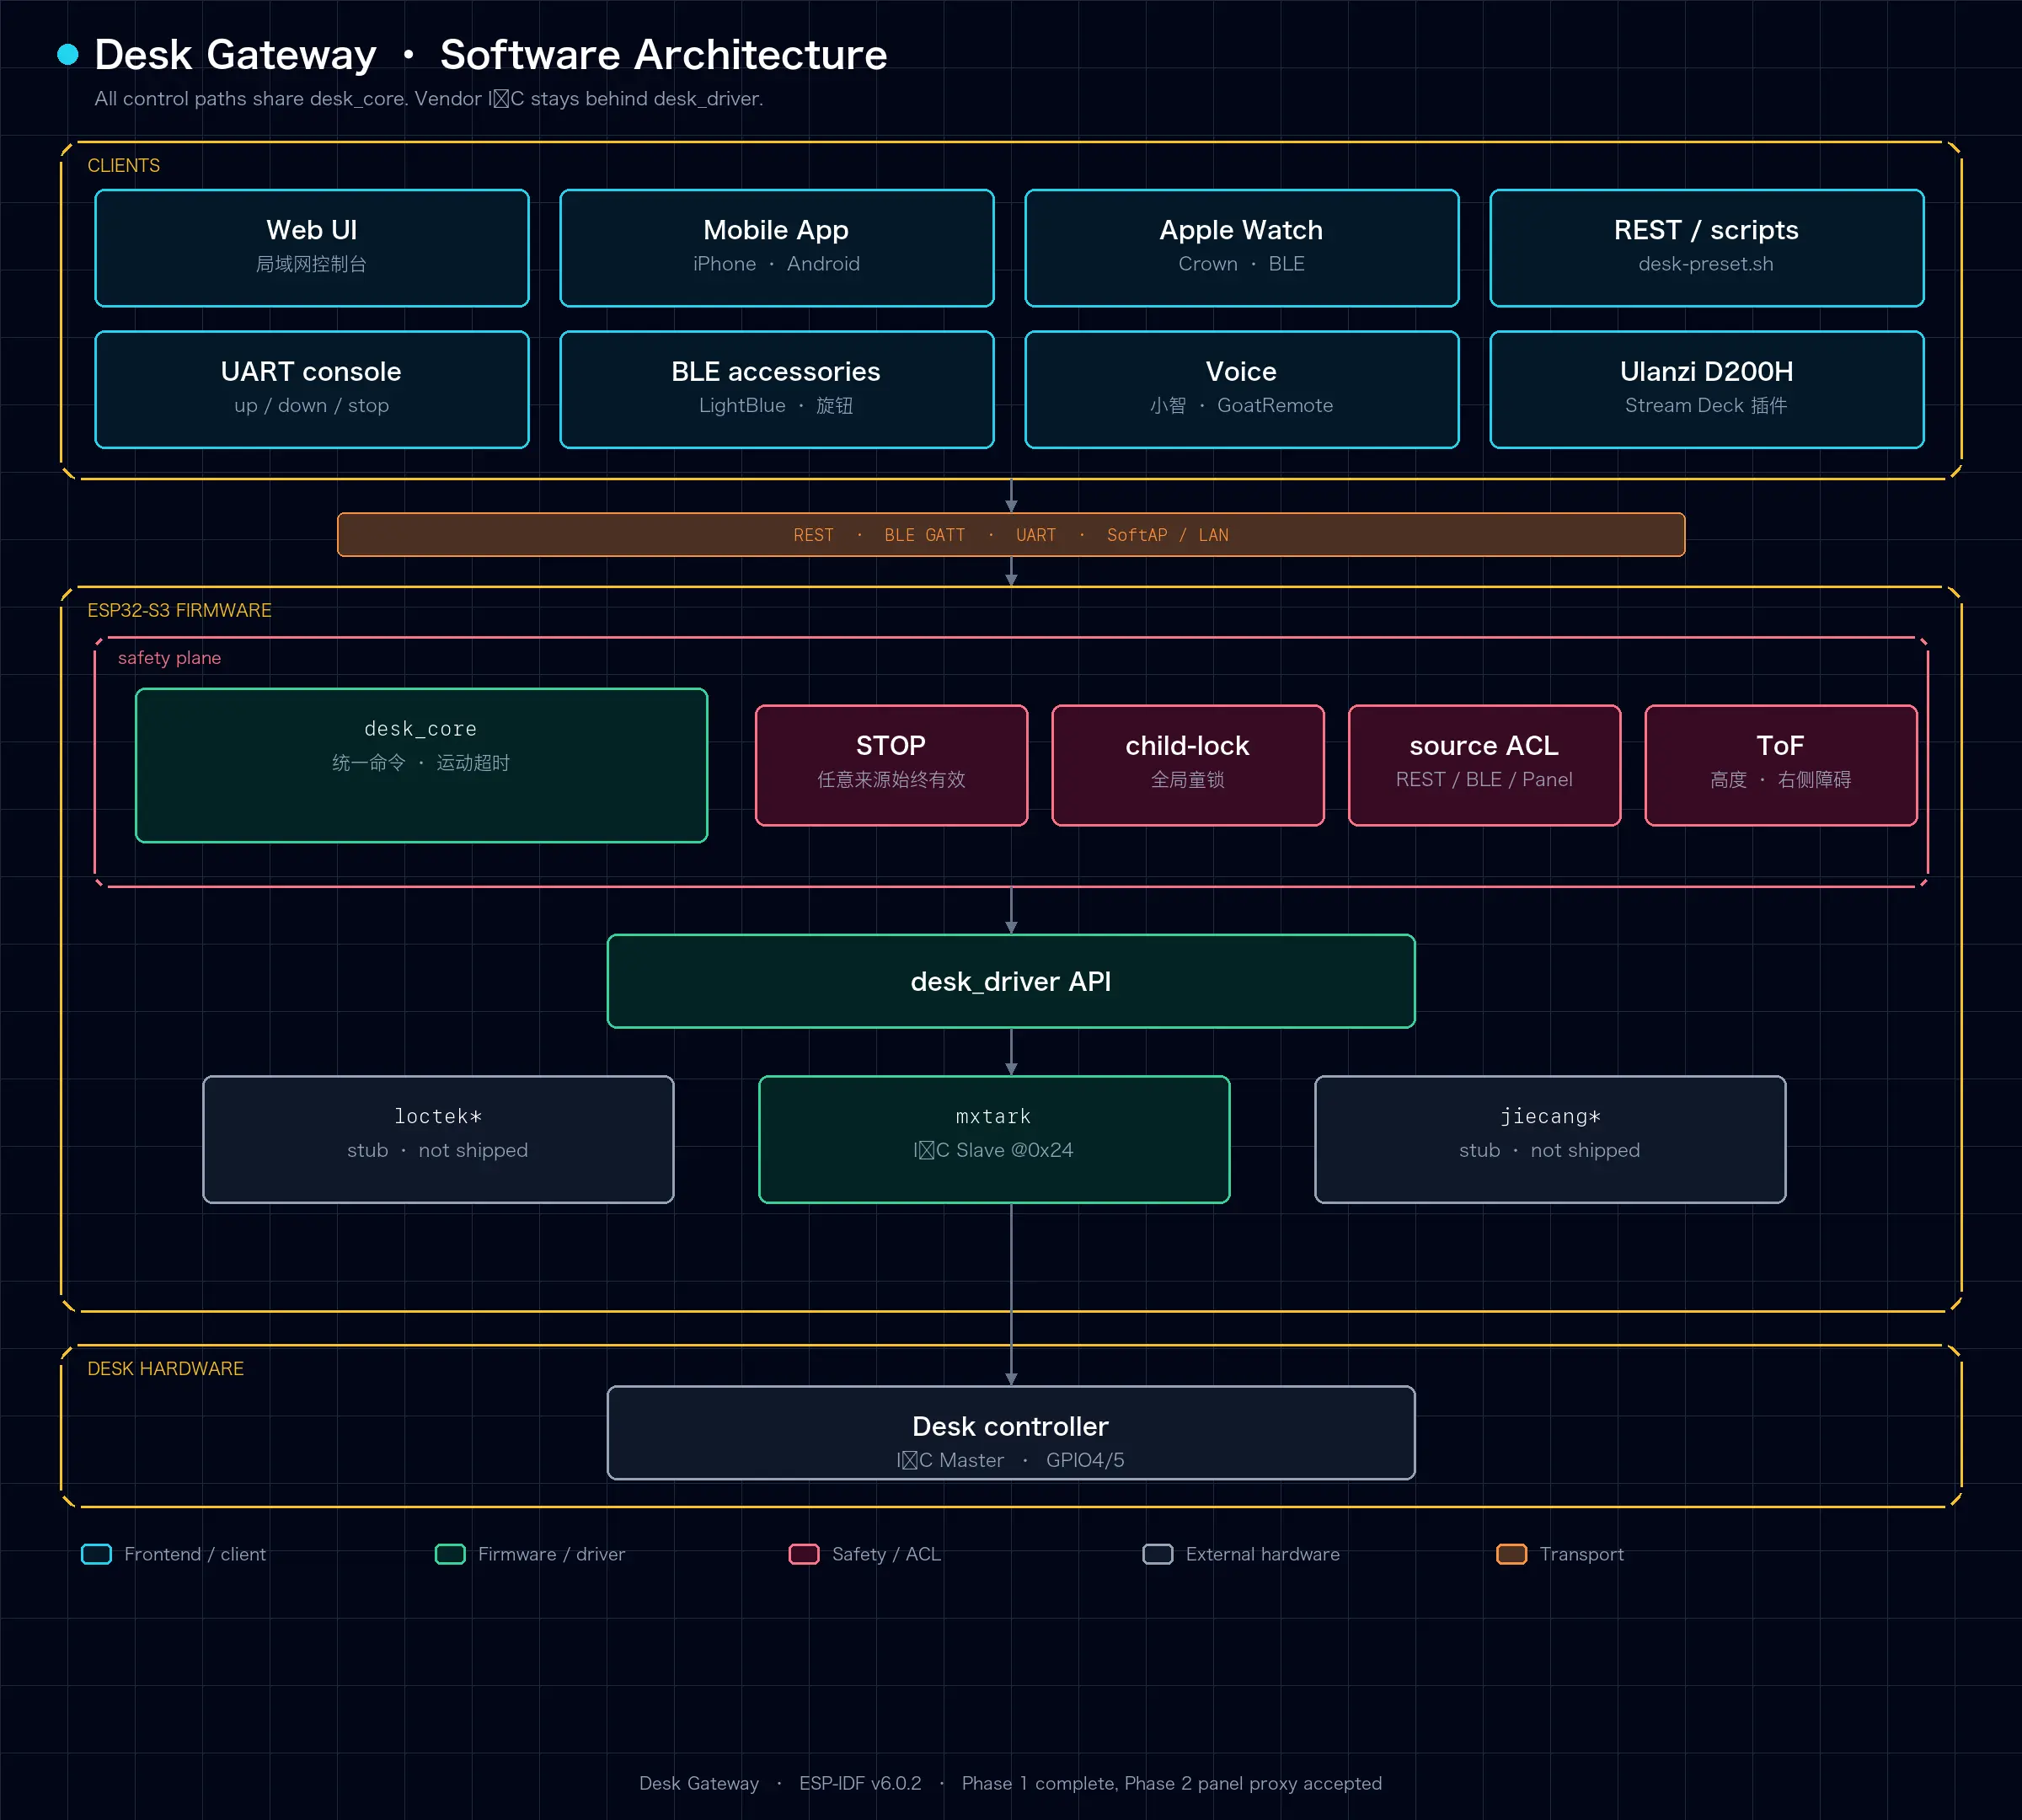
这套方案的中心是 ESP32-S3。App、手表、键盘、旋钮这些控制端只发统一指令,不用懂原厂协议;ESP32-S3 把这些指令翻译成控制盒认的键码,桌子才会动。
硬件架构: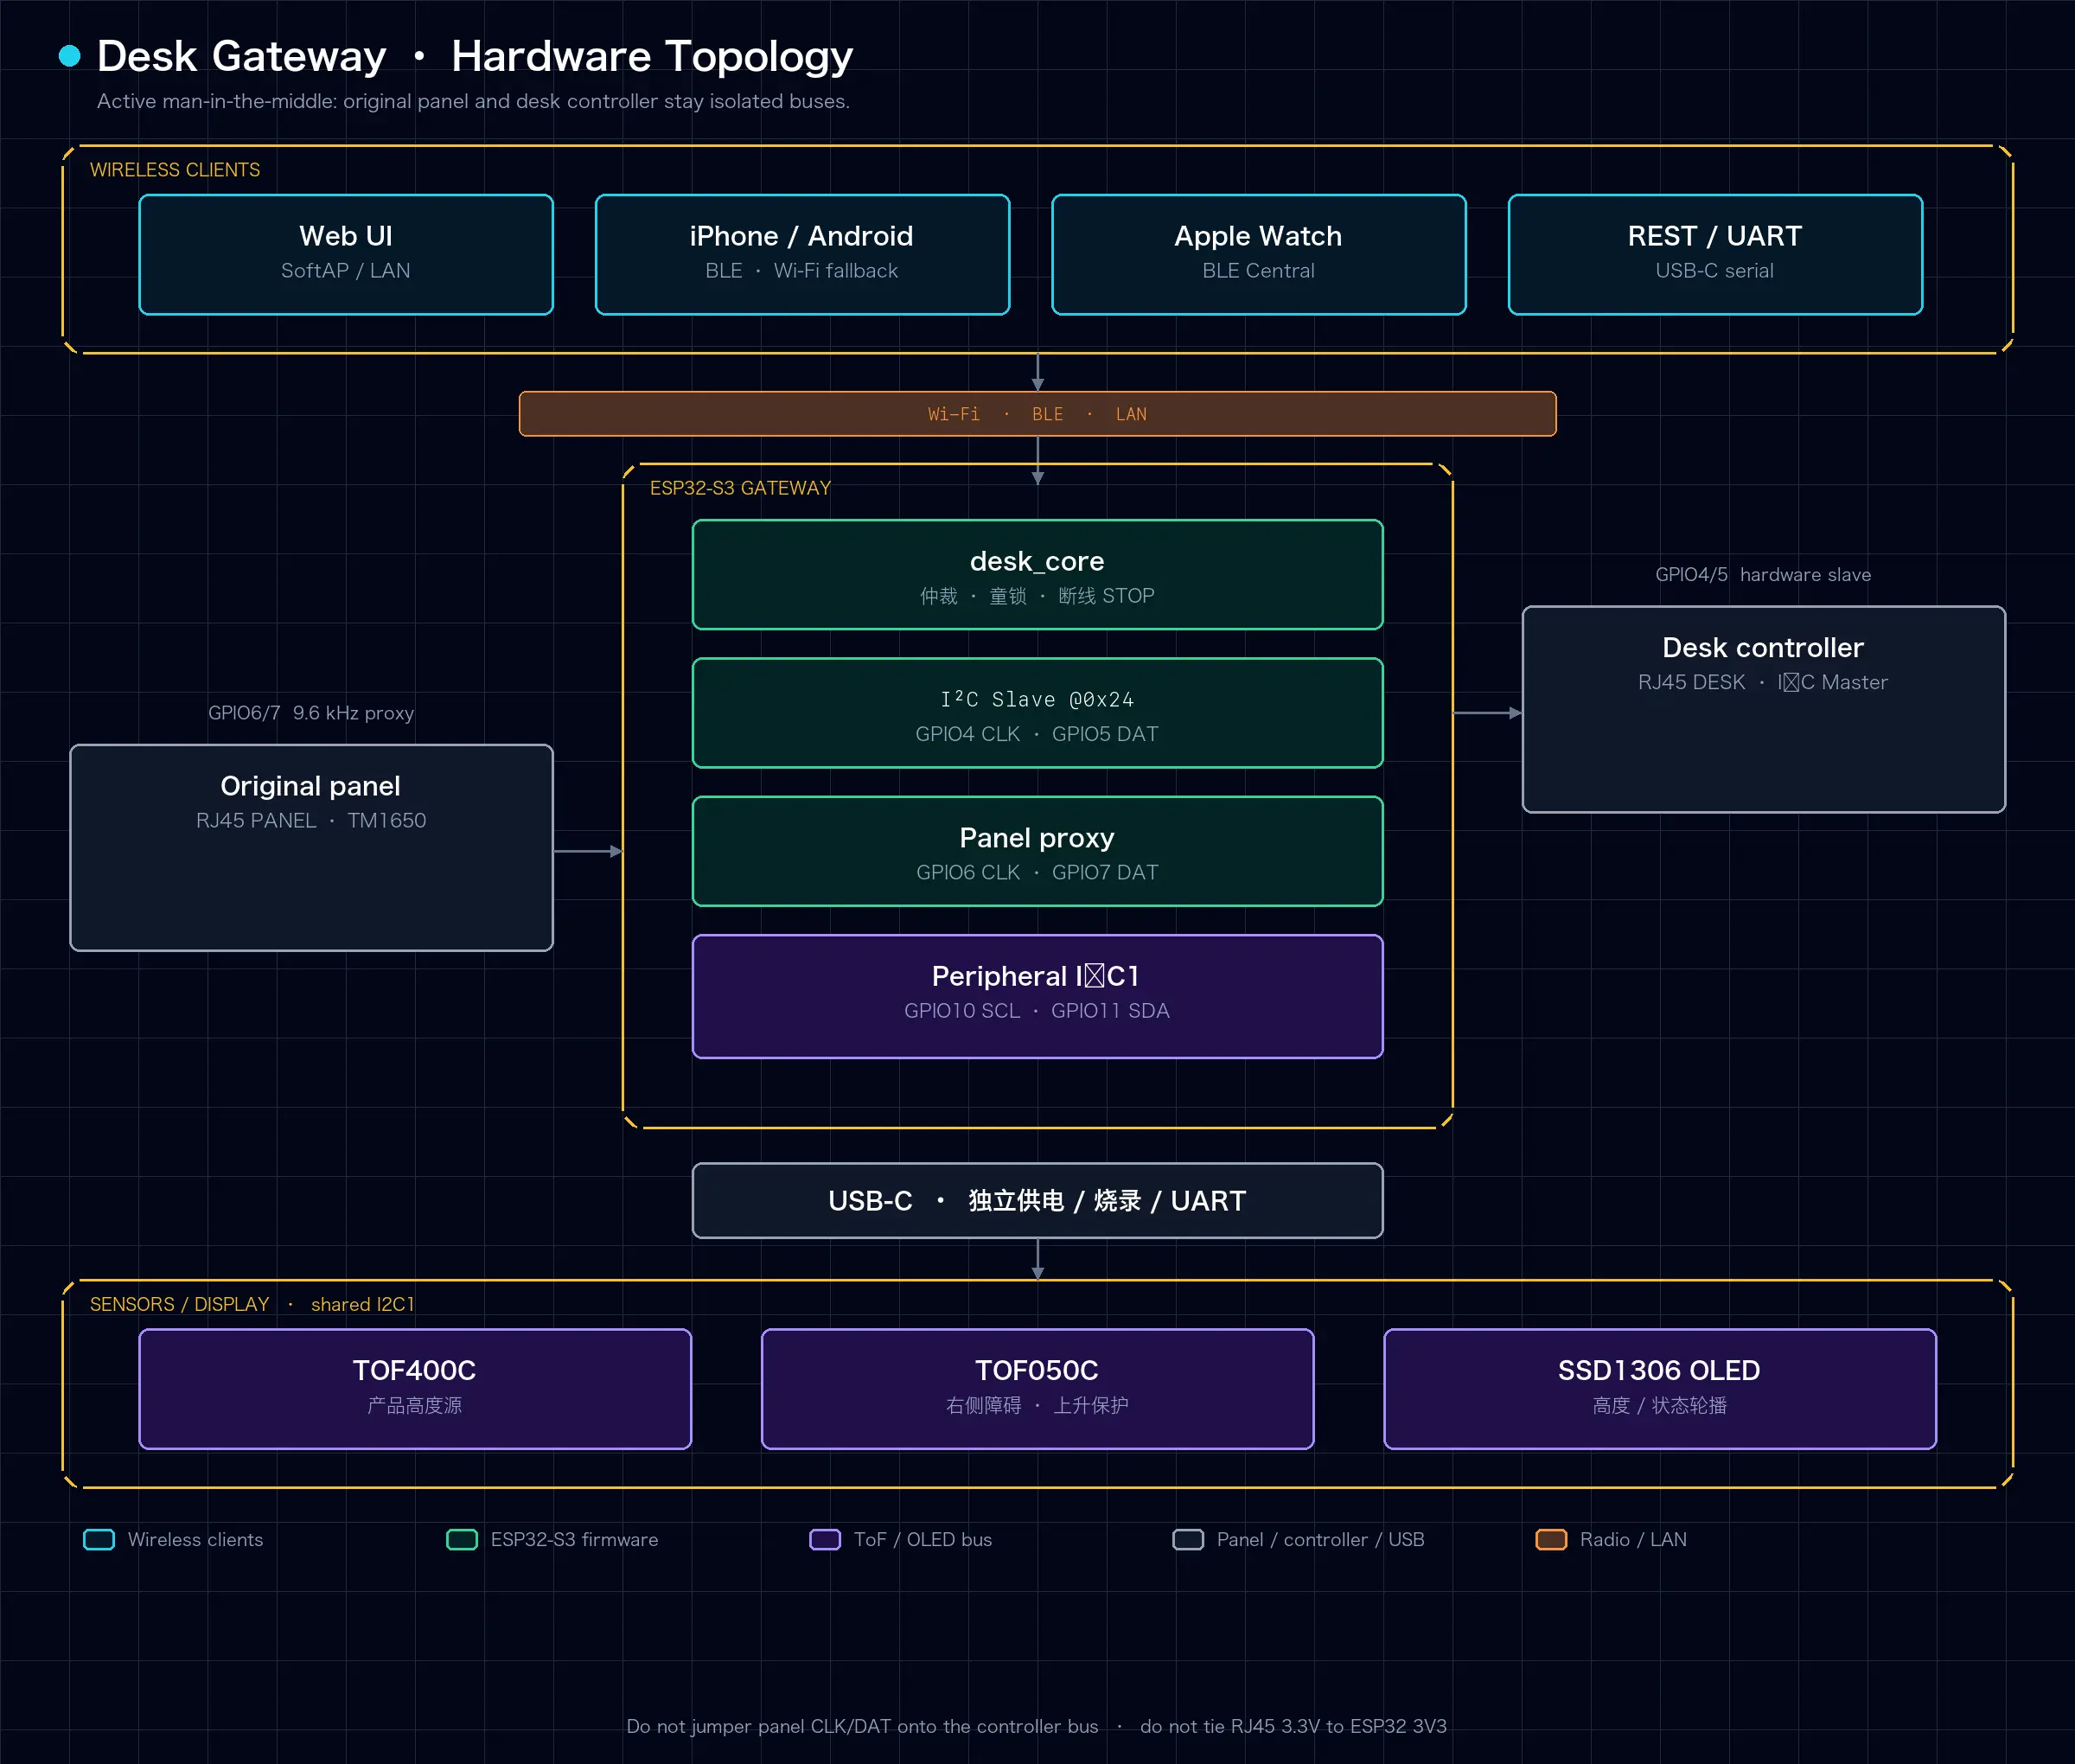
所以整套方案的核心,是拿到原厂控制盒认的那套指令。当前分层和硬件拓扑记在仓库的架构总览里。
2.3 现有开源方案的适配限制
少数派的 Siri 升降桌改造和 Upsy Desky,思路都是在控制盒与面板之间加一块控制模块,这点和我后来做的网关接近。但升降桌面板没有统一协议,品牌不同、批次不同,通信方式都可能不一样。
我把这两份方案对照自己的桌子看过之后,发现都不适配。Upsy Desky 支持的控制盒和我的不是一种,我的原厂面板用 RJ45 插头只引出四根线。线序、协议和按键数据都得自己确认,ESP32-S3 南向才能发出控制盒认的键码。后面的拆解和抓包,都是在补这一环。
3 原厂控制面板拆解与总线识别
3.1 RJ45 接口与四线定义
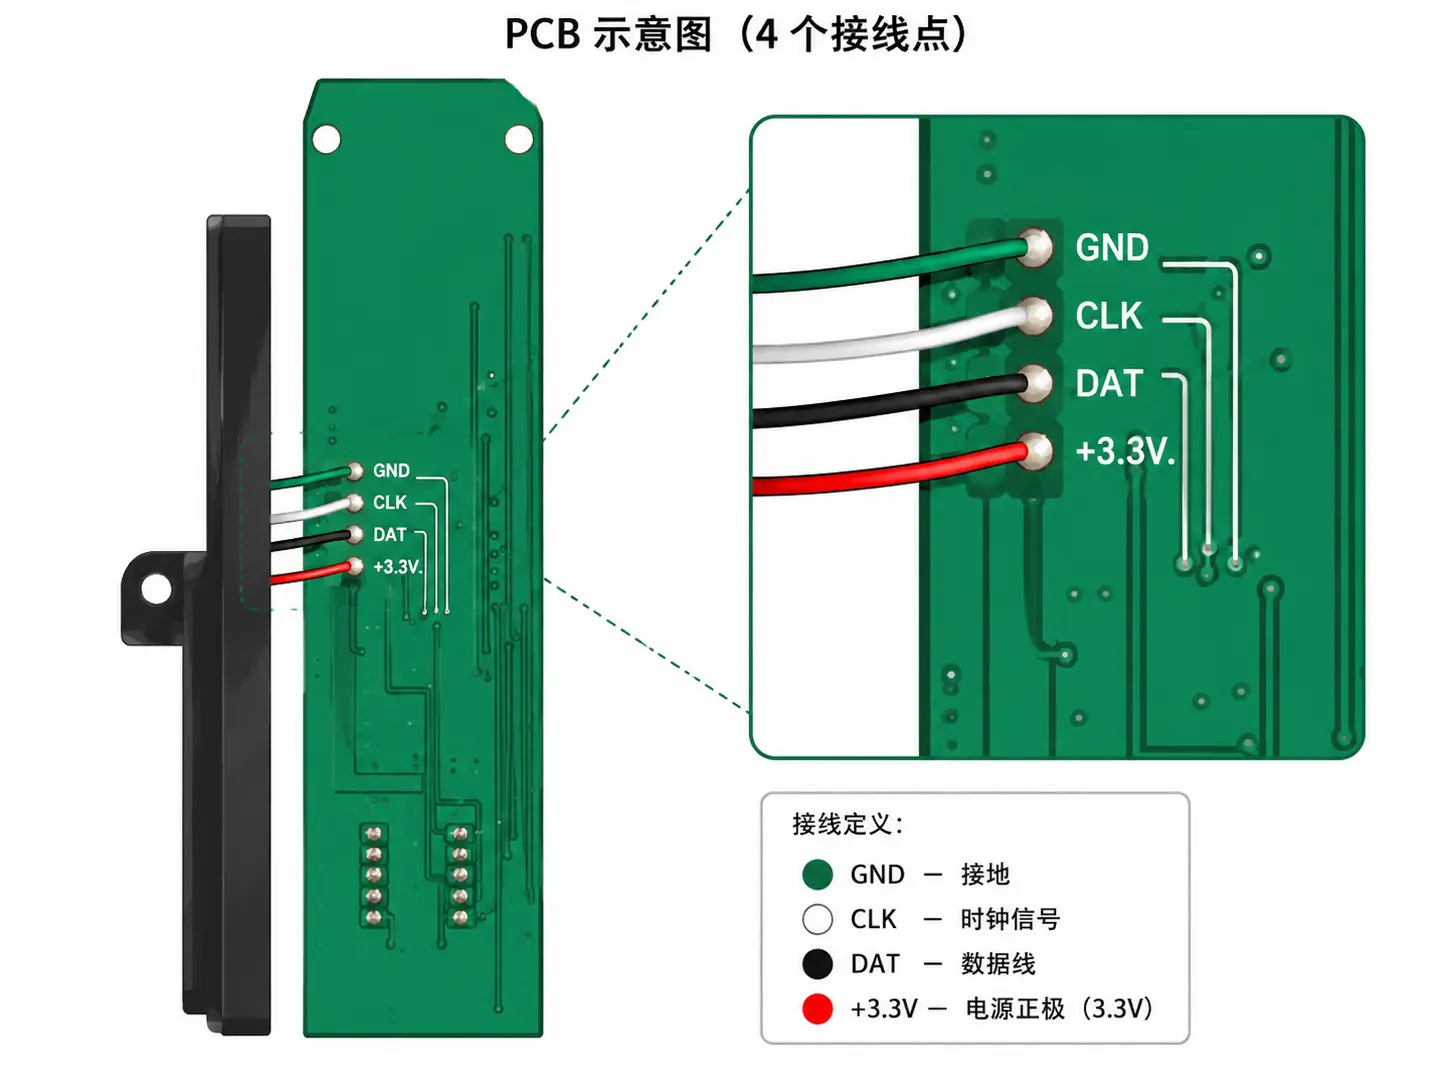
原厂面板通过 RJ45 插头与控制盒连接。拆开面板后,我看到电路板背面有四个测试点,标记分别为 3.3V、GND、CLK 和 `DAT, 白线是时钟,绿线接地,黑线传输数据:
3.2 TM1650 芯片与总线类型判断
原厂面板使用 TM1650 驱动数码管, 结合 CLK 和 DAT 两个测试点,初步判断面板与控制盒之间使用 I²C 通信。
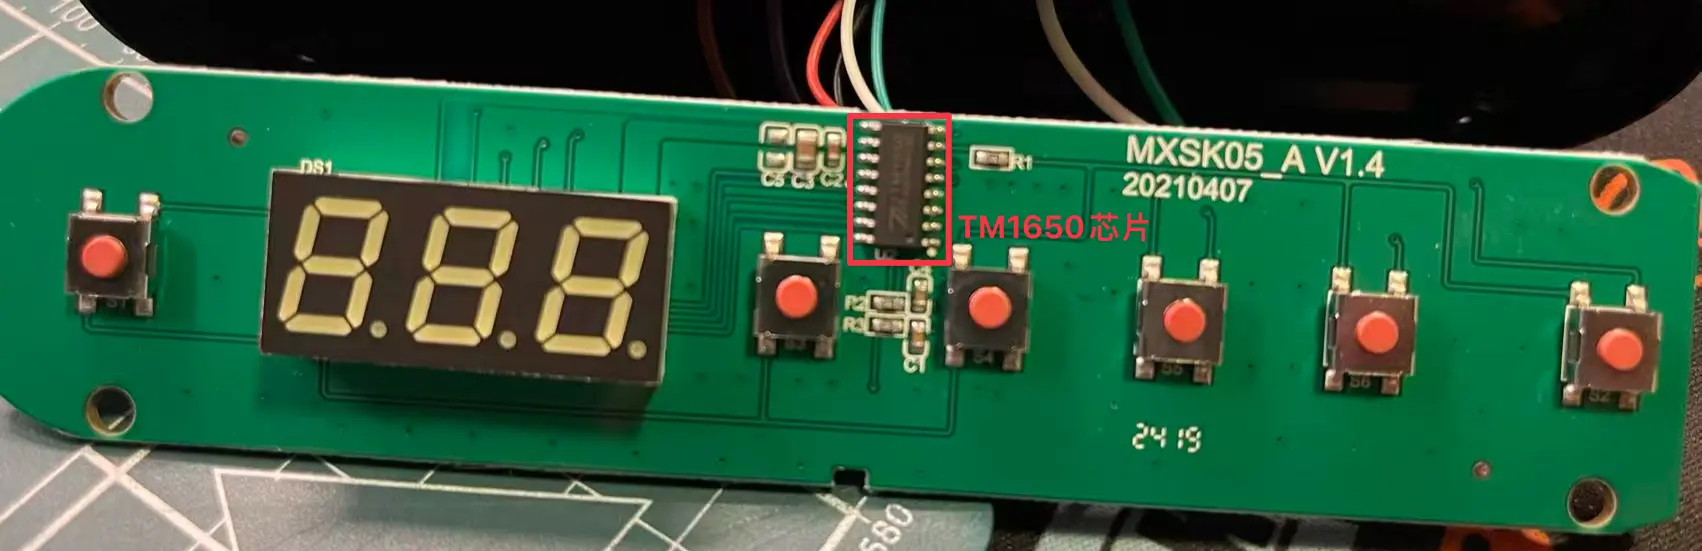
芯片型号还不能确定完整协议。只能继续通过总线抓包确认主从关系、设备地址、按键编码和高度数据。
3.3 逻辑分析仪接线与采样参数调整
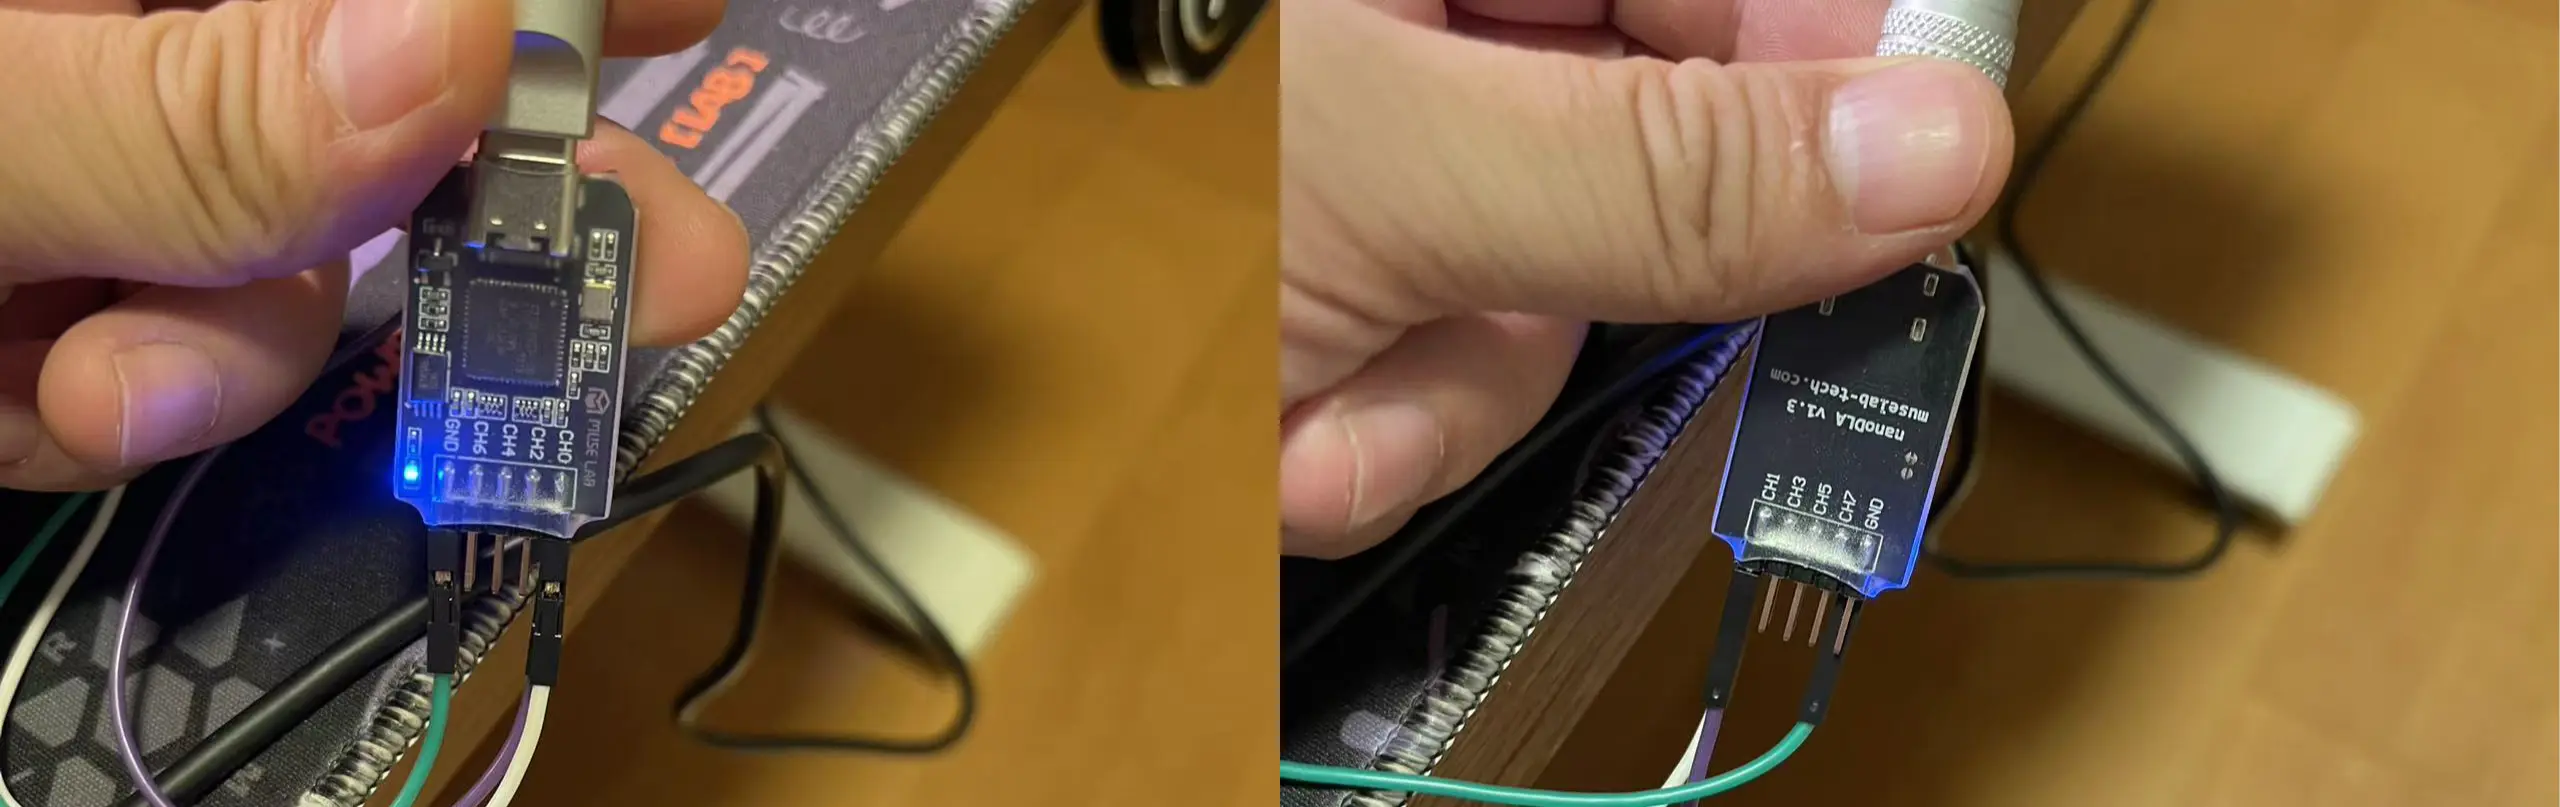
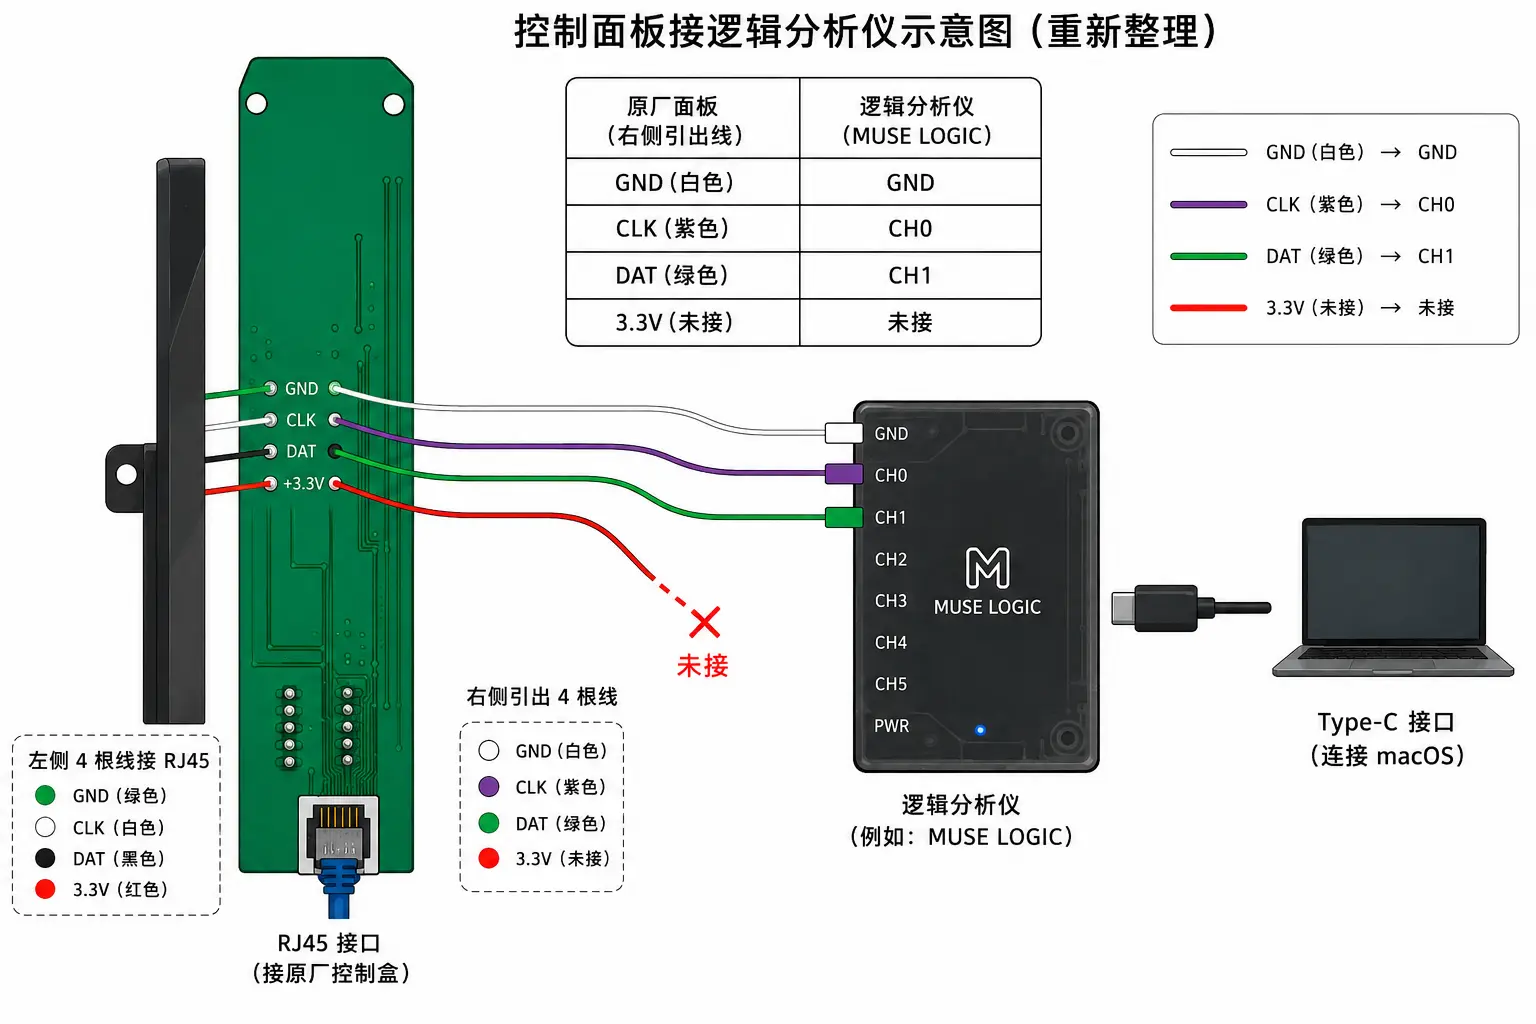
抓包时,原厂面板保持与控制盒连接,逻辑分析仪接入 GND、CLK 和 DAT 三个测试点。分析仪不连接面板的 3.3V,也不参与供电。
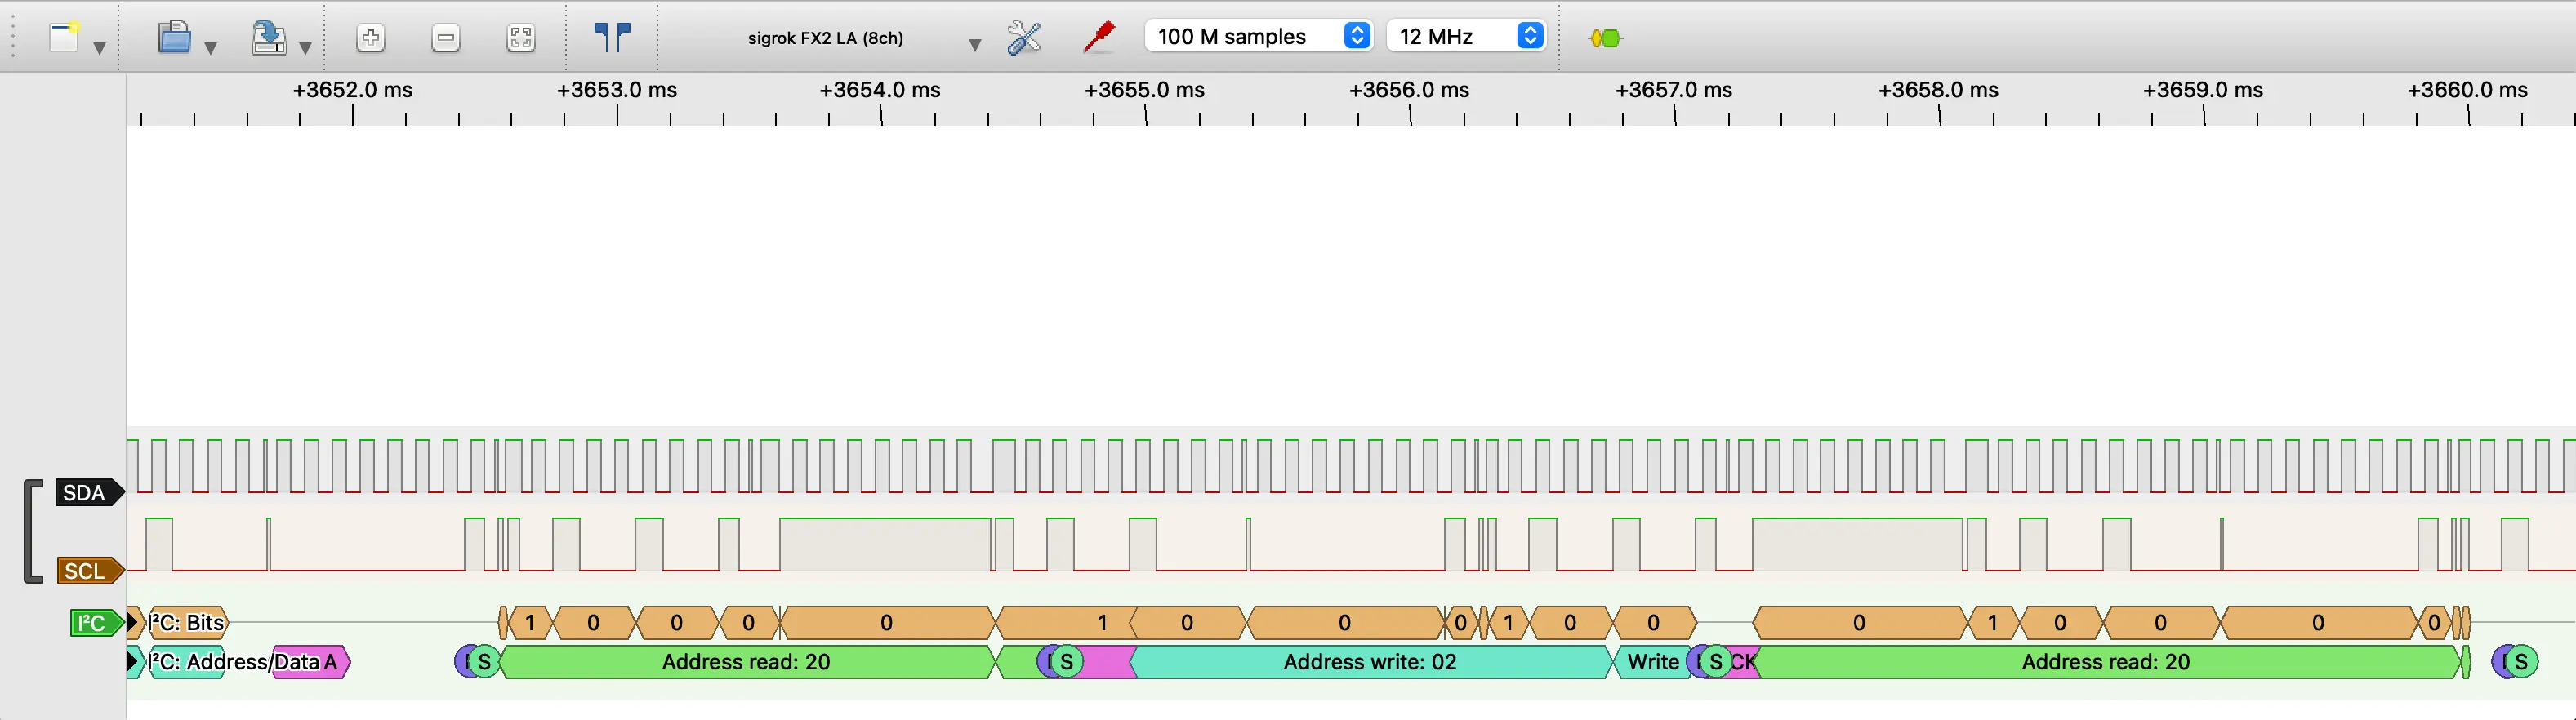
我最初把采样率设为 20 kHz,只能看到电平变化,无法解码完整数据。把采样率提高到 12 MHz 后,PulseView 可以稳定识别地址和数据。
分别采集了静置、按住上升、按住下降、单击档位和长按保存的数据。采集高度数据时,我让桌子从 64 cm 升到 129 cm,同时记录面板显示的高度,方便后续对照。抓包步骤见逻辑分析仪抓包。
SDA 对应 DAT
SCL 对应 CLK
然后将协议修改为 I²C 后就可以正常读取.
4 I²C 通信机制与协议解析
物理上只有一对 CLK / DAT,TM1650 用不同从机地址拆成两条通道:控制盒读 0x24 问现在按了哪颗键,写 0x34 到 0x37 刷数码管。PulseView 显示的是 7-bit 地址;TM1650 手册常用 8-bit 写地址,0x24 就是手册里的 0x48,0x34 就是 0x68。完整键码、时序和抓包索引在协议逆向笔记。
4.1 I²C 主从关系与周期轮询
抓包确认控制盒是 I²C Master,原厂面板是 Slave。时钟由控制盒产生,SCL 大约 9.6 kHz。面板不主动上报,只在被问到时把当前键态放上总线。
静置时总线不是空闲的。控制盒大约每 3.7 毫秒做一轮完整问答:先往 0x24 写一字节 DW=0x01,再读一字节 DR。DW 实测一直是 0x01,像显示控制 / 亮度一类的寄存器,键态不在这里。键码在 DR 里。静置时 DR 是 0x2E。
这张图是静置总览,写 0x01 和读 0x2E 一直在交替:
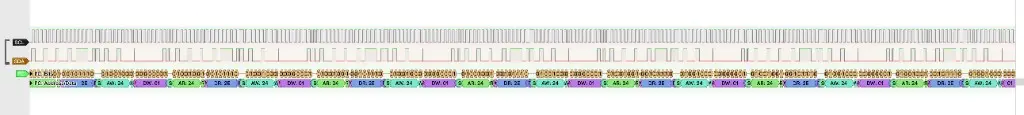
这一轮写和读是分开的两笔事务,中间各有一次 STOP,一次完整轮询是:
1 | S Address write 0x24 ACK Data write 0x01 ACK P |
读完那一字节之后,控制盒用的是 ACK 再 STOP,不是常见的 NACK 再 STOP。后面用 ESP32 去复放面板侧时序,就是卡在这一点上。
这张图是单次读写放大:

持续返回上升或下降键码时,桌子保持运动;改回 0x2E 后停止。要让桌子动,就是改 Slave 每次被读时交出的 DR。总线上并没有一条单独的「升桌命令帧」可塞。
4.2 升降、停止与档位指令解析
对比静置、按住上升、按住下降的抓包:DW 始终 0x01,变的只有 DR。
| 操作 | DR | 说明 |
|---|---|---|
| 空闲、松手 | 0x2E | 必须一直回这个,不要静默不应答 |
| 按住上升 | 0x47 | 要升多久就回多久 |
| 按住下降 | 0x4F | 要降多久就回多久 |
| 档位 1 单击 | 0x17 | 前往已保存高度 |
| 档位 1 长按保存 | 0x57 | 0x17 加上 bit6(0x40) |
| 档位 4 单击 | 0x2F | 前往已保存高度 |
| 档位 4 长按保存 | 0x6F | 0x2F 加上 bit6 |
上升和下降只差 bit3(0x47 ⊕ 0x4F = 0x08)。档位短码和长按差的是 bit6,事务骨架不变。
档位 2 和档位 3 暂时没有抓包,因为我现在常用的只有档位 1 和档位 4, 后续可以通过高度传感器来处理多档位问题.
同时按住上和下大约 5 秒,原厂可以清 B12。抓包里对应 DR=0x7F,有效区间大约 7.5 秒,结束后必须回到 0x2E。
4.3 数码管高度数据解析
高度不在 0x24 的 DR 里。按住上升时 DR 一直是 0x47,不会跟着厘米数往上爬。我最初在键通道里搜 64、102 这种字面量,找不到,还把写往 0x34 至 0x37 的帧当成电机干扰滤掉了。
拆板确认 U2 是 TM1650 之后,这些地址对上了手册里的 digit 寄存器(8-bit 0x68 / 0x6A / 0x6C / 0x6E)。控制盒一边读键,一边把七段段码写到数码管。面板自己没有高度 MCU,总线上的高度是显示镜像,整数厘米。
| 逻辑位 | 7-bit | 显示 |
|---|---|---|
| DIG1 | 0x34 | 百位,两位高度时常写 0x00 消隐 |
| DIG2 | 0x35 | 十位 |
| DIG3 | 0x36 | 个位 |
| DIG4 | 0x37 | 第四位;静止时常等于 DIG3 |
总线写序多数是 DIG3 → DIG2 → DIG1 → DIG4,组装高度要按逻辑编号,不能按时间顺序当百、十、个。长按保存档位 1 / 4 的静置帧里,四元组精确重复,段码不变:
1 | AW:36 DW:C5 / AW:35 DW:DB / AW:34 DW:00 / AW:37 DW:C5 → 64 cm |
对照 TM1650 段码表,还能还原出 82、121。静态大约每 2 到 3 秒刷一整帧;运动中更密。
5 ESP32-S3 控制链路验证
拿到了指令数据, 就可以开始使用 ESP32-S3 来模拟指令实现升降桌控制了。
控制盒通过 RJ45 接口和控制面板连接, 如果需要使用 ESP32-S3 来下发控制指令的话, 需要一个 RJ45 模块: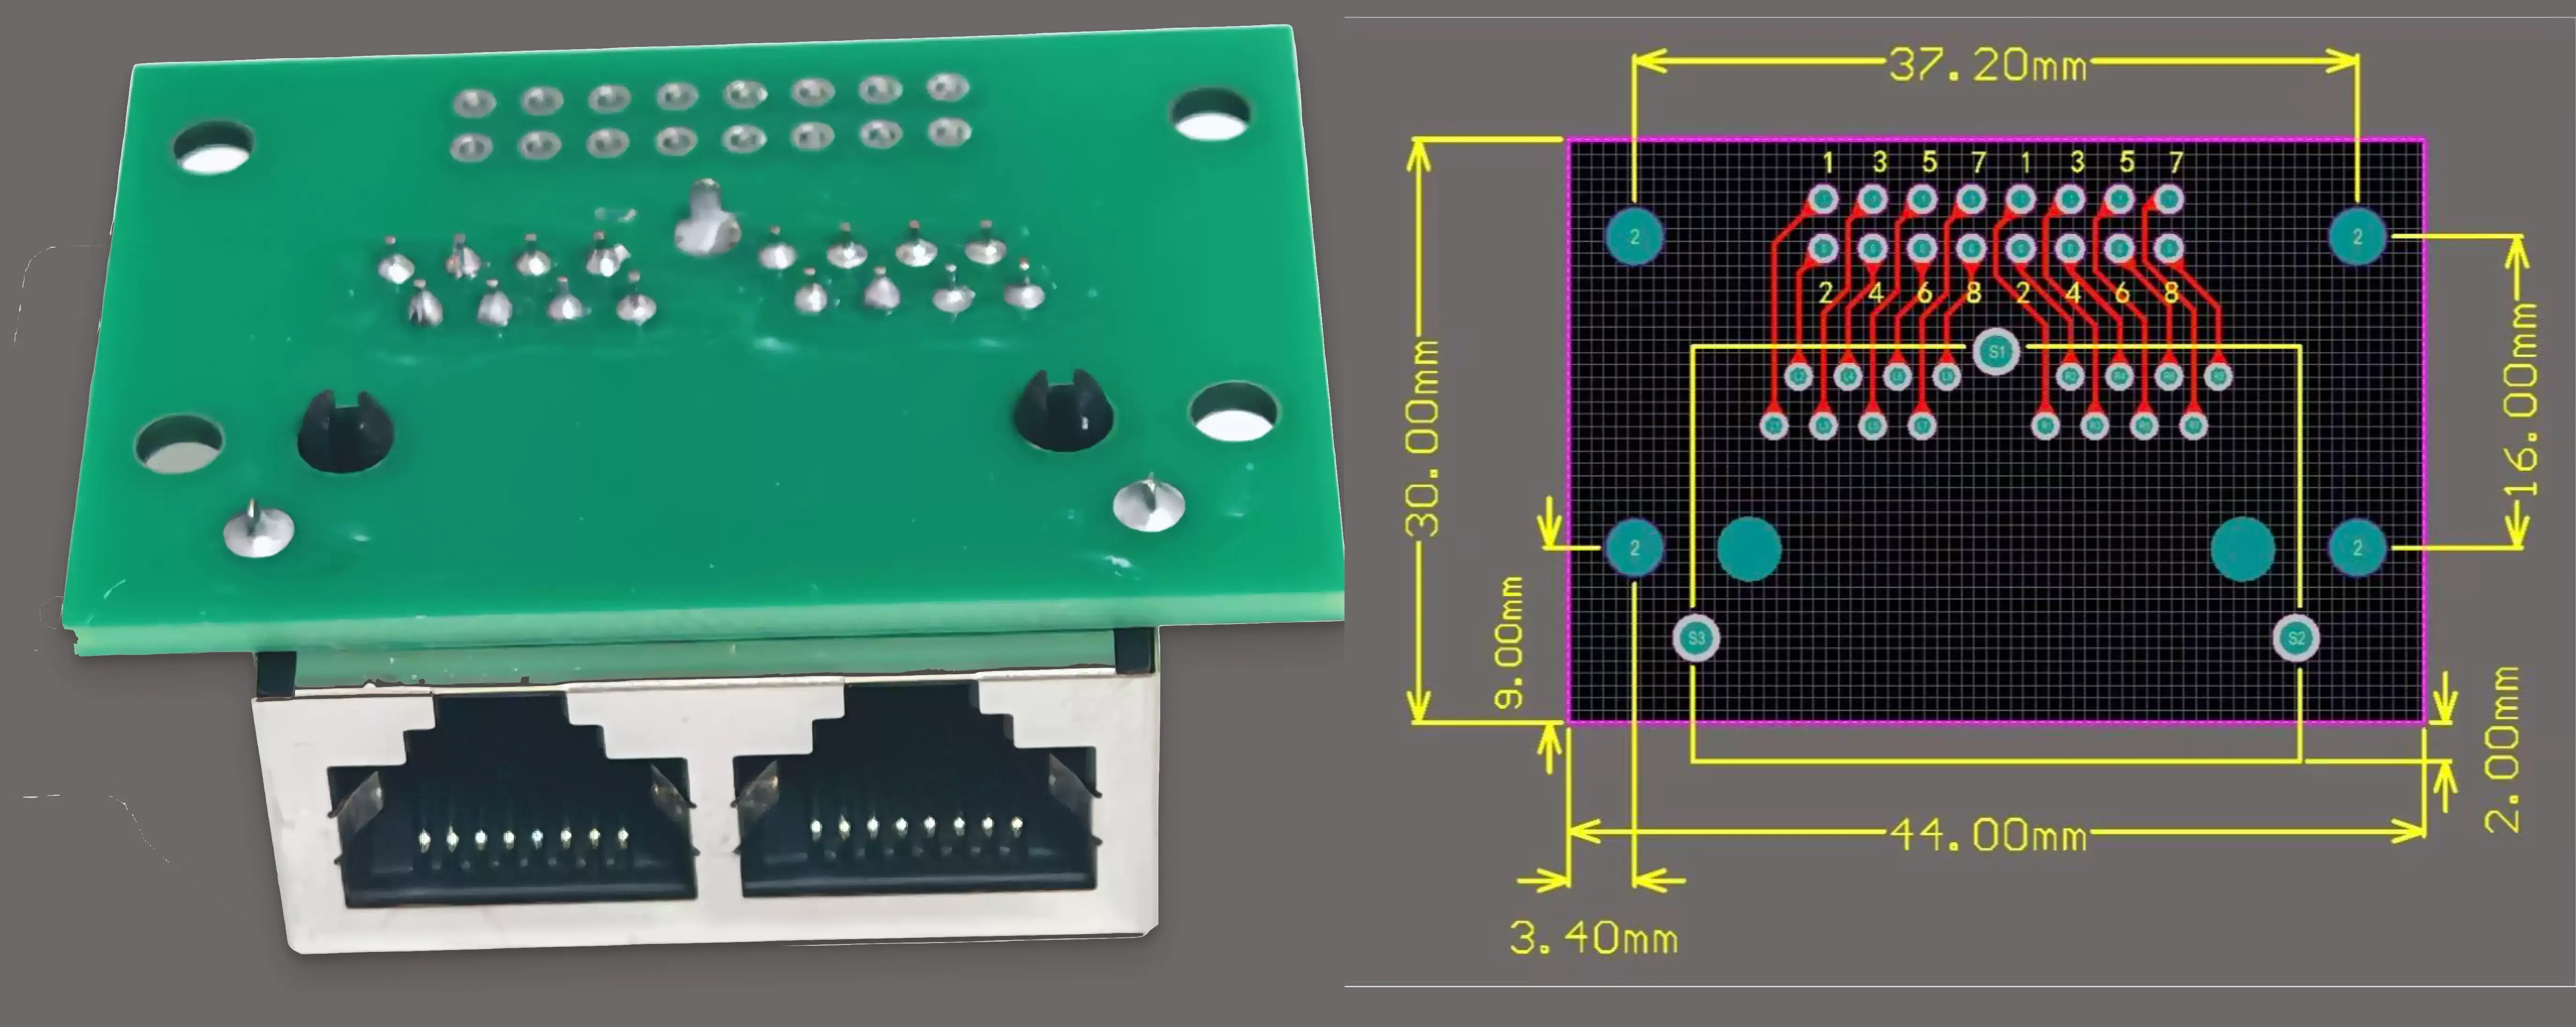
这里我买的是独立的双口 RJ45 模块, 左侧接口通过网线连接到升降桌的控制盒, 进而使用 ESP32-S3 下发指令来控制升降桌, 右口是连接原厂控制面板, 意思是保留原厂控制面板的控制功能, 不过这里需要 ESP32-S3 来透传指令.
5.1 ESP32-S3 模拟原厂控制面板
我把 ESP32-S3 配置成地址 0x24 的 I²C Slave,用它替代原厂面板响应控制盒。Web 页面按住上升时返回 0x47,松手时返回 0x2E;下降操作返回 0x4F。
控桌不是 ESP32 主动发一条「升桌帧」。控制盒每大约 3.7 ms 来读一次,Slave 把当前键码交出去。固件在 mxtark.c 里大致是这样:
1 |
|
Web 按住升,只是把 s_dr 改成 0x47;松手改回 0x2E。I²C 外设负责 ACK 和移位,业务代码不用去翻 CLK/DAT。
我先用 Web 页面发送指令,分别检查网络请求、固件状态、串口日志和 I²C 通信,暂时不接入旋钮。
5.2 首次联调中的通信异常
首次上电时,串口日志可以正常记录键码变化。点击上升后当前键码变为 0x47,点击下降后变为 0x4F,但升降桌没有动作。
启动后 Slave 是起来了的:
1 | I (3124) mxtark: I2C slave @0x24 SCL=4 SDA=5 |
Web 按住升、松手、再按住降,日志大致是这样,桌子纹丝不动:
1 | I (18420) desk_core: motion request source=rest mode=hold dir=up action=start status=idle |
mxtark: DR=0x47 只说明固件把待回传的字节改了。串口日志只能证明固件更新了待发送的键码,不能证明控制盒已经通过 I²C 读到该数据。
所以这里我卡了一天,查了很多资料,直到我再次查看原厂 PCB 才大概确认了问题:
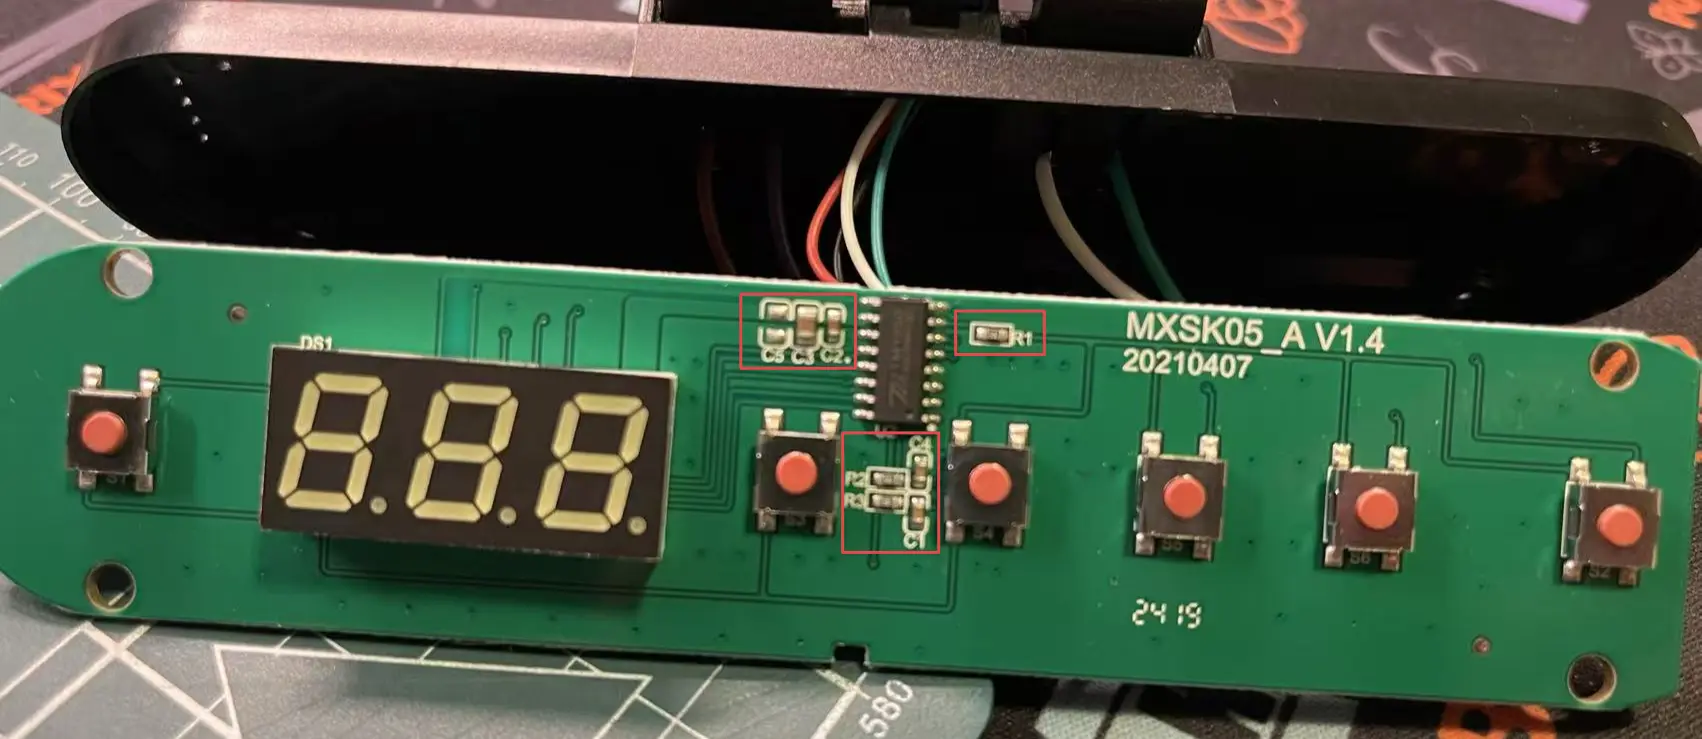
TM1650 旁边有两只贴片电阻,一端接到 3.3V,另一端分别接到 CLK 和 DAT。断电量下来大约 1.99 kΩ。这就是上拉电阻。
I²C 的 CLK、DAT 不能像普通 GPIO 那样由芯片把线推到高电平。总线上的设备只会把线拉到地,表示 0;要表示 1,得靠电阻把线拉回 3.3V。没有这只电阻,线会悬在中间,控制盒读到的既不是稳定的高,也不是稳定的低。Slave 就算把 0x47 准备好了,对面也轮询不下来。
原厂面板插着的时候,上拉焊在面板上。我用 ESP32 替换面板,等于把这两只电阻一起拔掉了。所以日志里 DR 在变,总线上却没有合格的高电平。
5.3 I²C 上拉电阻与通信恢复
确认之后,我用控制盒的 3.3V,分别通过一只 2 kΩ 电阻接到 CLK 和 DAT。电阻是并联到信号线上的上拉,不是串在 GPIO 前面的限流电阻;白线和黑线仍直接进 GPIO4、GPIO5。红线只给这两只电阻供电,不能接到 ESP32 的 3V3。
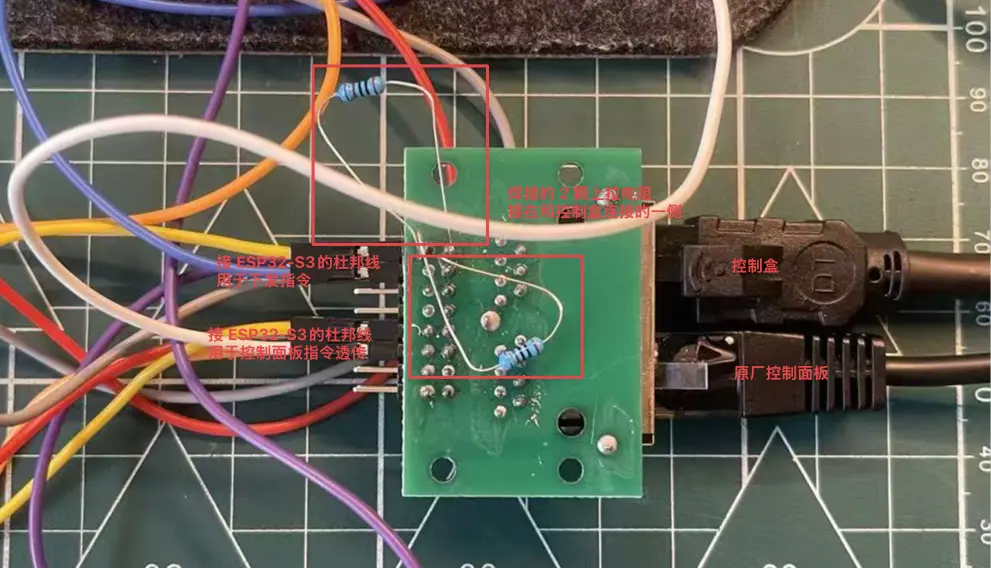
ESP32-S3 继续使用 USB-C 单独供电,并与控制盒共地。增加上拉电阻后,Web 页面可以控制桌子升高和降低。
接线图如下:
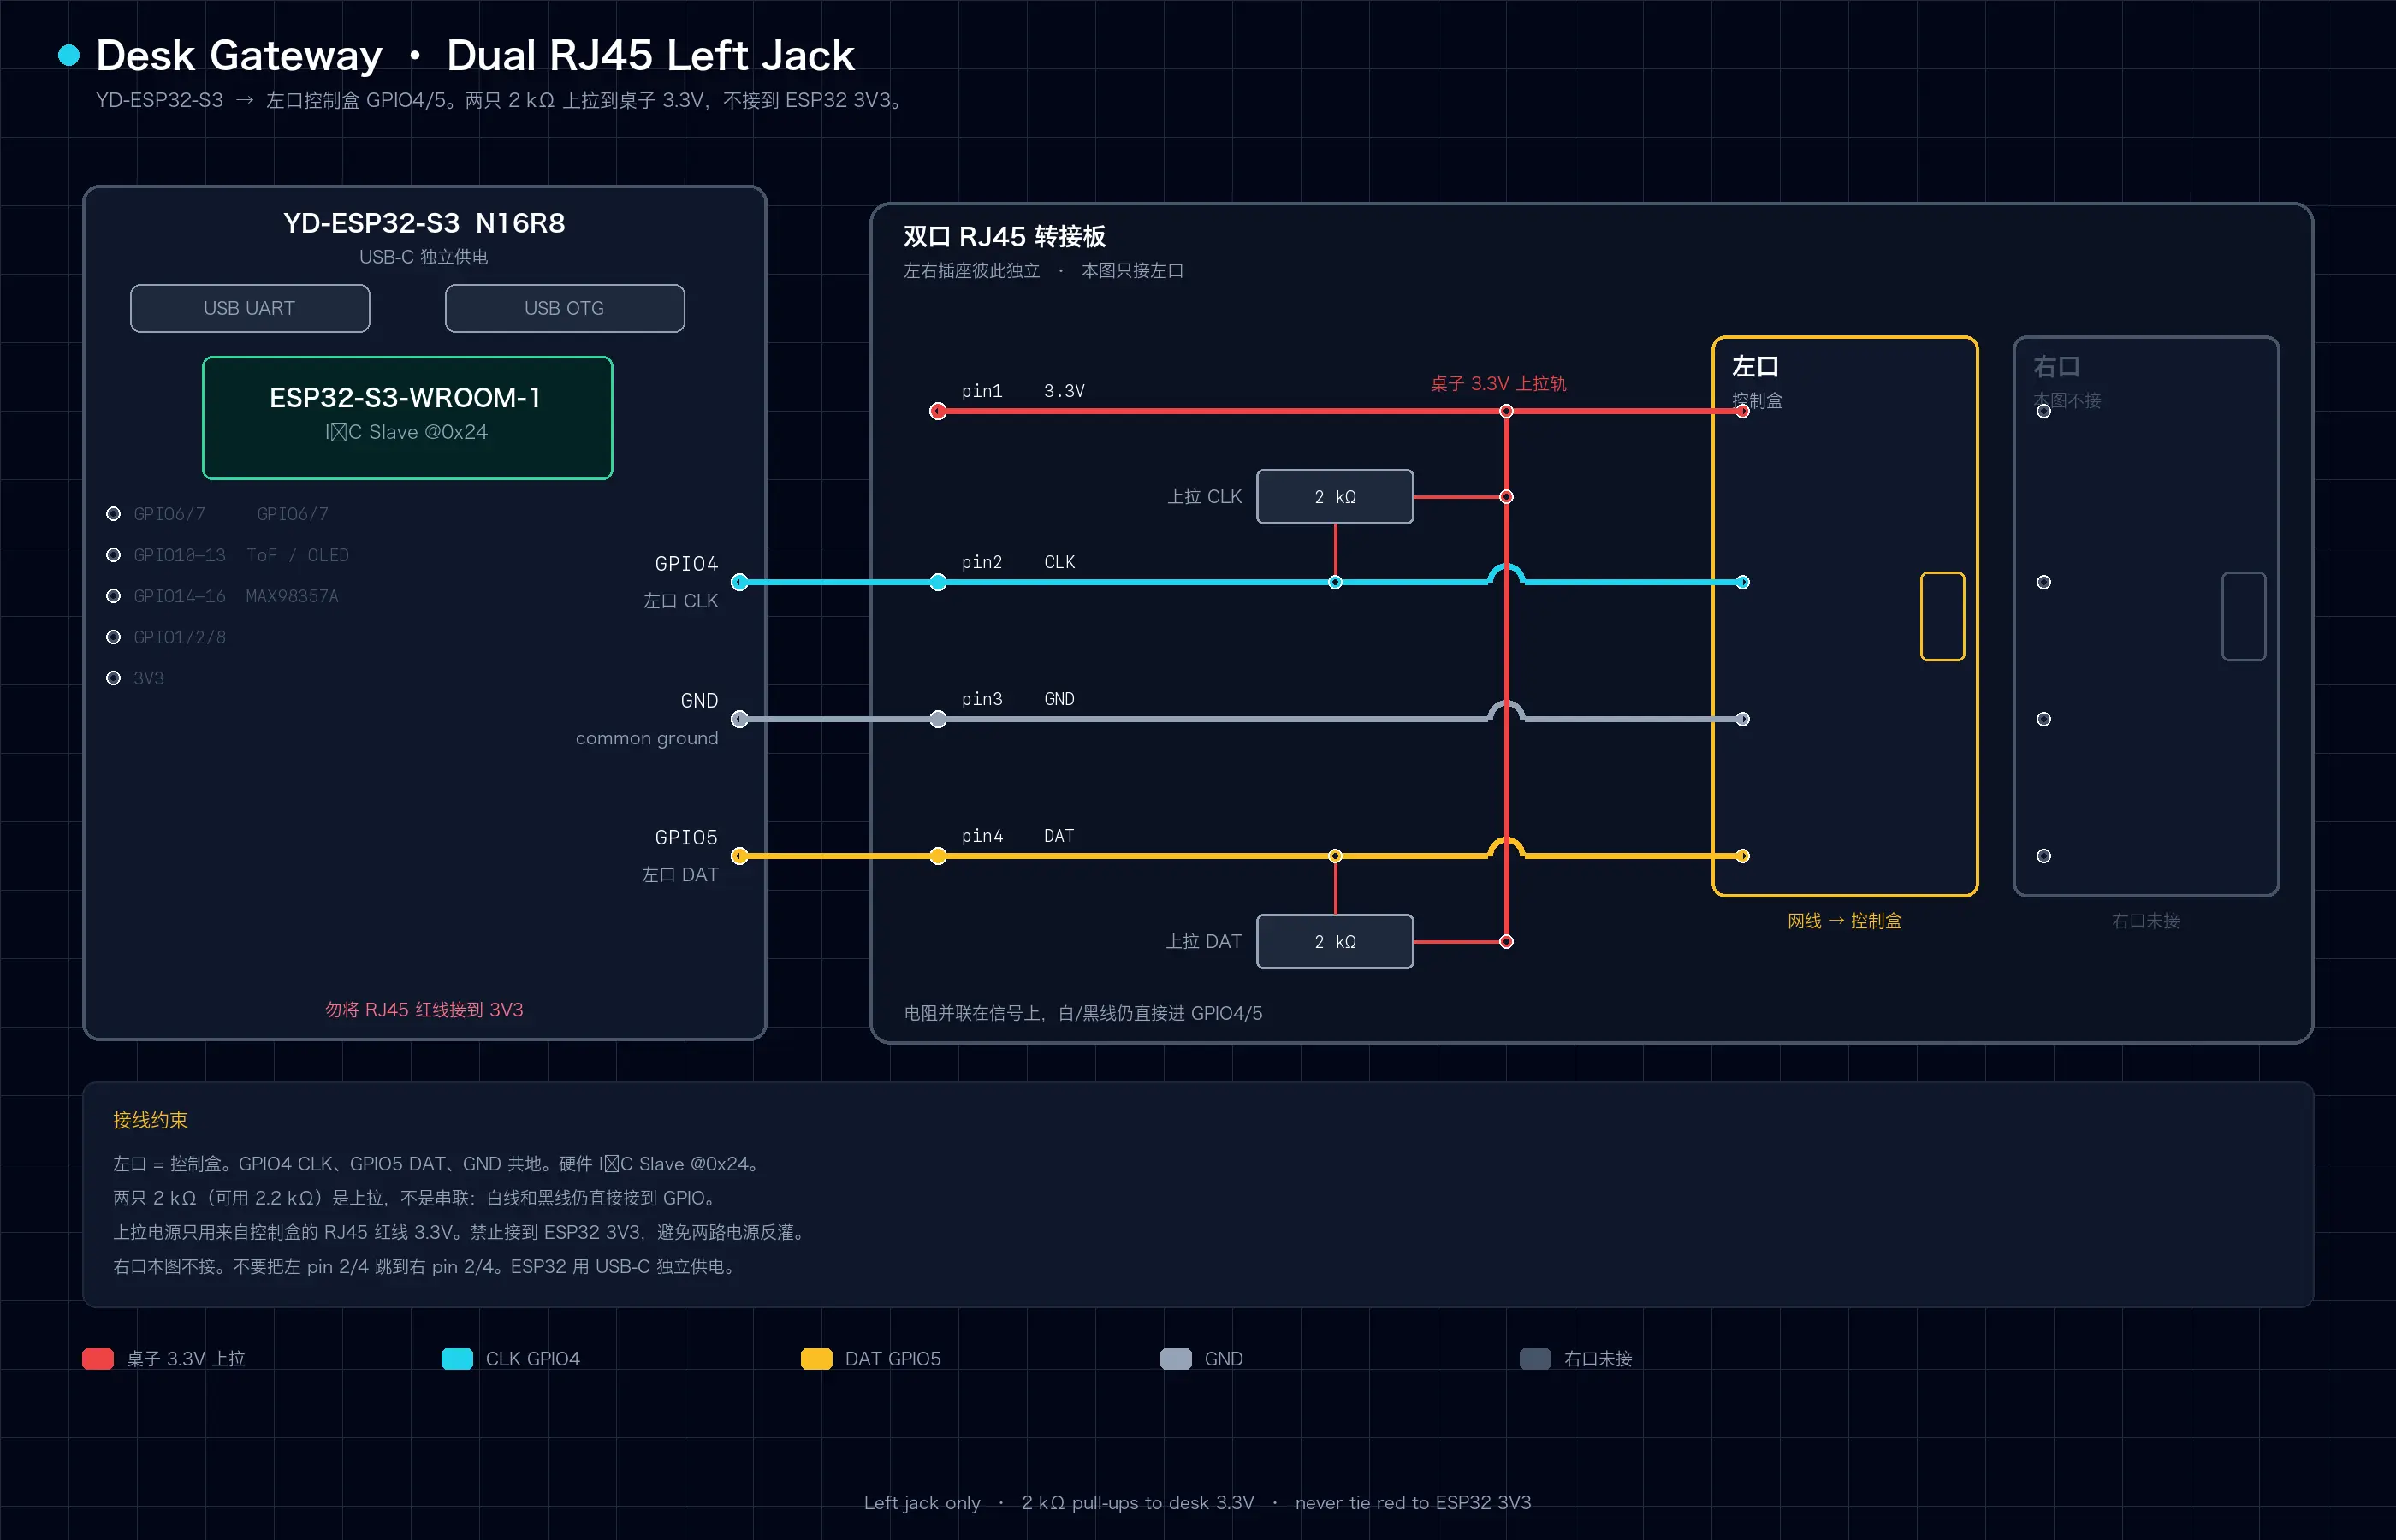
加上电阻后连续升高、连续降低和松手停止都正常工作。不过还没有启用档位功能。
ESP32-S3 已经能按原厂协议升降桌子,Web 控桌可以用了。接下来要把高度读出来。桌面右侧有键盘架,升太高会顶上去,必须限制最高位。
5.4 双口 RJ45 透传原厂面板
Web 能动桌子之后,桌边那块原厂面板还空着。双口模块左口已经接到控制盒,右口用来接回原厂面板,让按键继续能用。
左右 RJ45 的 CLK/DAT 不能直接短接,那样会绕过 ESP32,童锁和来源权限都拦不住。面板按键从右口进 GPIO6 / GPIO7,和 Web、BLE 一样先交给 desk_core,再由左口 GPIO4 / GPIO5 的硬件 I²C Slave 回给控制盒。
这张图是数据怎么走:
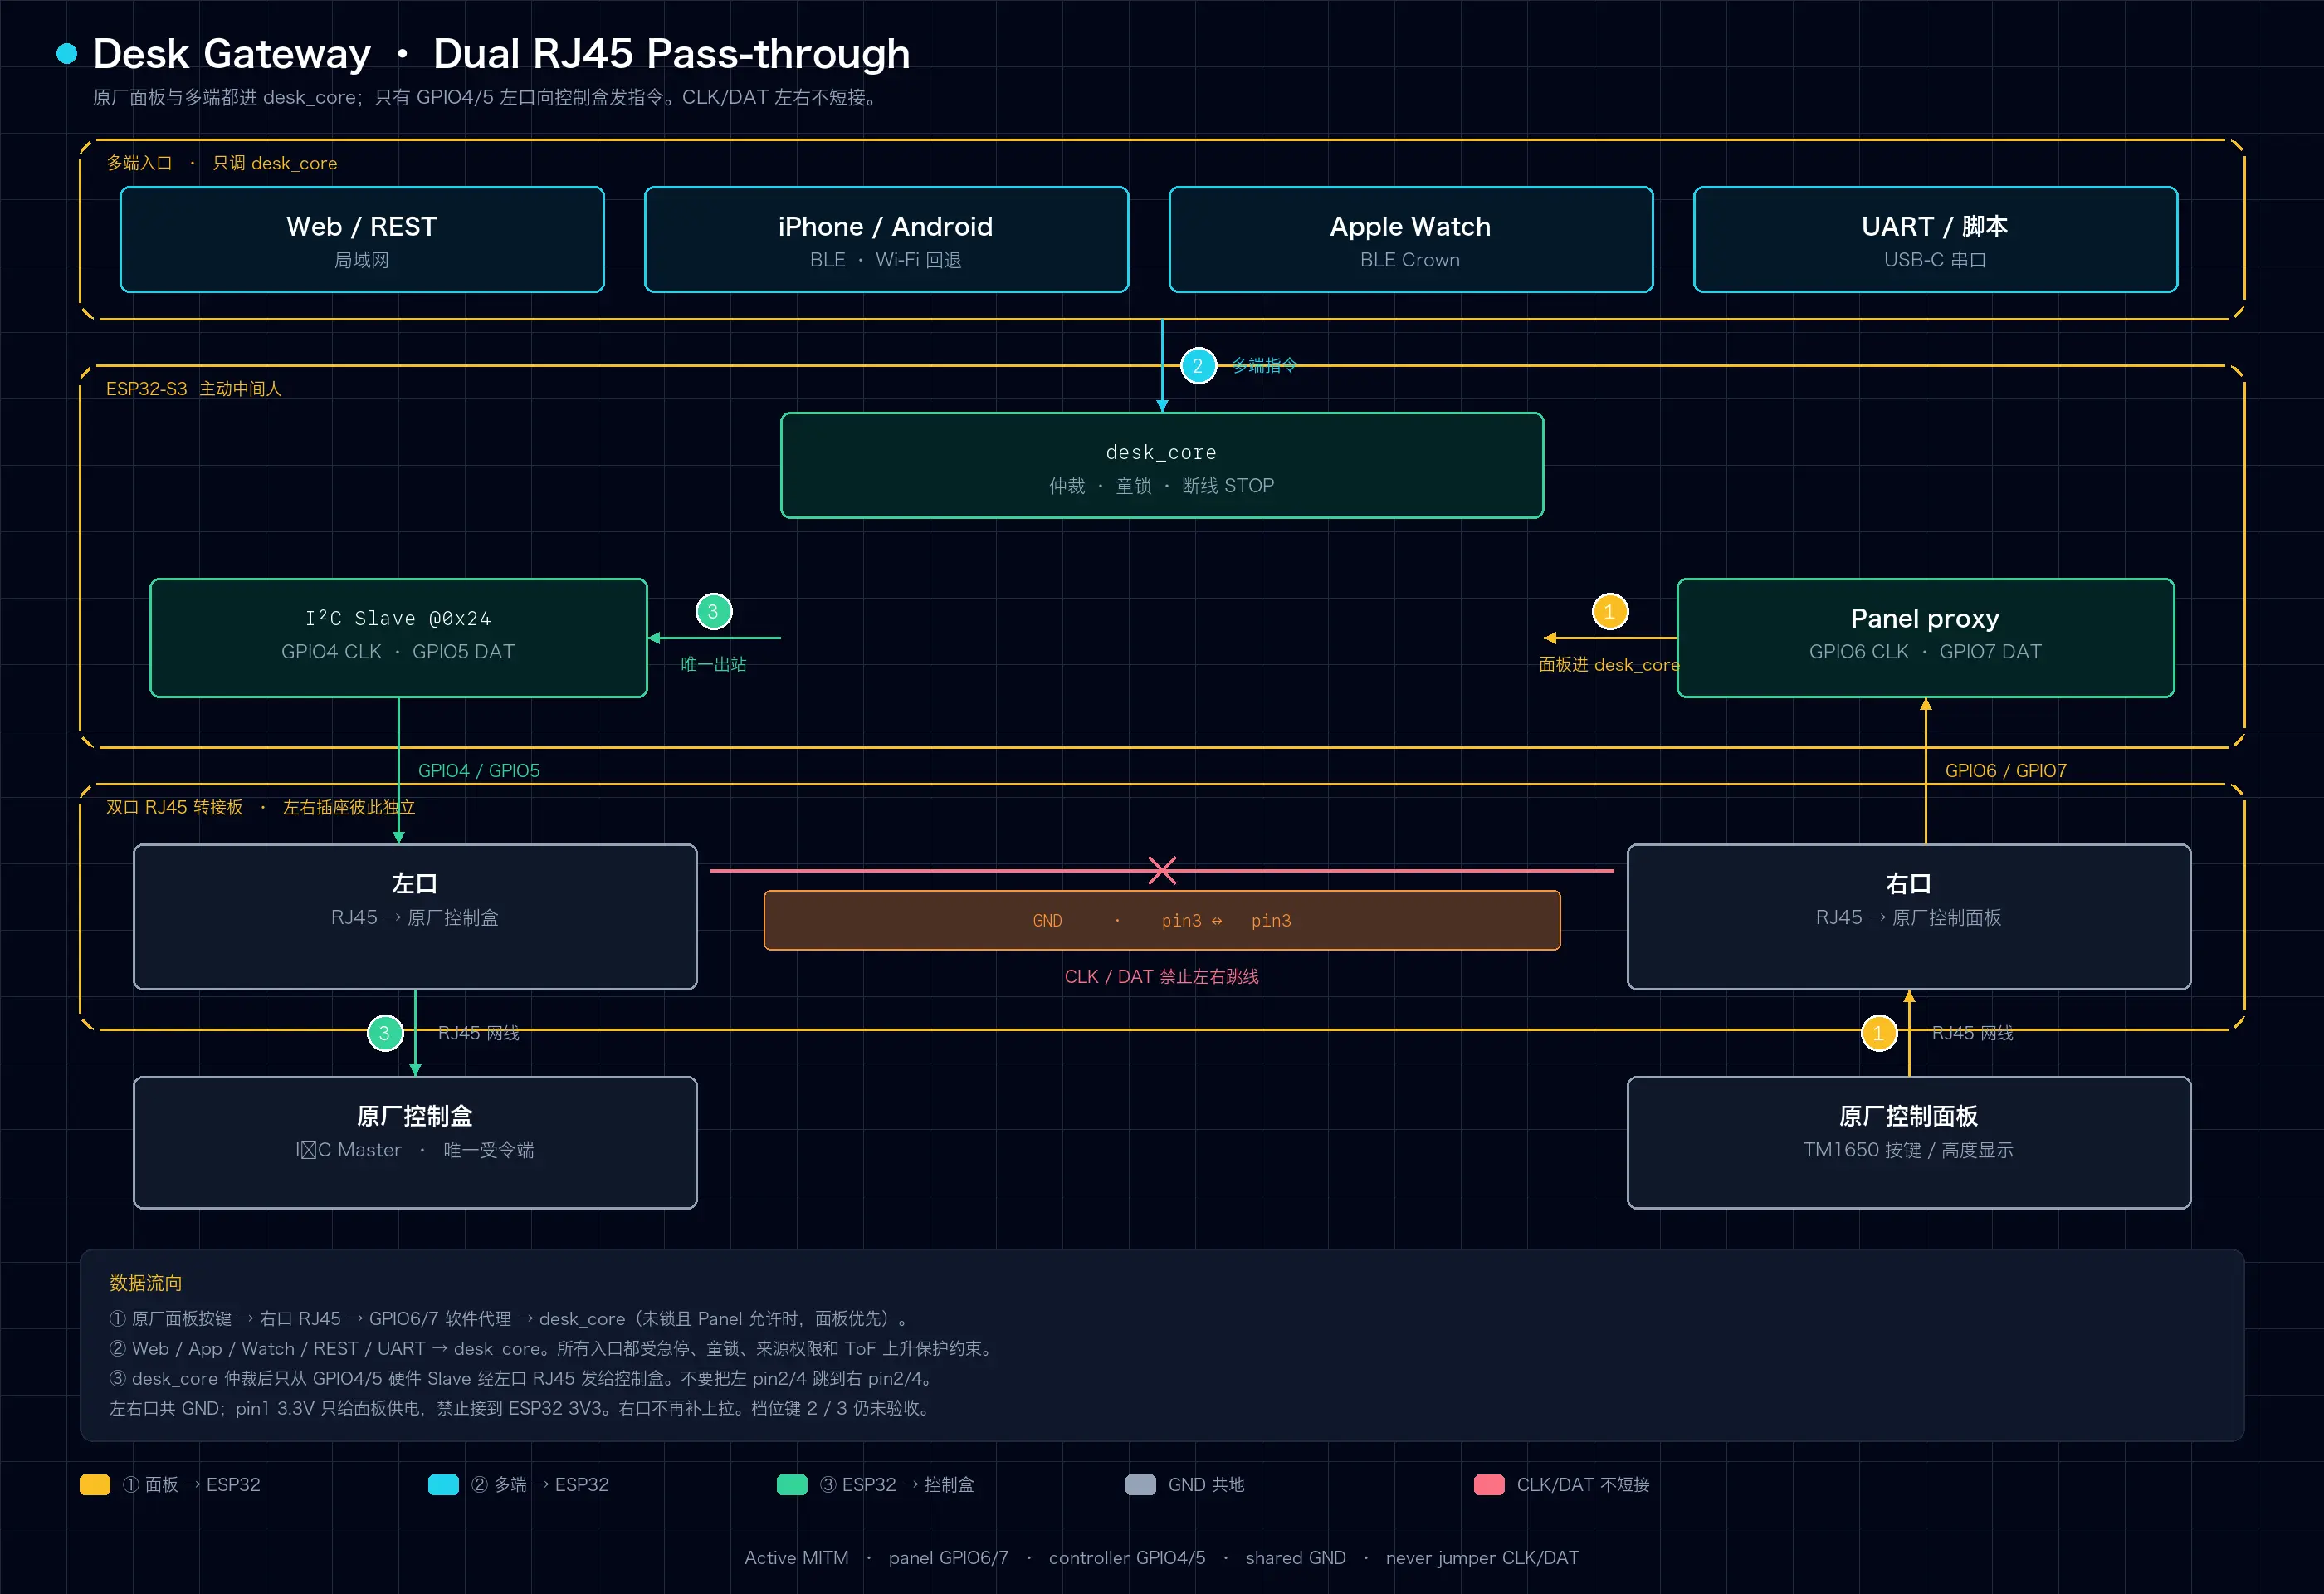
| 信号 | 左口(控制盒) | 右口(原厂面板) |
|---|---|---|
| pin 1 / 红 / 3.3V | 现有两只 2 kΩ 上拉的电源端 | 与左口 pin 1 直接跳线 |
| pin 2 / 白 / CLK | GPIO4 | GPIO6 |
| pin 3 / 绿 / GND | ESP32 GND | 与左口 pin 3 直接跳线 |
| pin 4 / 黑 / DAT | GPIO5 | GPIO7 |
红线和地左右跳通,只是给原厂面板供电。CLK/DAT 不要左右对跳。右口不再补上拉,原厂面板板上那两只约 1.99 kΩ 已经在。红线仍然不接 ESP32 的 3.3V。
这张图是右口接线:
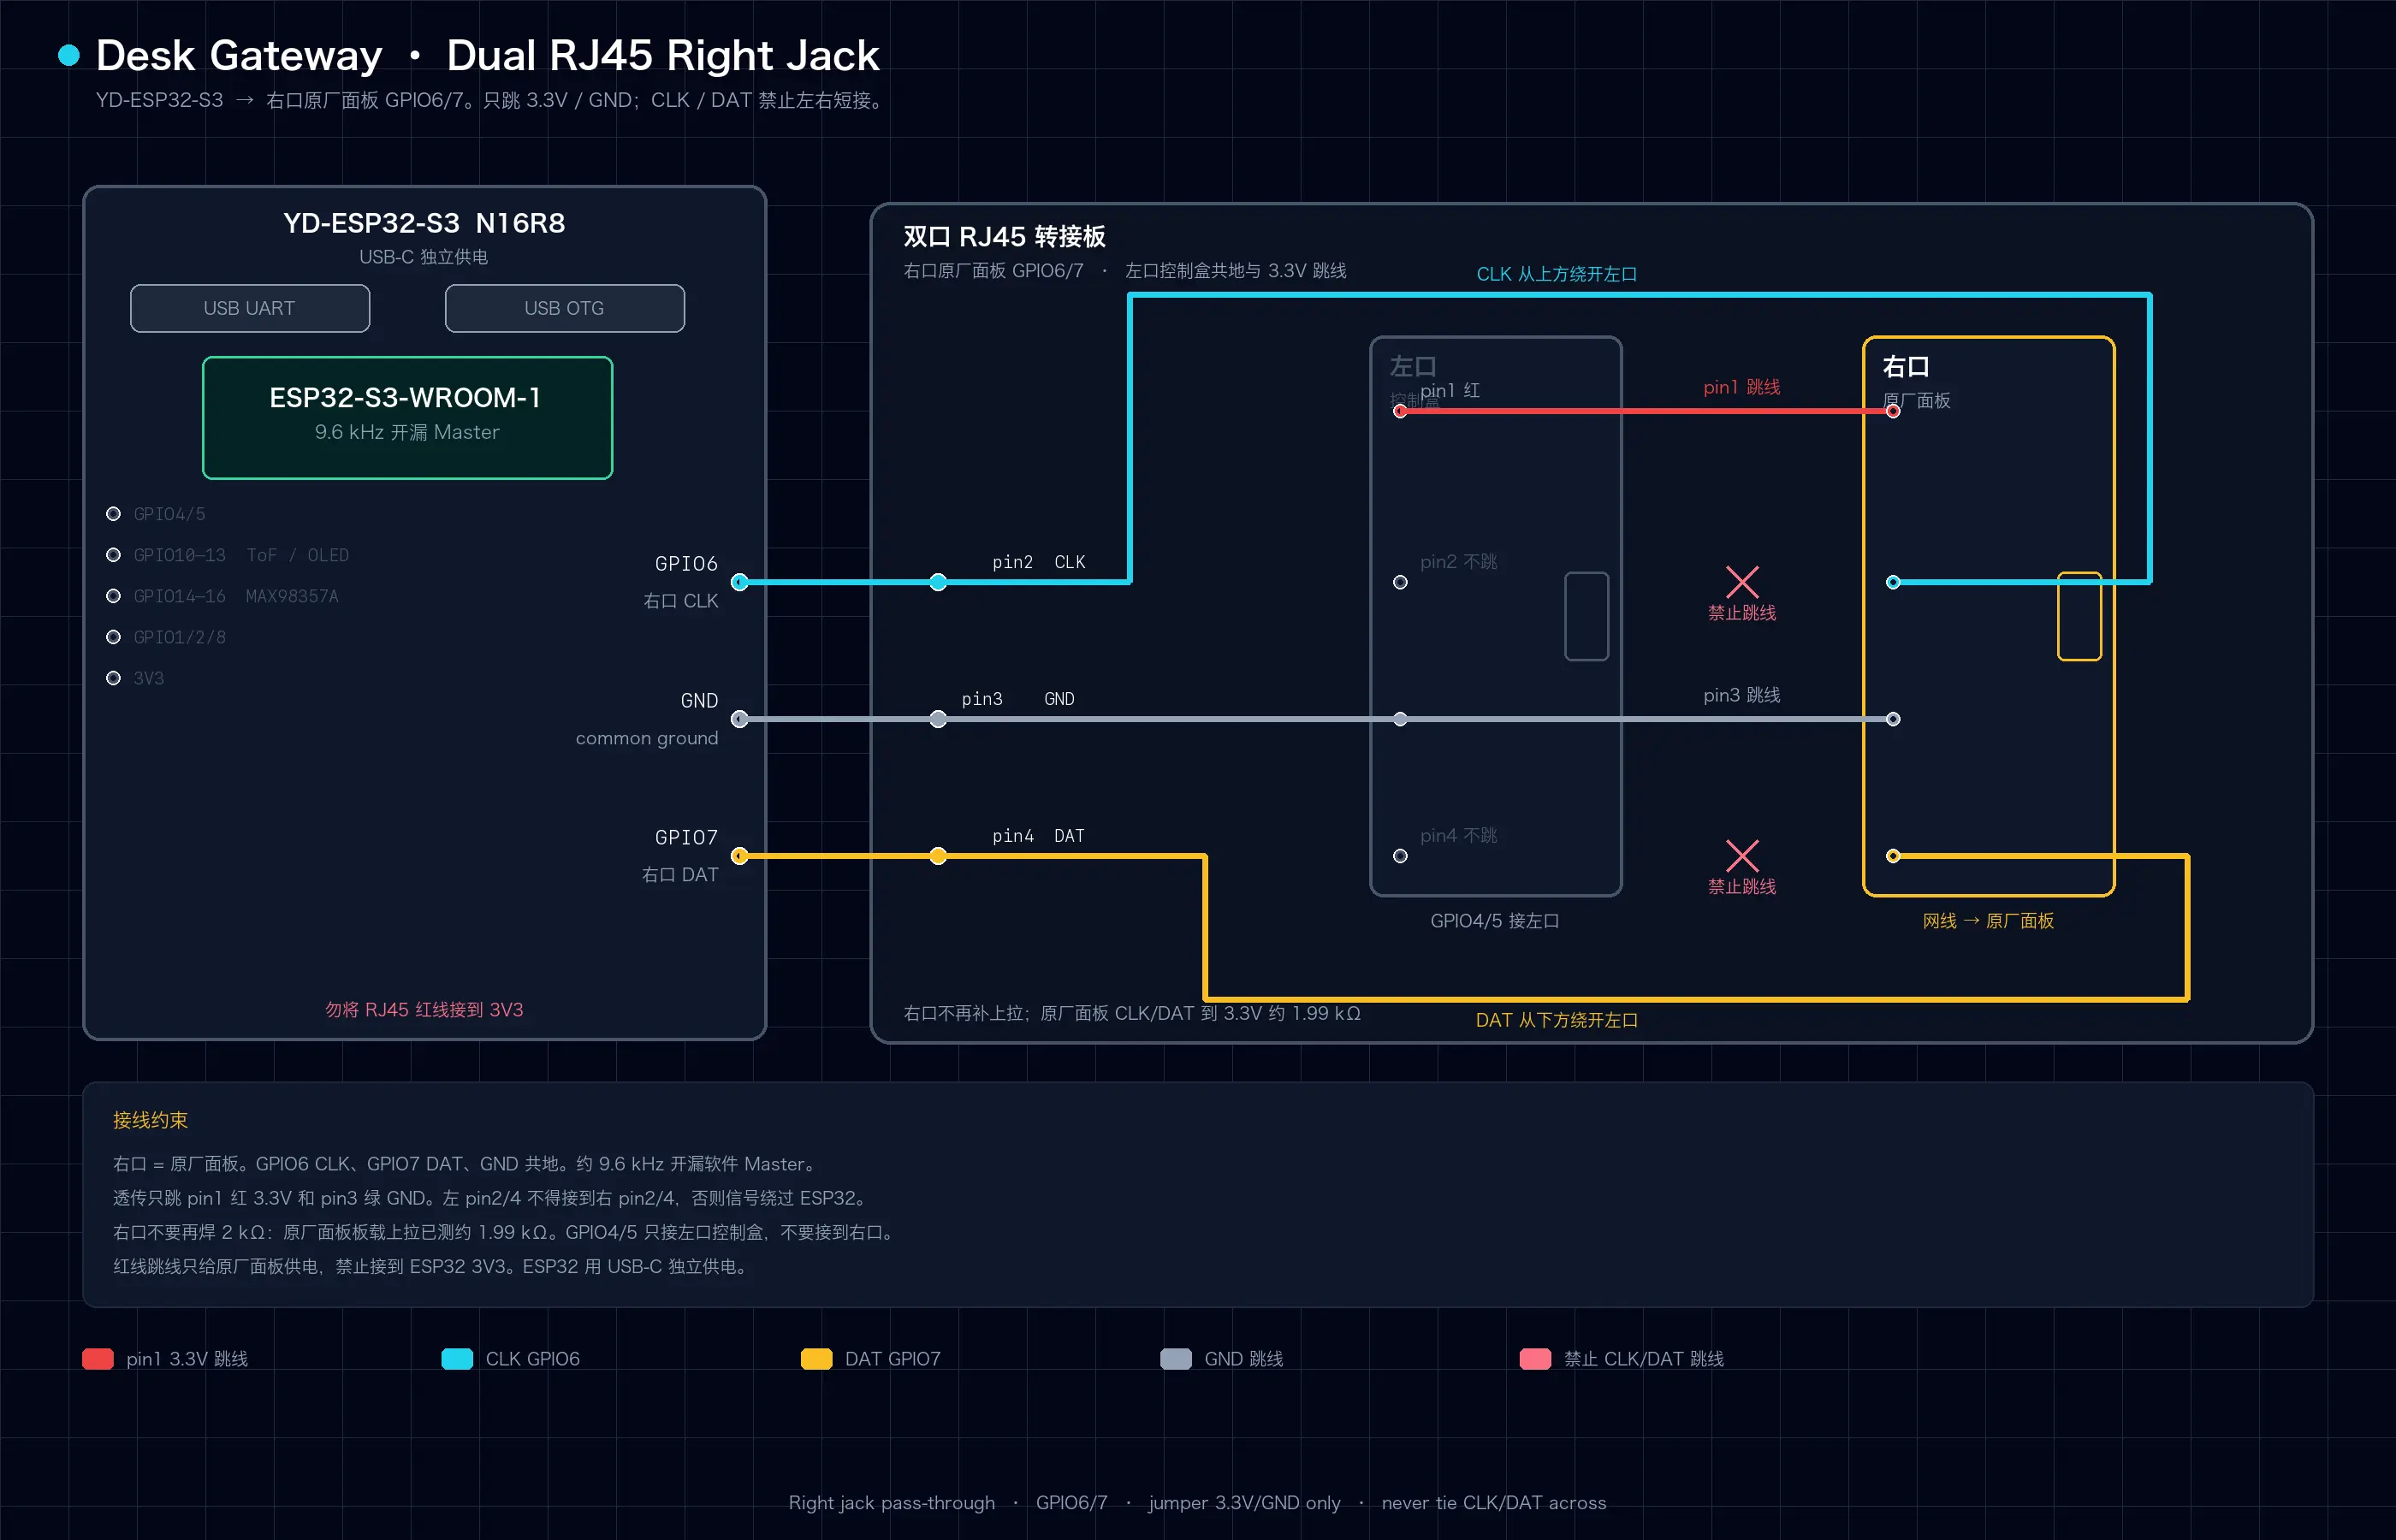
左口还是对着控制盒:ESP32 当 I²C Slave,地址 0x24,控制盒来问键码,它负责回答。
右口则相反,对面是原厂面板。面板自己不会主动上报,得有人装成控制盒去问它「现在按的是哪颗键」。所以右口这边,ESP32 得当 Master。
抓包看到的问答大概是 9.6 kHz,而且写和读是两笔独立事务:先写完一字节,中间有一次 STOP,再另开一笔去读键码。ESP-IDF 自带的硬件 I²C Master 习惯把「写 + 读」捏成一笔,结束时的 ACK/NACK 也跟控制盒不一样,对不上这套时序,所以复放不了。
所以 GPIO6、GPIO7 不用芯片里的 I²C 外设,改成程序自己翻转这两根脚。I²C 平时靠上拉电阻把线拉高,芯片只负责把线拉低,这种接法叫开漏。软件按抓到的时序去读键码,再交给和 Web 同一套仲裁。没开童锁、Panel 也开着时,桌边按键优先于 Web。按住升降时拔掉右口网线,桌子会停。童锁和单独关掉 Panel 后面单独写。左口右口针脚见真机验收清单和固件 README。
6 高度数据解析与通信方案调整
键码:
1 | 停止 0x2E |
目前通过 ESP32-S3 能正常控制升降,但是还不能正常显示高度。Web、REST、BLE 没有真实高度,档位闭环和最高安全高度也做不了。
原厂面板有三位七段数码管。第一反应是:既然 ESP32 已经在同一组 CLK/DAT 上应答控制盒,能不能把高度一并读出来?
继续分析抓包数据:
| 通道 | 地址 | 方向 | 内容 |
|---|---|---|---|
| 键通道 | 0x24 | 控制盒读面板 | 当前按键,DR 里是 0x2E / 0x47 / 0x4F 这类键码 |
| 显示通道 | 0x34–0x37 | 控制盒写面板 | TM1650 digit 段码,面板拿它刷新数码管 |
DR 里找不到 64、102 这种厘米字面量。高度是控制盒写给数码管的段码。旁路嗅探 0x34–0x37 的写事务,再用本面板标定过的经验字库,可以把显示高度还原成整数厘米。
6.1 ESP32-S3 硬件 I²C 资源限制
要在 ESP32-S3 中同时处理按键和高度,需要响应同一对 CLK/DAT 上的五个 Slave 地址。0x24 用于按键,0x34 至 0x37 用于四个数码管位置。
ESP32-S3 有两组硬件 I²C 控制器,但一个硬件 I²C Slave 只能配置一个精确地址。
两组控制器无法同时覆盖这五个地址。物理连接只有一对 CLK/DAT,问题出在五个 Slave 地址上。
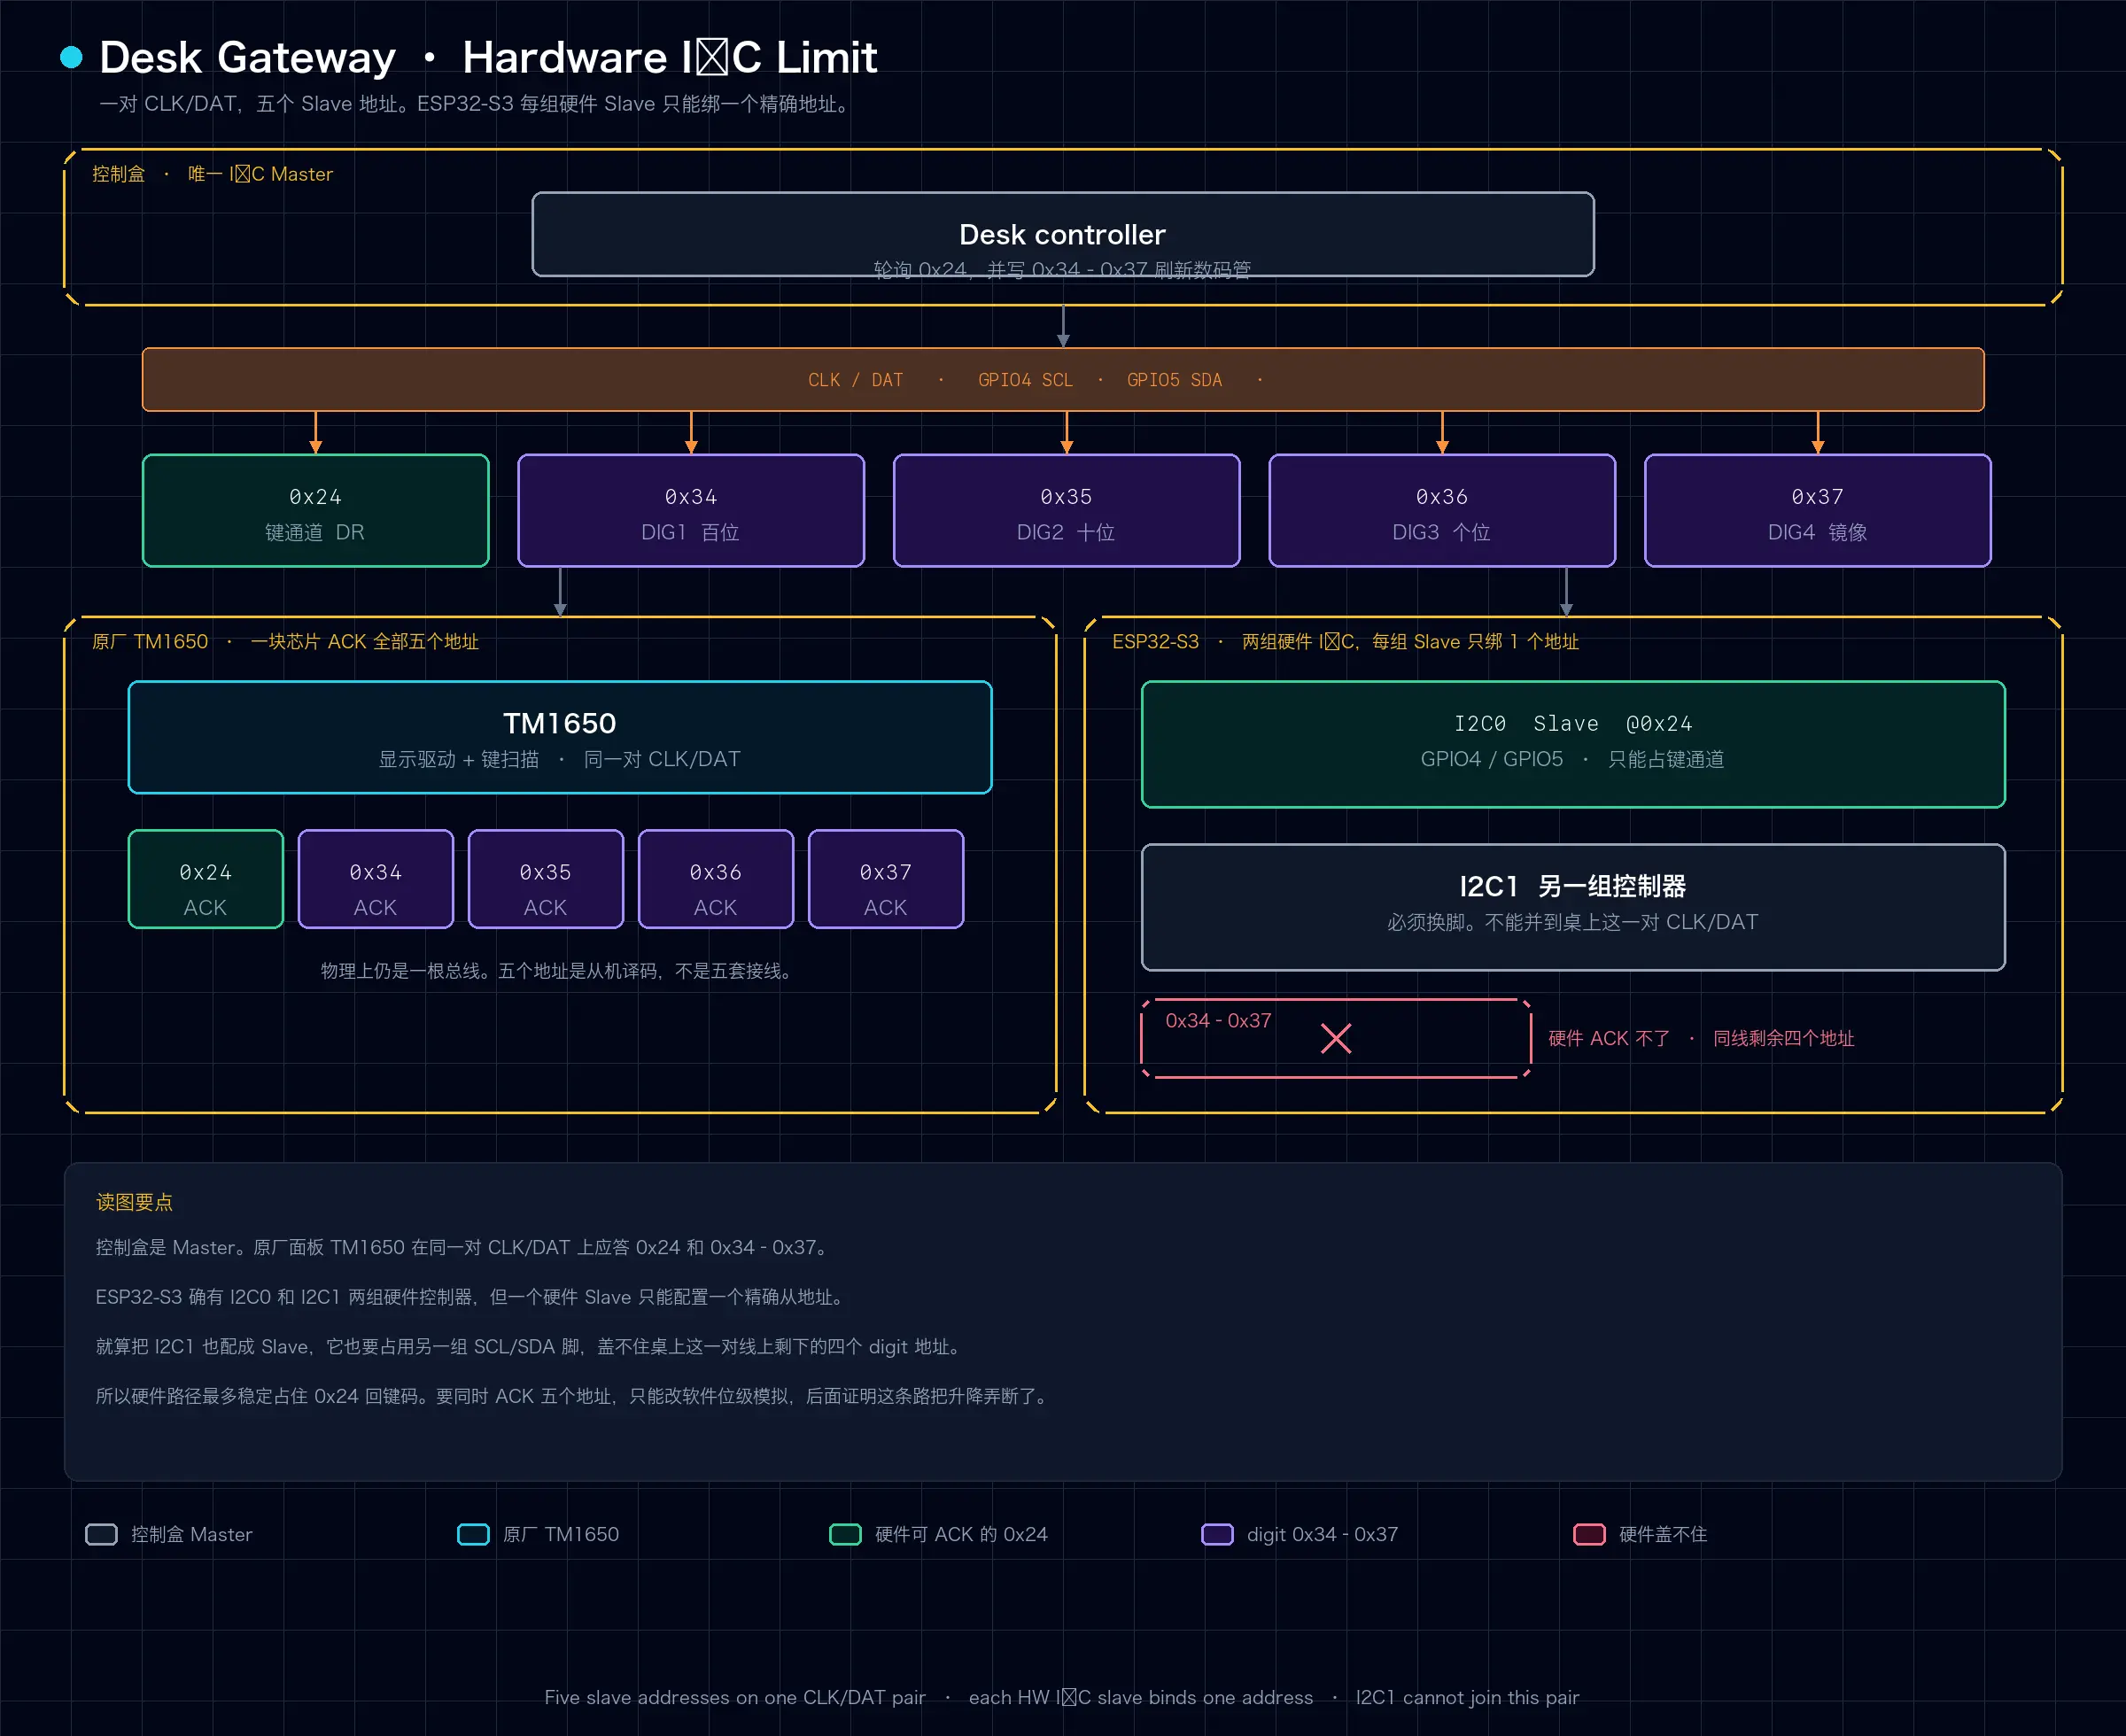
硬件 I²C Slave 已经占用 @0x24 回键码,同一组 GPIO4/5 上再想同时 ACK 0x34–0x37,硬件外设做不到。
于是出现两条实验路:
GPIO 边沿嗅探这条路:硬件 Slave 继续只应答 0x24,另用 GPIO ISR 听 CLK/DAT,试图在不 ACK 的情况下偷看 digit 写。真机结果是 NO-GO:SCL 每个上升沿和 SDA 边沿都会打高频中断,和硬件 Slave 抢同一组脚。控制盒在 0x34–0x37 被 NACK 后往往会停写,纯监听拿不到段码 data。更糟的是升降本身开始不稳,高度仍然未知。
6.2 软件 I²C 多地址响应方案
为了同时响应五个地址, 将控制盒一侧改成软件 I²C。
程序通过 GPIO 中断读取时钟和数据边沿,并在软件中处理 START、STOP、地址、数据和 ACK。状态机在 mxtark_soft_i2c_sm.c,GPIO 边沿在 mxtark_soft_i2c_esp.c:
1 |
|
硬件 Slave 只能挂一个精确地址,五个地址只能自己翻脚。0x24 读周期仍回当前 DR;写到 0x34–0x37 的字节丢进队列做段码解码。
改成软件 I²C 后,Web 页面可以显示从数码管段码解析出的高度。桌子运动时,高度数字也会随之变化。
6.3 升降过程中的通信中断
软件 I²C 启用后,桌子在上升过程中频繁停止和重新启动。下降在早期版本中相对连续,后续修改软件时序后也出现了相同问题。
我检查了 Web 是否提前发送 STOP、BLE 运动租约是否过期,以及高度刷新是否触发安全上限。日志中没有出现 0x2E。上层控制逻辑没有主动触发停止。
按住升高时串口是这样,桌子已经在一顿一顿了:
1 | I (22104) desk_core: motion request source=rest mode=hold dir=up action=start status=idle |
中间没有 mxtark: DR=0x2E,也没有 desk_core: motion stop。ESP32 一直在交 0x47,停的是控制盒这一侧读不到完整键码。
6.4 软件 I²C 响应统计与根因定位
故障版本的诊断日志出现过:
1 | key_tx=102/8 abort=94 |
三段合计发起 394 次按键响应,完整发送只有 20 次,374 次中途被打断,完成率约 5%。控制盒只有偶尔能读到完整的 0x47,桌子上的体感就是:
1 | 完整读到 0x47 → 上升 |
下降用 0x4F,和上升的 0x47 只差 1 个 bit。同一套软件状态机里,下降有时看起来连续一点。这不能证明软件 I²C 可靠,只说明送出去的那个字节里 0 和 1 怎么排,失败时的体感就不一样。
后面还试过边沿过滤、START/STOP 保护、ULP 采样、任务优先级和发送阶段保护。日志数字有时好看一点,真机连续升降出现断断续续的情况。继续在同一实现上叠时序规则,等于把升降安全绑在越来越复杂的中断状态机上。
所以软件 I²C 同时负责按键和高度这条路,最后证明保证不了升降稳定性,放弃了。
6.5 控制链路回退至硬件 I²C
软件 I²C 方案先后测试了边沿过滤、START 和 STOP 保护、任务优先级调整以及 ULP 辅助采样。这些修改没有恢复硬件 I²C 的连续运动表现,并且曾导致下降路径出现相同问题。
我恢复了硬件 I²C Slave,只处理地址 0x24。ACK、数据移位和总线时序重新交给 ESP32-S3 的硬件外设。
高度和距离只能改用其他方案, 比如使用外部距离传感器。为什么把高度从这条总线上拆走,见高度数据解析与通信方案调整。
7 双 ToF 传感器的距离采集
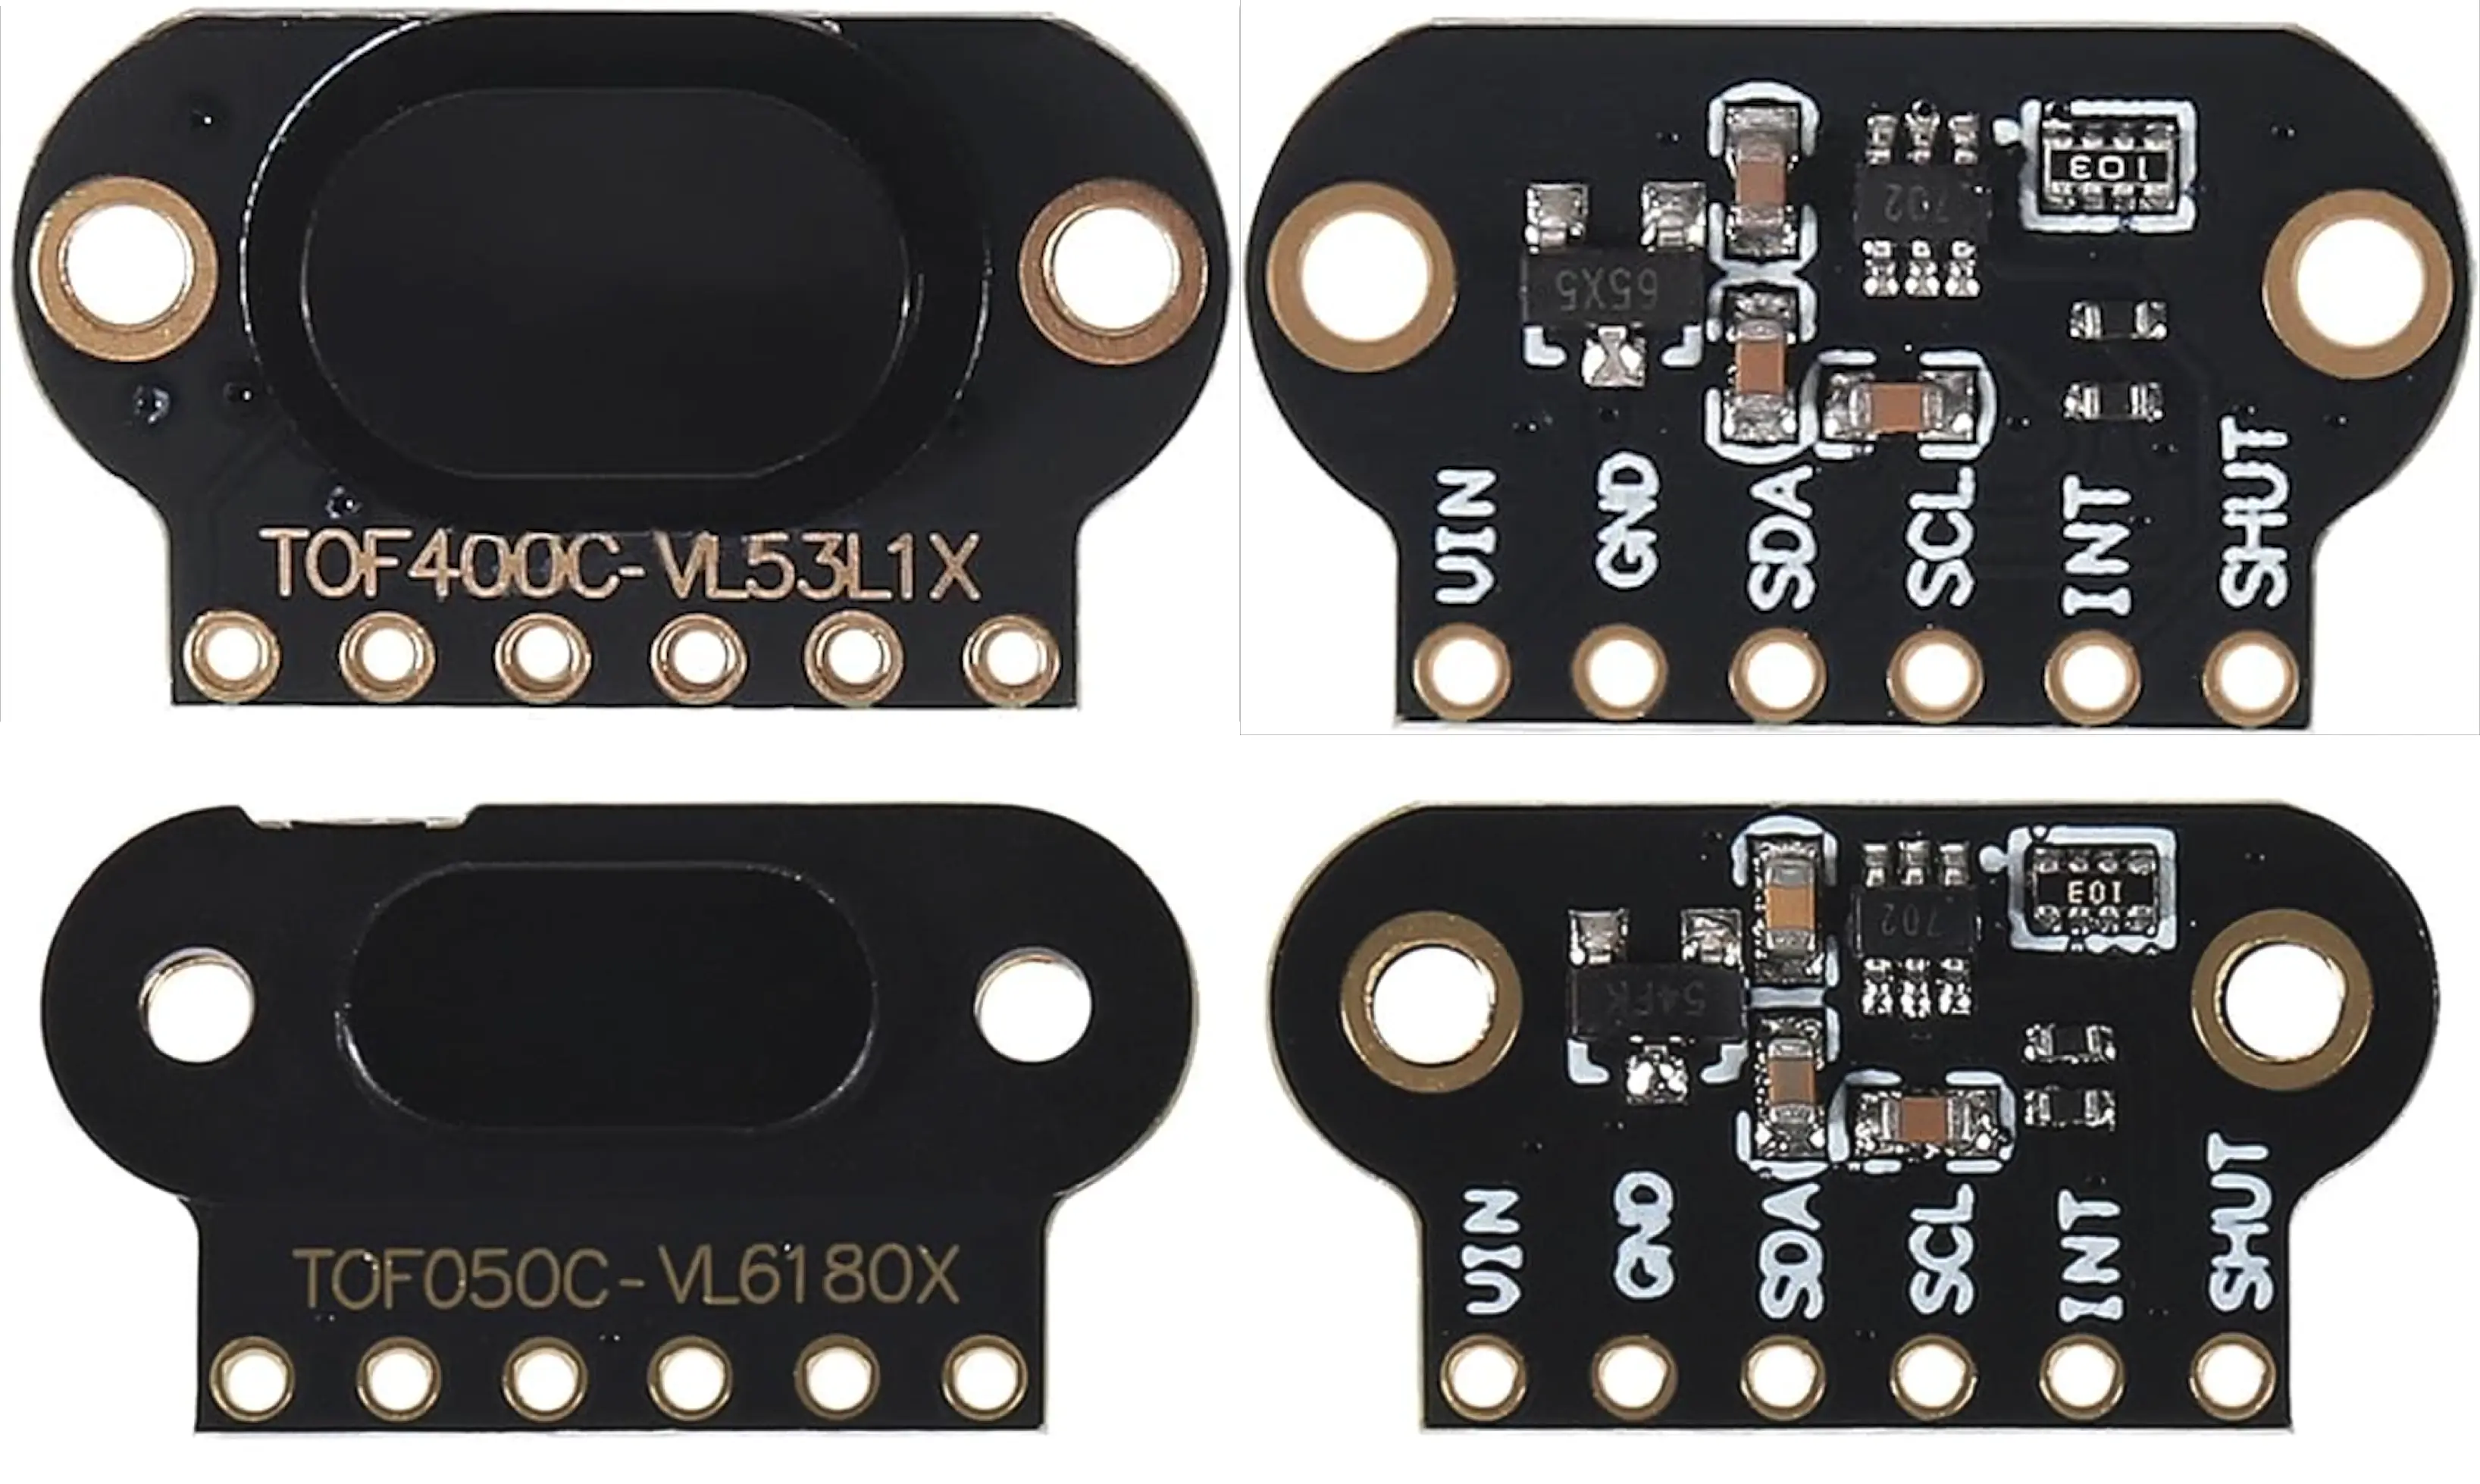
我采购了 2 类距离传感器, 分别是 TOF050C 和 TOF400C:
| 安装位置 | 模块 / 芯片 | 当前用途 | 产品数据 |
|---|---|---|---|
| 桌面右侧,水平朝向右侧障碍物 | TOF050C / VL6180X | 测量桌面右侧间距,参与低位上升保护 | right_gap_mm |
| 桌板下方,垂直朝向地面 | TOF400C / VL53L1X | 直接作为桌面高度,参与档位闭环和最高高度保护 | height_mm / tof_height_mm |
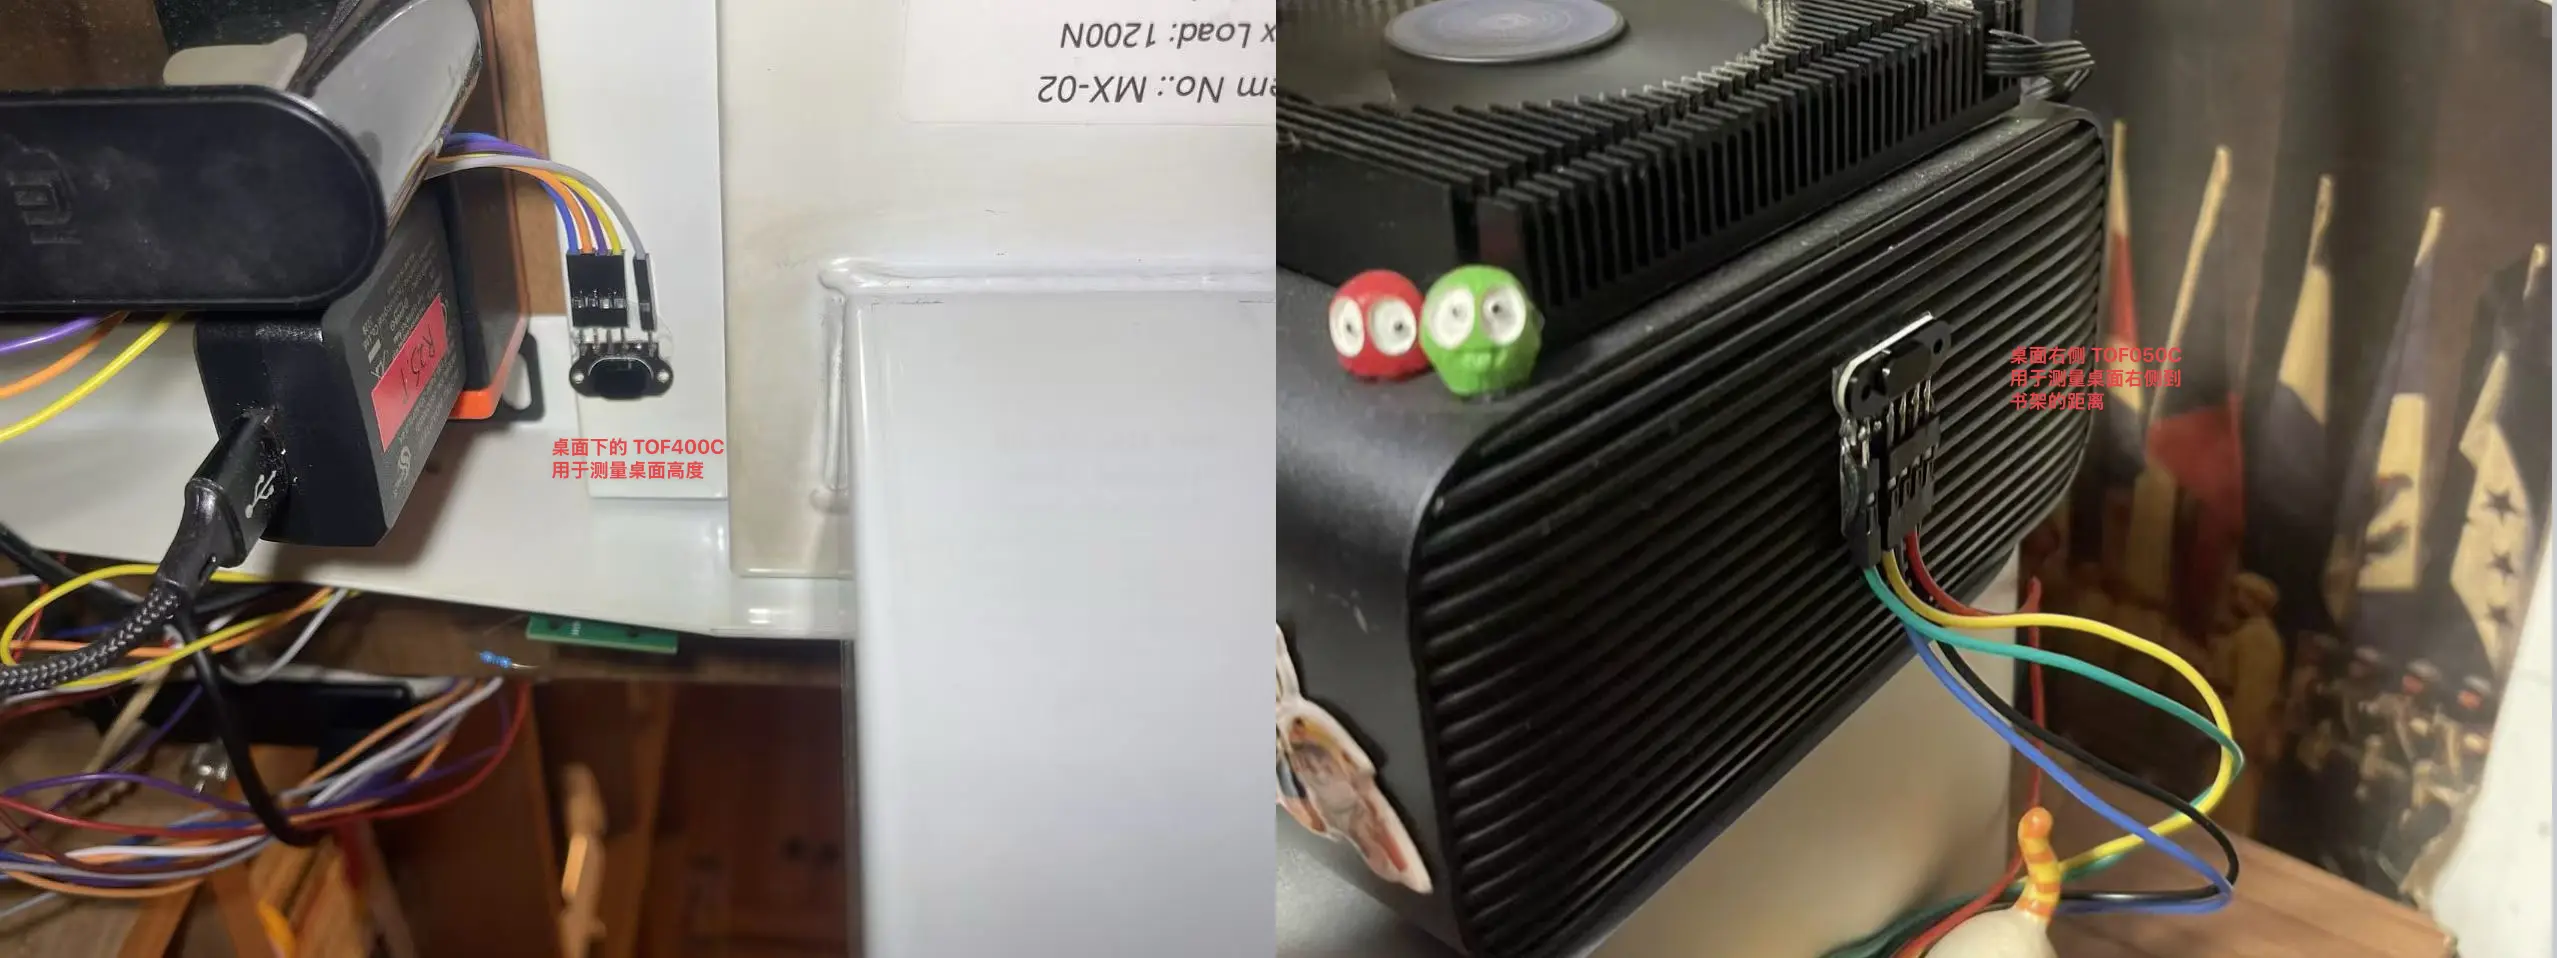
两块模块的接口丝印相同,均为 VIN/GND/SDA/SCL/INT/SHUT。TOF400C 模块正面标注TOF400C-VL53L1X;固件还会读取芯片 ID,TOF050C 期望 0xB4,TOF400C 期望 0xEACC。
当前高度不做卷尺高度换算,也不叠加安装偏移。实测参考关系为:
| TOF400C 读数 | 卷尺参考高度 | 用途 |
|---|---|---|
约 56 cm | 约 71 cm | 坐姿档位 |
约 87 cm | 约 105 cm | 站姿档位 |
94 cm | — | 允许配置的最高传感器高度 |
两颗传感器共用 GPIO10 和 GPIO11 的硬件 I²C 总线,并由 ESP32-S3 的 3.3V 供电。它们上电后的默认地址都是 0x29。固件先通过 GPIO12 释放 TOF050C,把它的运行地址改为 0x30,再通过 GPIO13 启动保持 0x29 的 TOF400C。
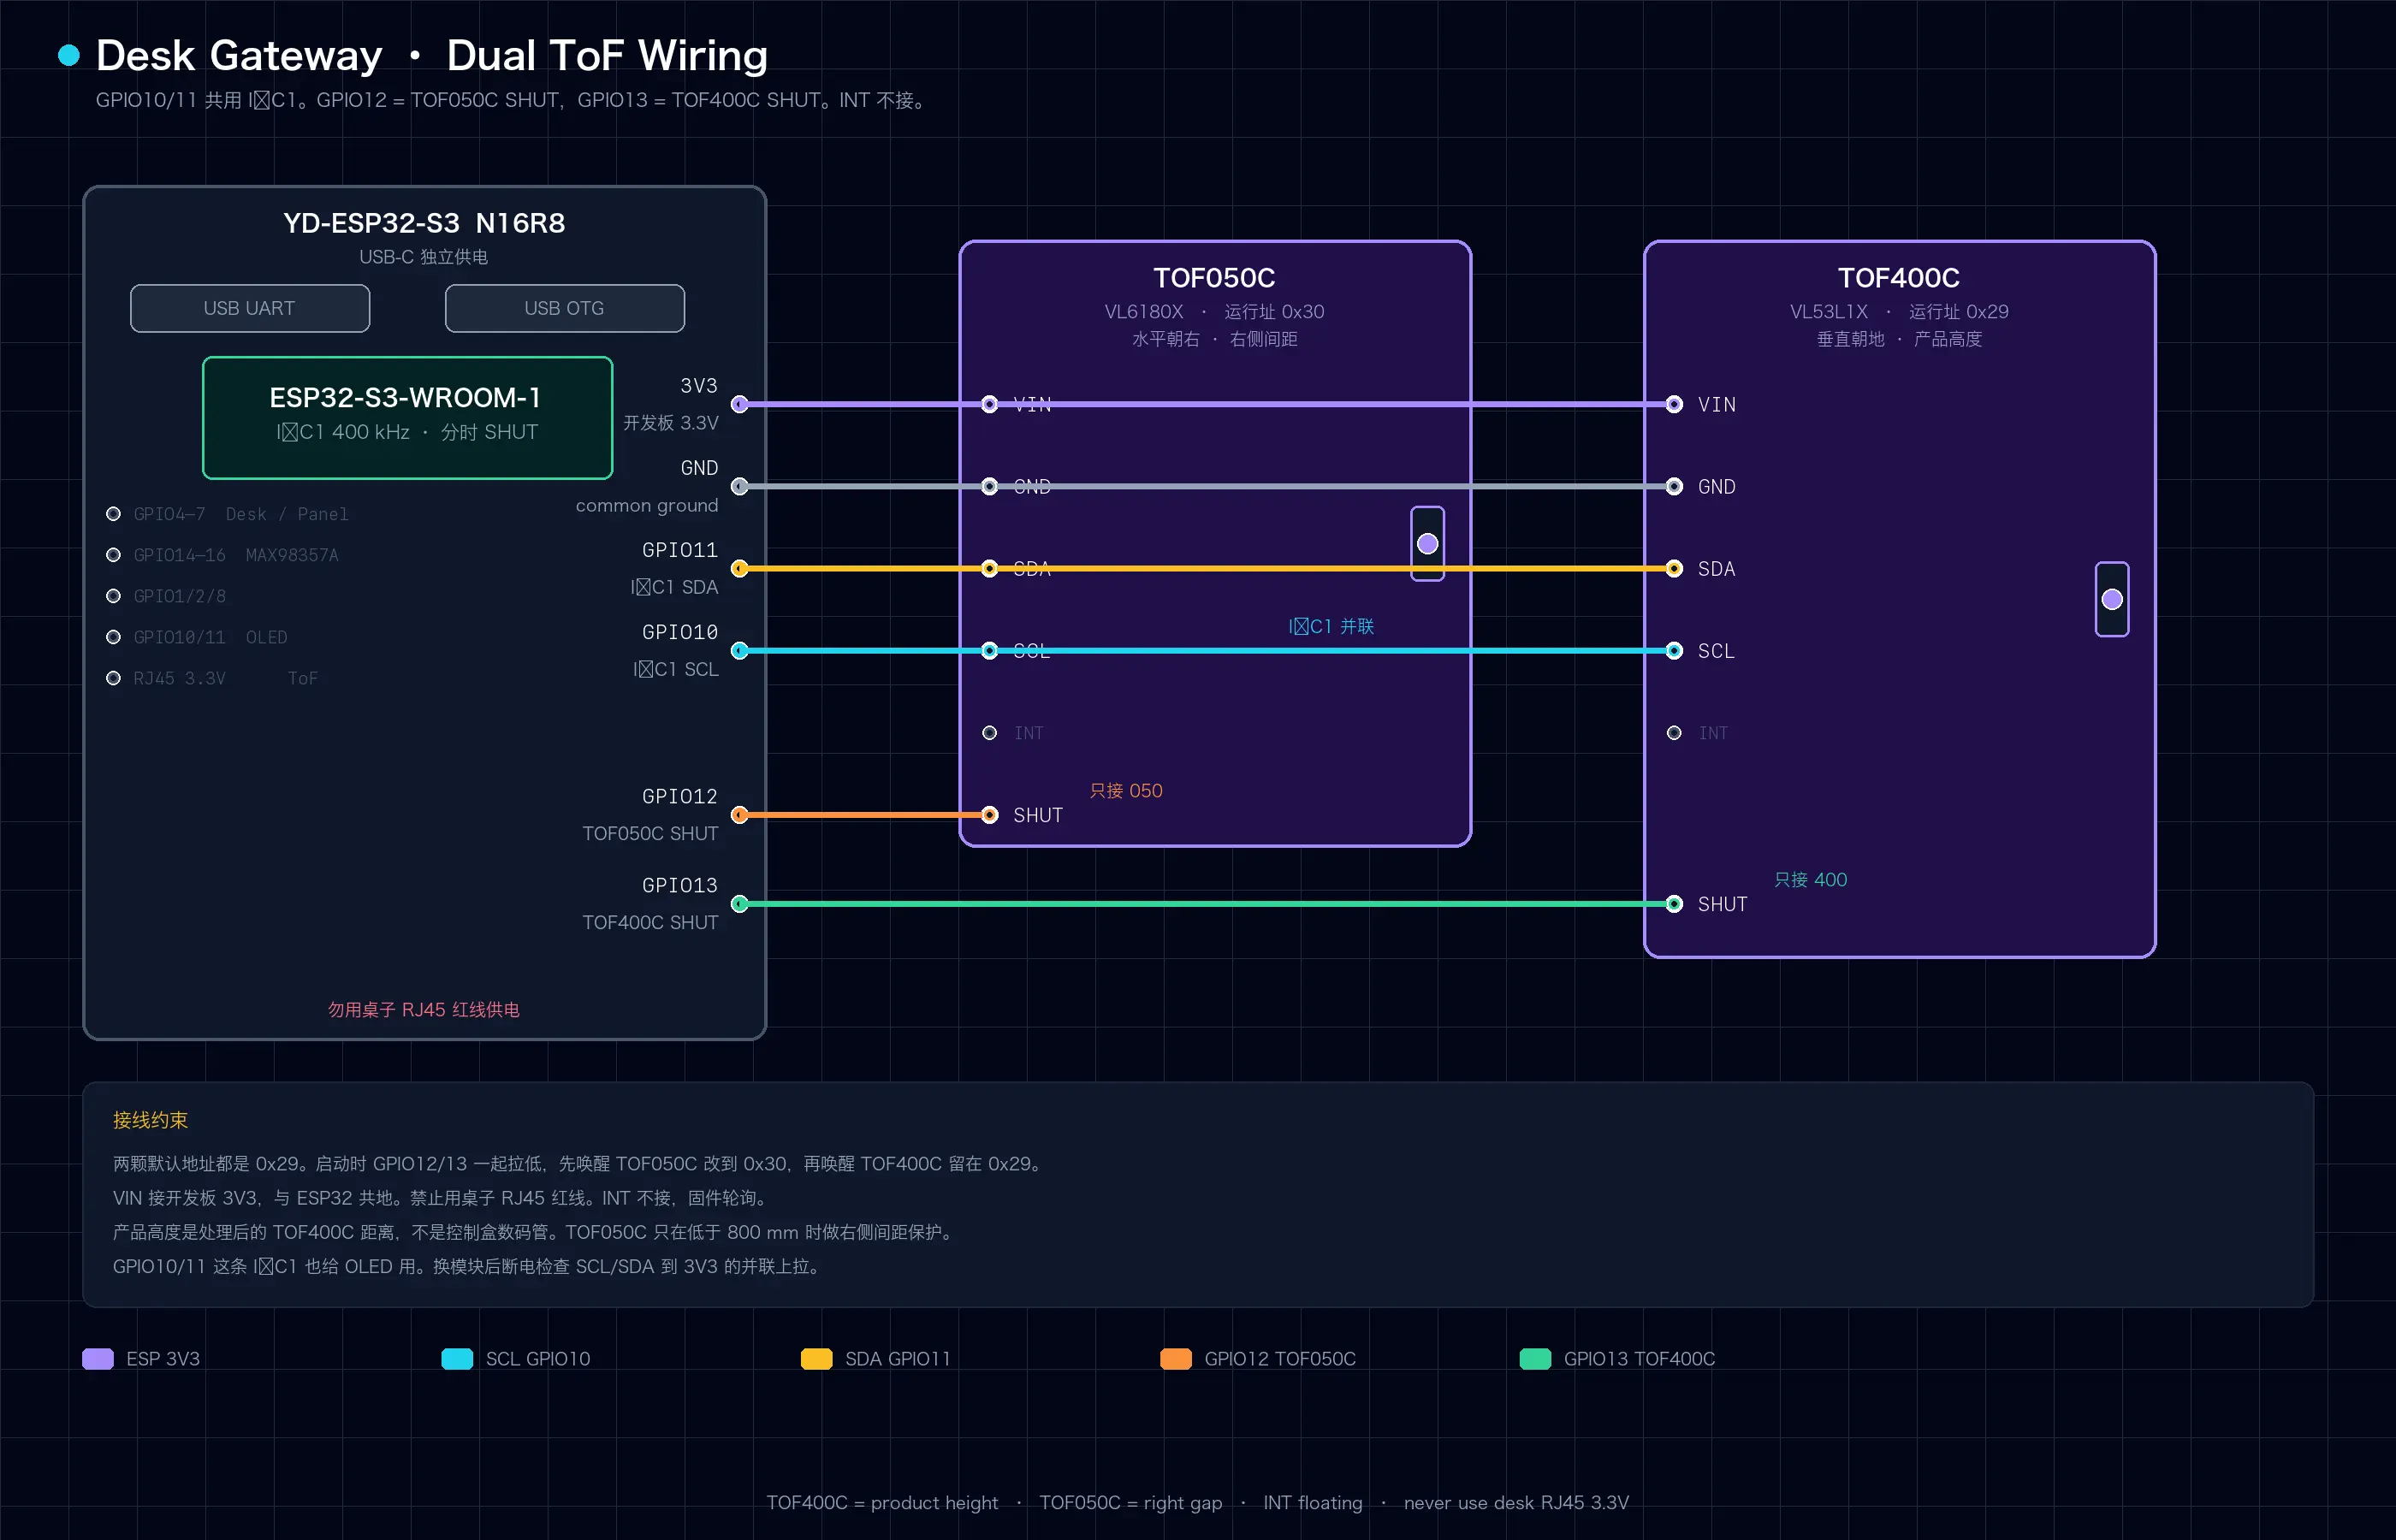
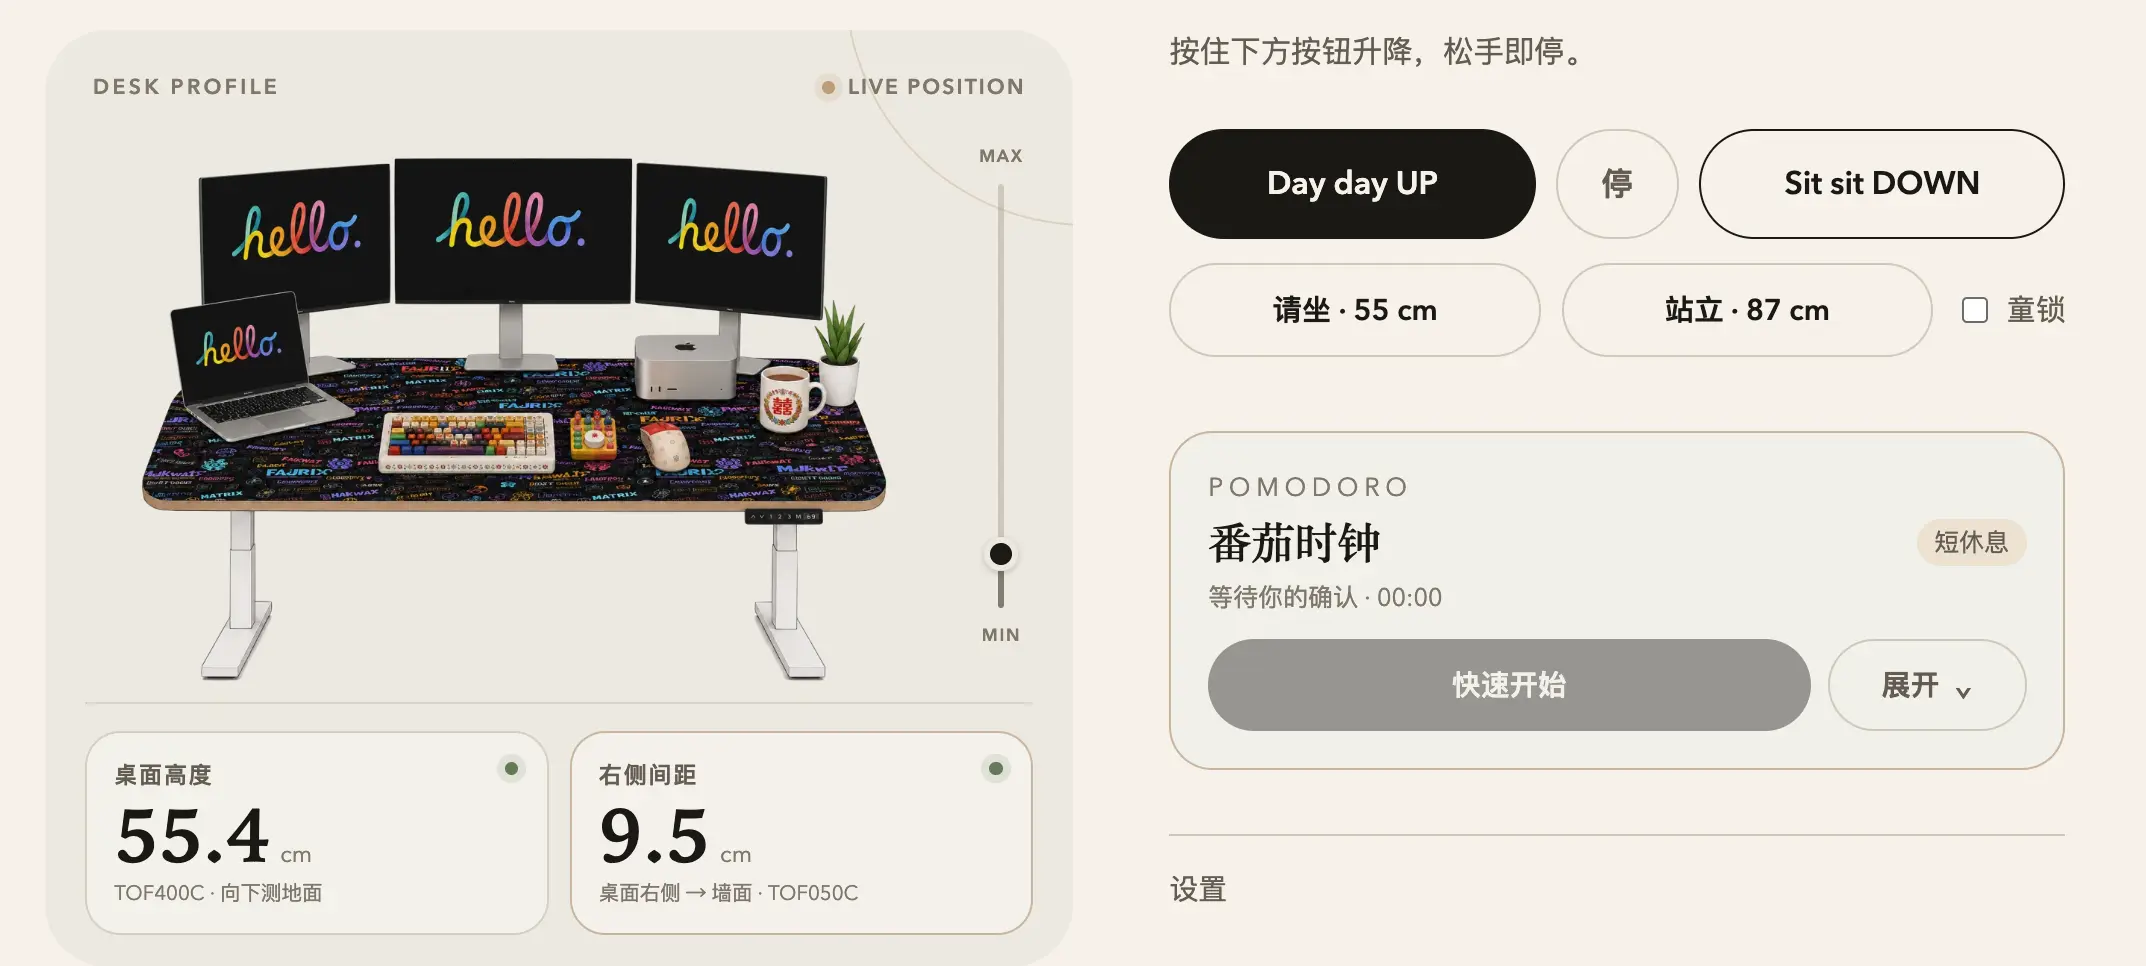
固件会过滤无效量程状态,并在数据超过 1 秒没有更新时标记为离线。高度和右侧距离都增加了稳定滤波,Web 页面可以实时显示两路数据。
Web 和 OLED 现在都能显示两颗传感器的实时数据。固件已经使用 TOF400C 的原始距离完成档位闭环和最高位限制,并使用 TOF050C 处理低位向上运动时的右侧障碍。上升策略见双 ToF 安全策略。
8 OLED 本地状态显示
为了避免只能在 WEB 端看到当前桌面高度, 我在 ESP32-S3 上又接入了一块 0.91 英寸 SSD1306 OLED,分辨率为 128×32。OLED 与两颗 ToF 传感器共用 GPIO10 和 GPIO11,使用 3.3V 供电。固件启动时会自动检测 0x3C 和 0x3D 两个常用地址。
| OLED | ESP32-S3 | 说明 |
|---|---|---|
| GND | GND | 必须与 ESP32、ToF 外部电源共地 |
| VCC | 3V3 | 不接外部 5V,避免 SDA/SCL 被上拉到 5V |
| SCL | GPIO10 | 共享 I2C1 时钟 |
| SDA | GPIO11 | 共享 I2C1 数据 |
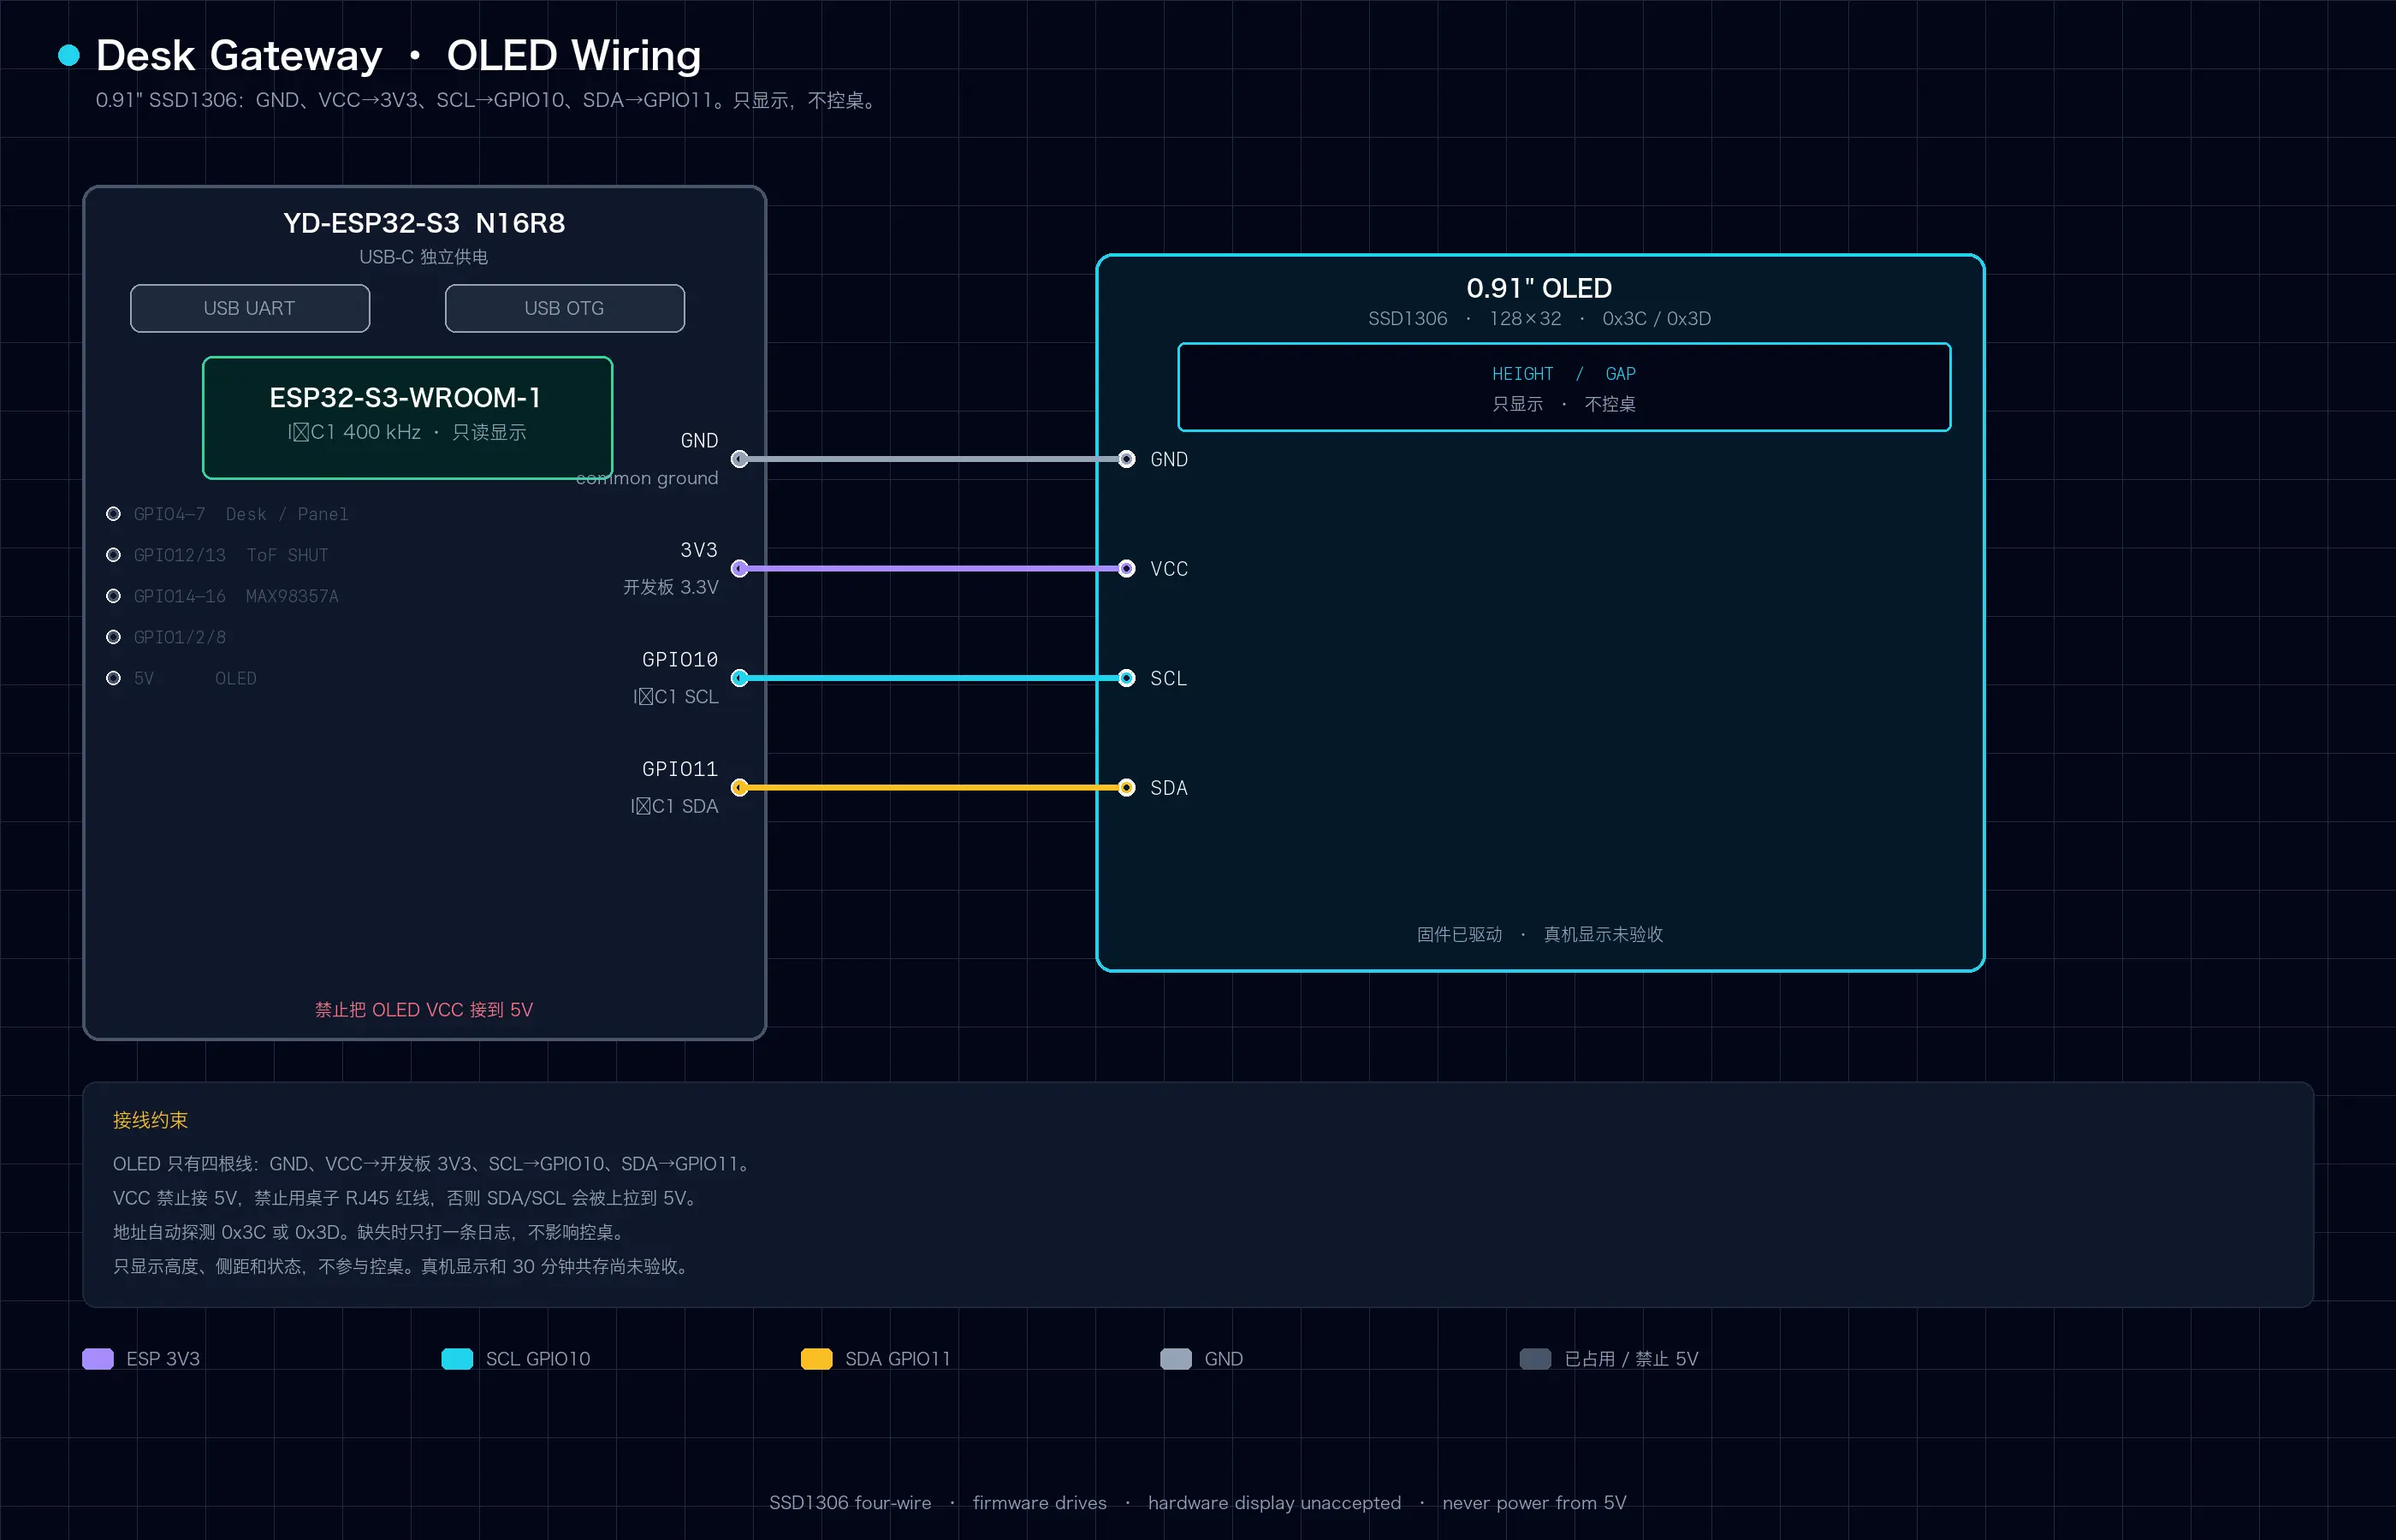
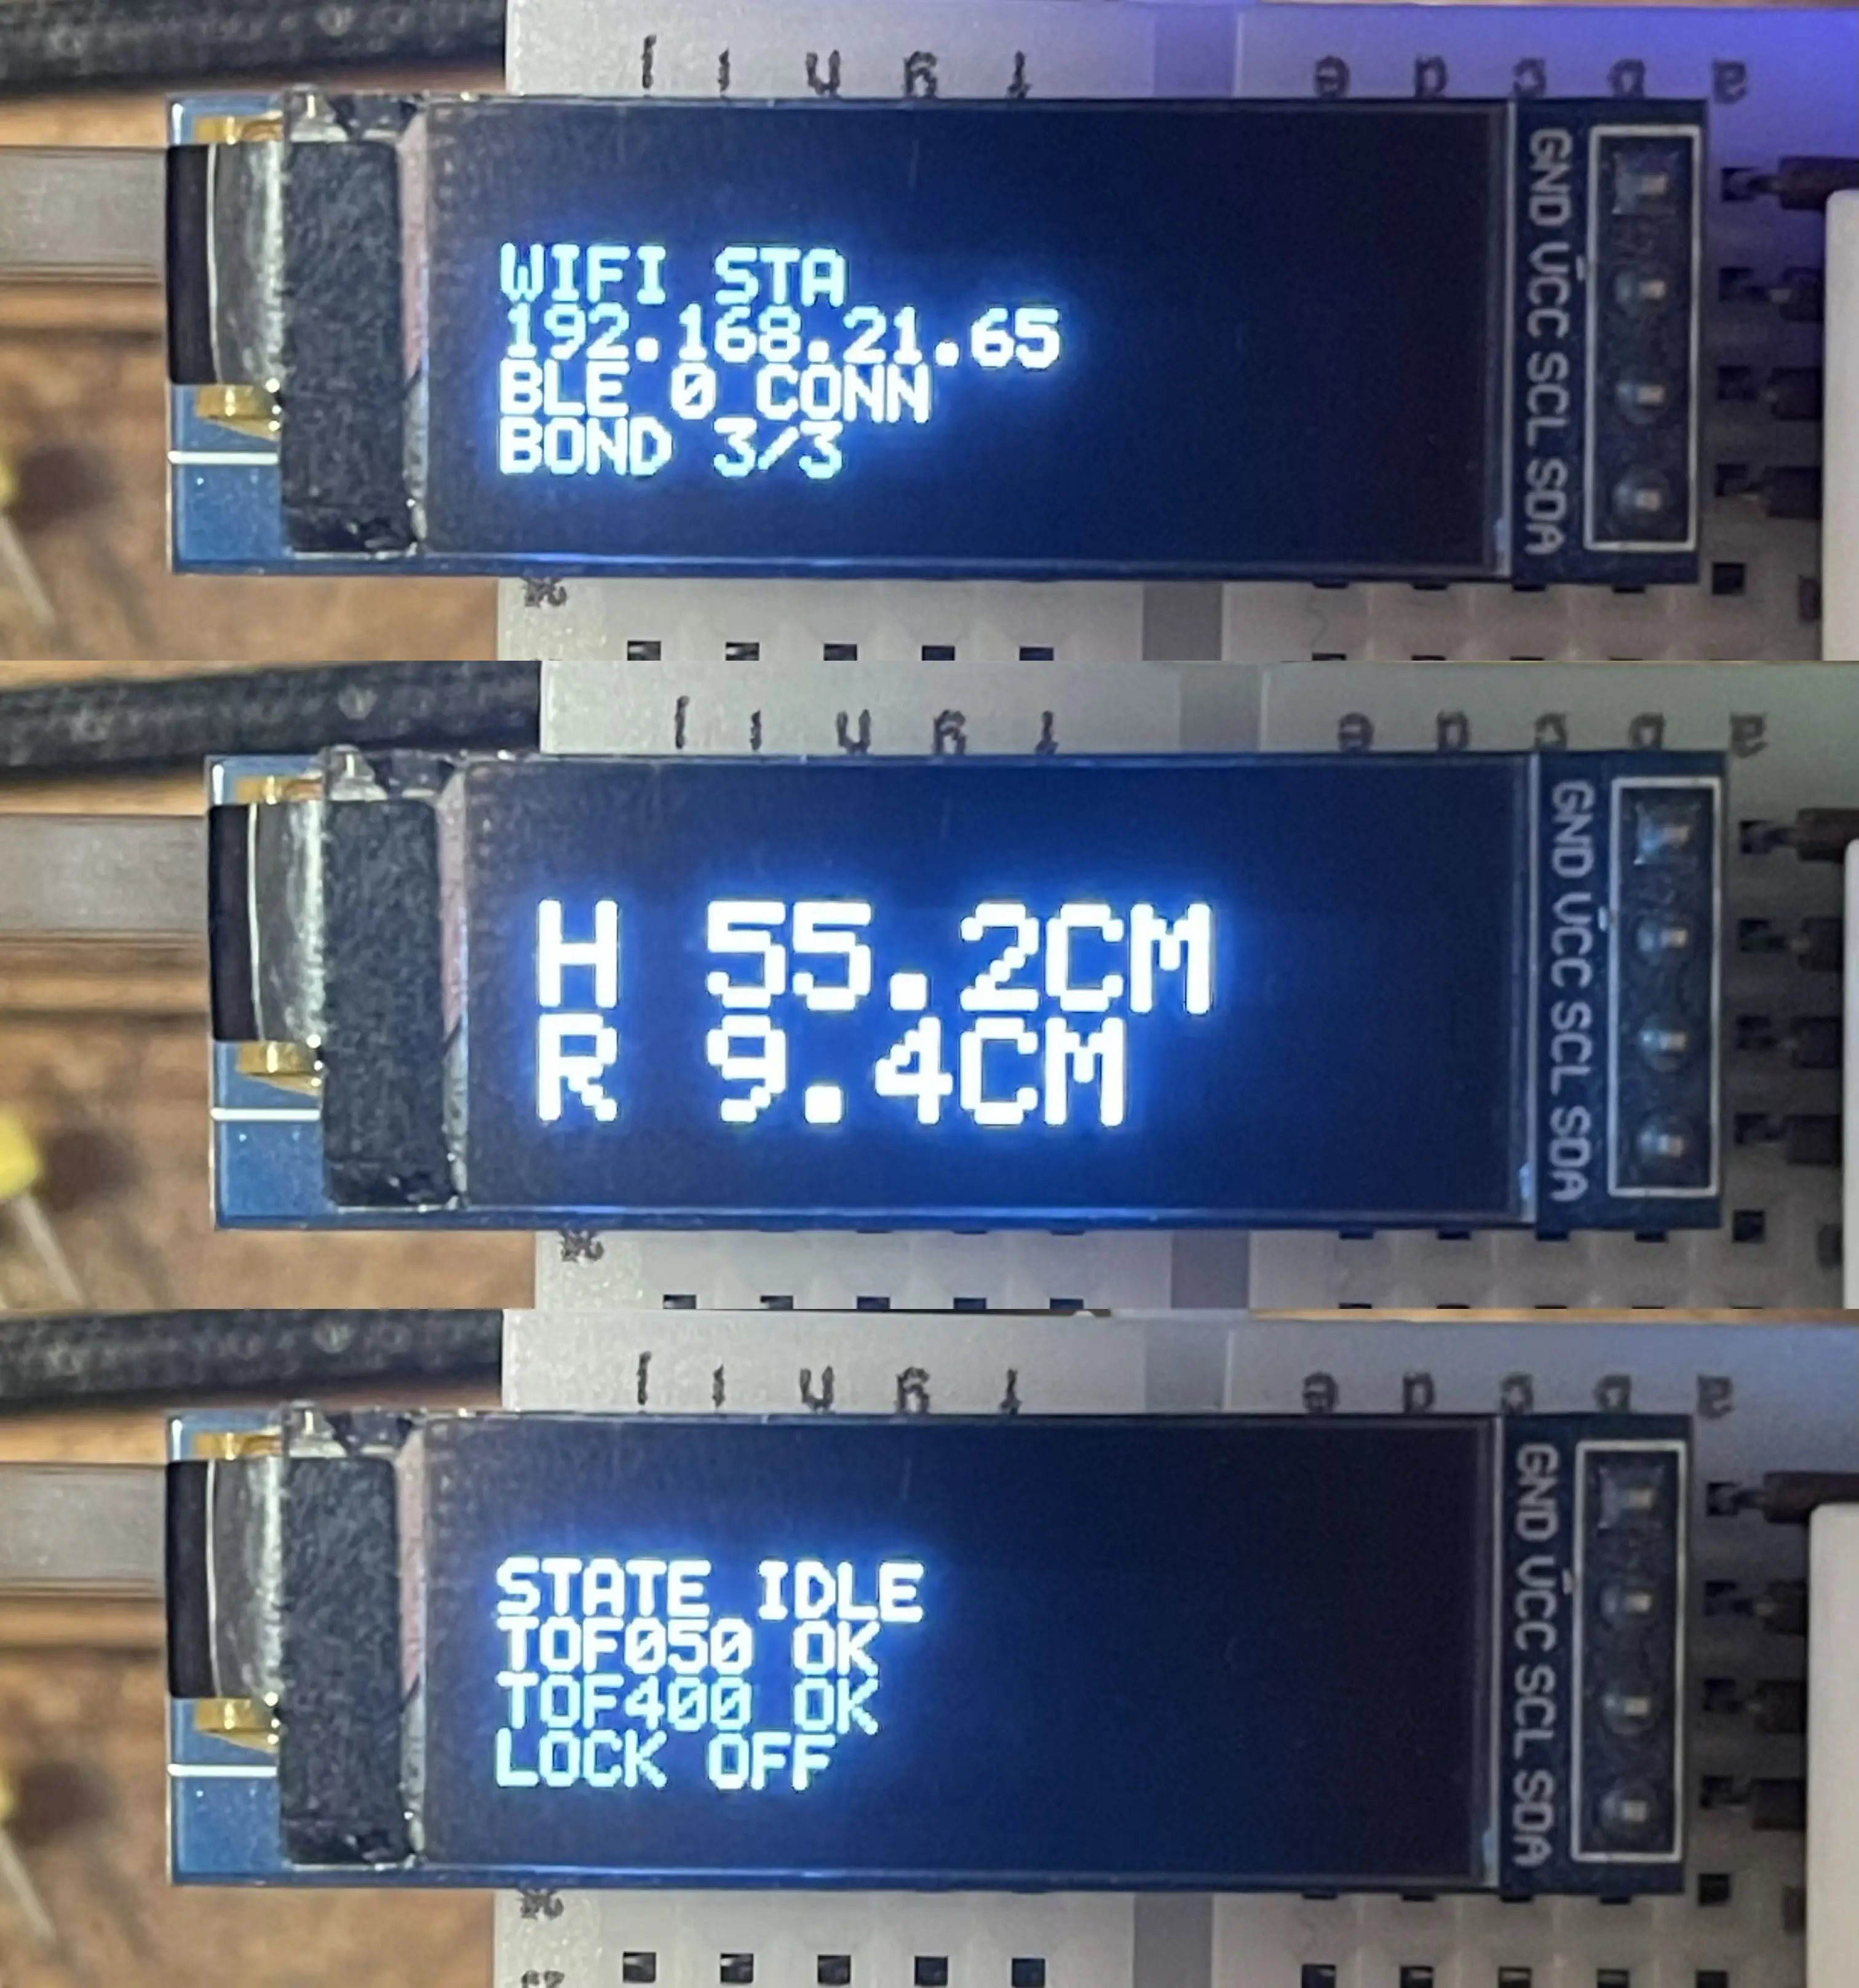
屏幕每 4 秒轮播以下页面:
- 大字显示桌面高度和右侧墙面间距。
- 显示桌子运动状态、TOF050C/TOF400C 在线状态和童锁。
- 显示 Wi-Fi 模式、IP 地址、BLE 当前连接数和 Bond 数量。
桌子运动时,OLED 会优先显示 UP、DOWN 或 PRESET 以及实时高度。传感器掉线后,屏幕显示 SENSOR OFFLINE。OLED 只读取各模块的状态,不发送升降指令,也不会在传感器异常时阻止 STOP 或手动升降。页面和接线见OLED 状态屏。
9 多终端控制、语音与本地状态显示
桌子能动、高度也能读之后,这项目算是完成了一大半了。剩下是多端控制, Web 其实已经能做完全部操作,不过都走到这一步了,多端就是锦上添花,那就多添一点花。
目前已实现的控制端有(用法汇总见多种方式控制升降桌):
| 控制端 | 怎么用 |
|---|---|
| 局域网 Web | 浏览器打开网关页面,按住升降、切档位、开关童锁 |
| REST / 脚本 | desk-preset.sh、curl、快捷键都走这一组接口 |
| iPhone / Android App | BLE 优先,必要时回退局域网 |
| Apple Watch | Digital Crown 连续升降 |
| 键盘 | Karabiner 快捷键切坐姿、站姿、停止 |
| 桌面旋钮 | 顺时针升、逆时针降、按下停止 |
| GoatRemote | Mac 上语音切坐姿 / 站姿 |
| 小智 AI | 桌上 JC3636W518C,圆屏页面和语音 |
| Ulanzi D200H | 实体键坐 / 站 / 番茄 |
| 原厂面板 | 双 RJ45 透传后,桌边按键仍可用 |
还没做的入口:
| 控制端 | 打算怎么接 | 现状 |
|---|---|---|
| Home Assistant | 局域网 MQTT,Discovery 出 Cover 实体,坐 / 站 / 停 | 方案写了,固件没接 |
| Matter | ESP32-S3 上跑 Matter,手机当控制器添加 | 未实现 |
| Siri | 走 Matter 或快捷指令,不另做一套云 | 未实现 |
| 米家 / 华为智慧生活 | 正品级要认证模组,不打算在现有板上硬搓私有协议 | 未实现 |
这些都不走公网端口映射。HA 如果接上,也只挂在家里的 Broker 上。方案分别在MQTT / Home Assistant和米家 / 华为生态调研。
9.1 先做 Web
ESP32 可以按原厂协议控制桌子升降之后,为了快速验证项目, 我先做了局域网 Web。
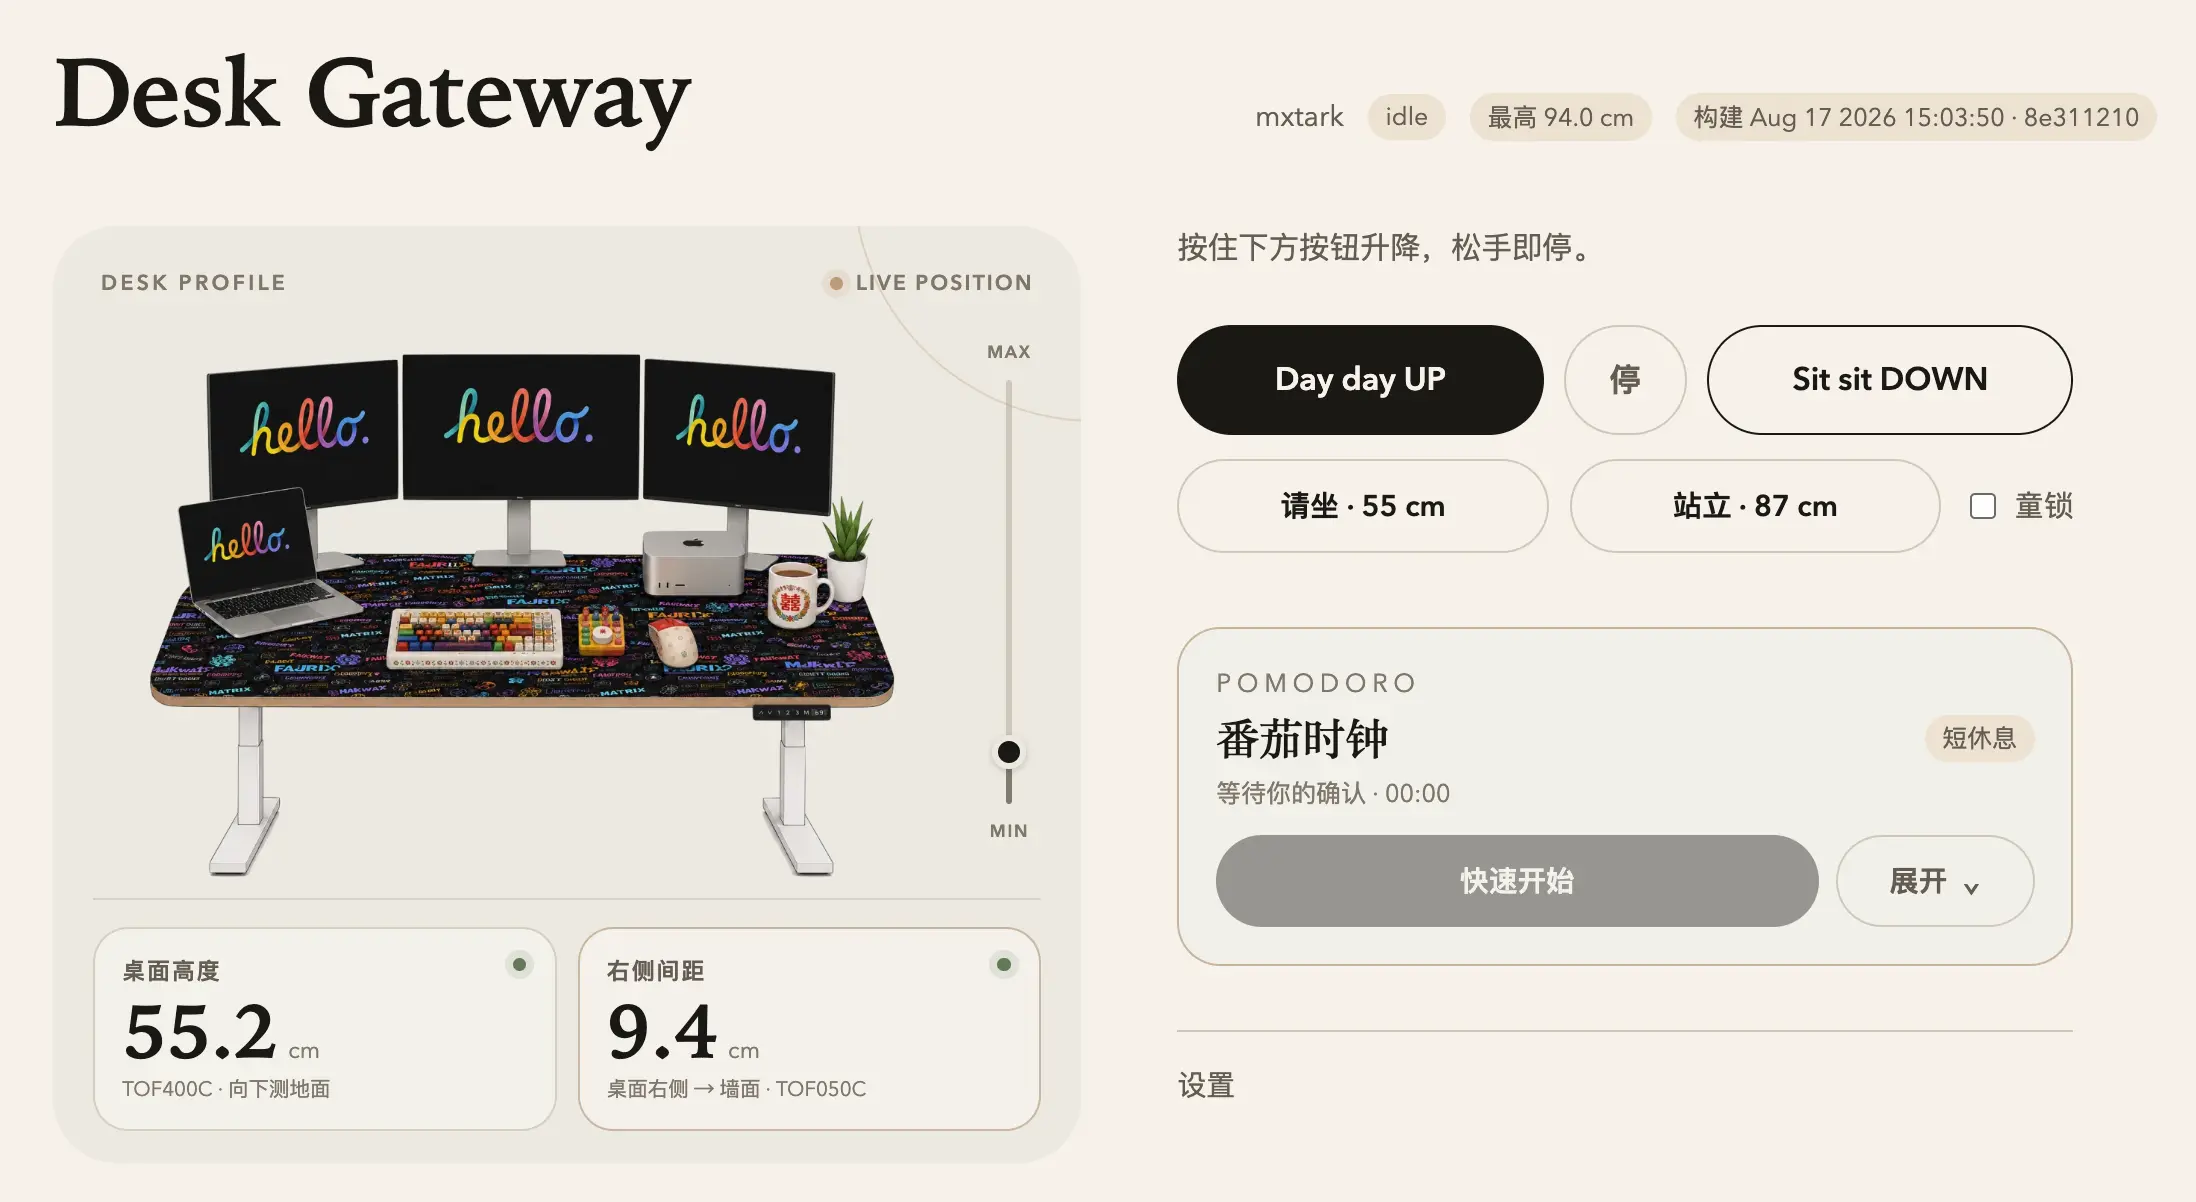
浏览器打开网关页面就能按住升降、松手停止,也可以切坐姿、站姿和童锁。没有 Wi-Fi 时设备会开 SoftAP,SSID 是 DeskGateway,配网页在 http://192.168.4.1/。默认密码和 Web 登录密码都是 desk-gateway,用起来之后应该改掉。
页面上的升/降是按住才动,不是点一下走到底。高度来自 TOF400C,设置页可以改档位、来源权限和童锁。Web 只挂在局域网,不要做公网端口映射。本机要改的 IP、密码和路径见本地多端部署。
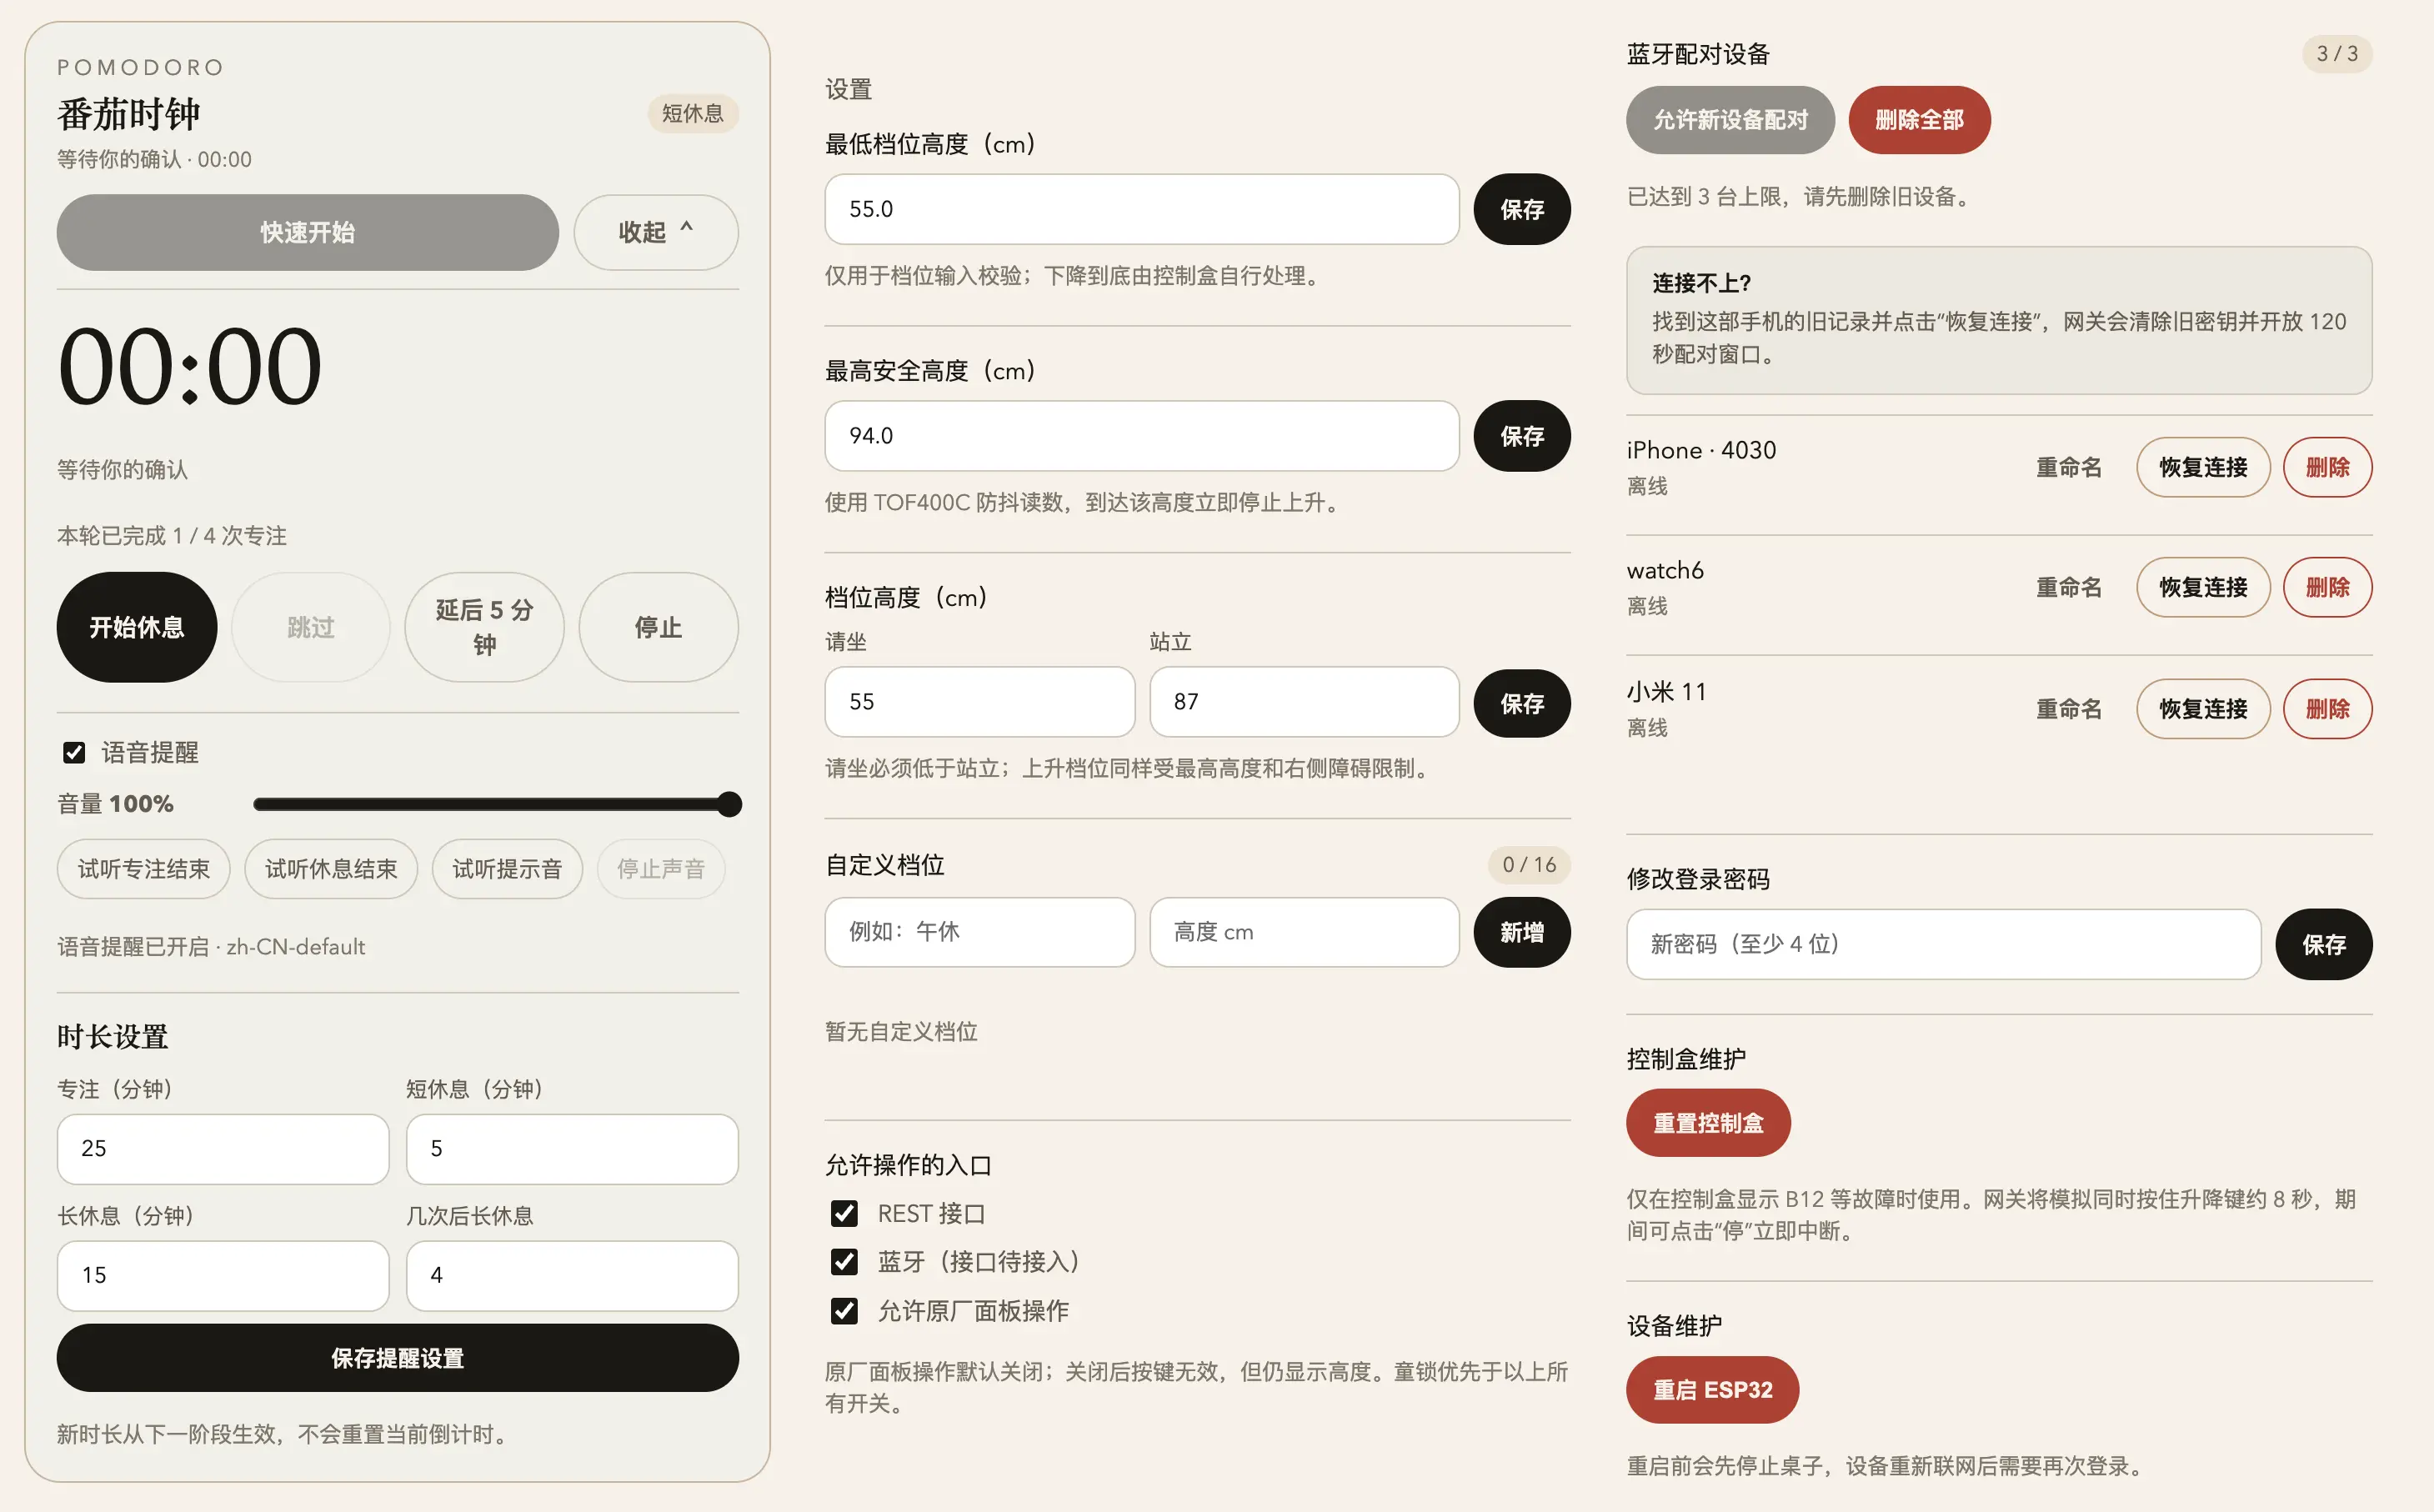
9.2 REST API
Web 调的就是固件上的 HTTP 接口。我把这组接口固定成 REST,脚本和第三方用 X-Desk-Key,浏览器用 Authorization: Bearer,两个头等价,值等于当前 Web 密码。
键盘、旋钮、GoatRemote、D200H、小智桥接,以及手机和手表的 Wi-Fi 通道,发的都是同一套升、降、停、档位指令,不用各自去处理 I²C。后面能继续加入口,靠的就是这组 REST。契约见REST API。
1 | curl -s -H "X-Desk-Key: $DESK_KEY" "http://$DESK_IP/api/v1/desk/status" |
仓库里的 scripts/desk-preset.sh 把常用动作包了一层:1 坐姿,4 站姿,up / down 是旋钮那种短租约 jog,不是 Web 长按。
9.3 键盘和旋钮
有了 REST 之后,键盘和旋钮就只需要发 HTTP 请求即可操作升降桌。
我用 Karabiner 把旋钮映射成三个闲置功能键,分别对应顺时针、逆时针和按下。按键事件进 Shell 脚本,脚本再调 ESP32 的局域网接口。键盘快捷键同样走 desk-preset.sh,切坐姿、站姿或停止。映射和 jog 时序见键盘、旋钮与语音控制,Karabiner 配置在integrations/karabiner。
1 | { |
旋钮不能跟 Web 长按用同一套语义。第一个刻度只记录方向,700 毫秒内出现第二个同方向刻度后才启动升降。停止旋转后,最后一次指令的运动租约大约 500 毫秒后失效,ESP32-S3 自动停止。反向旋转时先停掉当前运动,再启动相反方向。
1 | { |
现在可以全部使用键盘和旋钮来控制升降: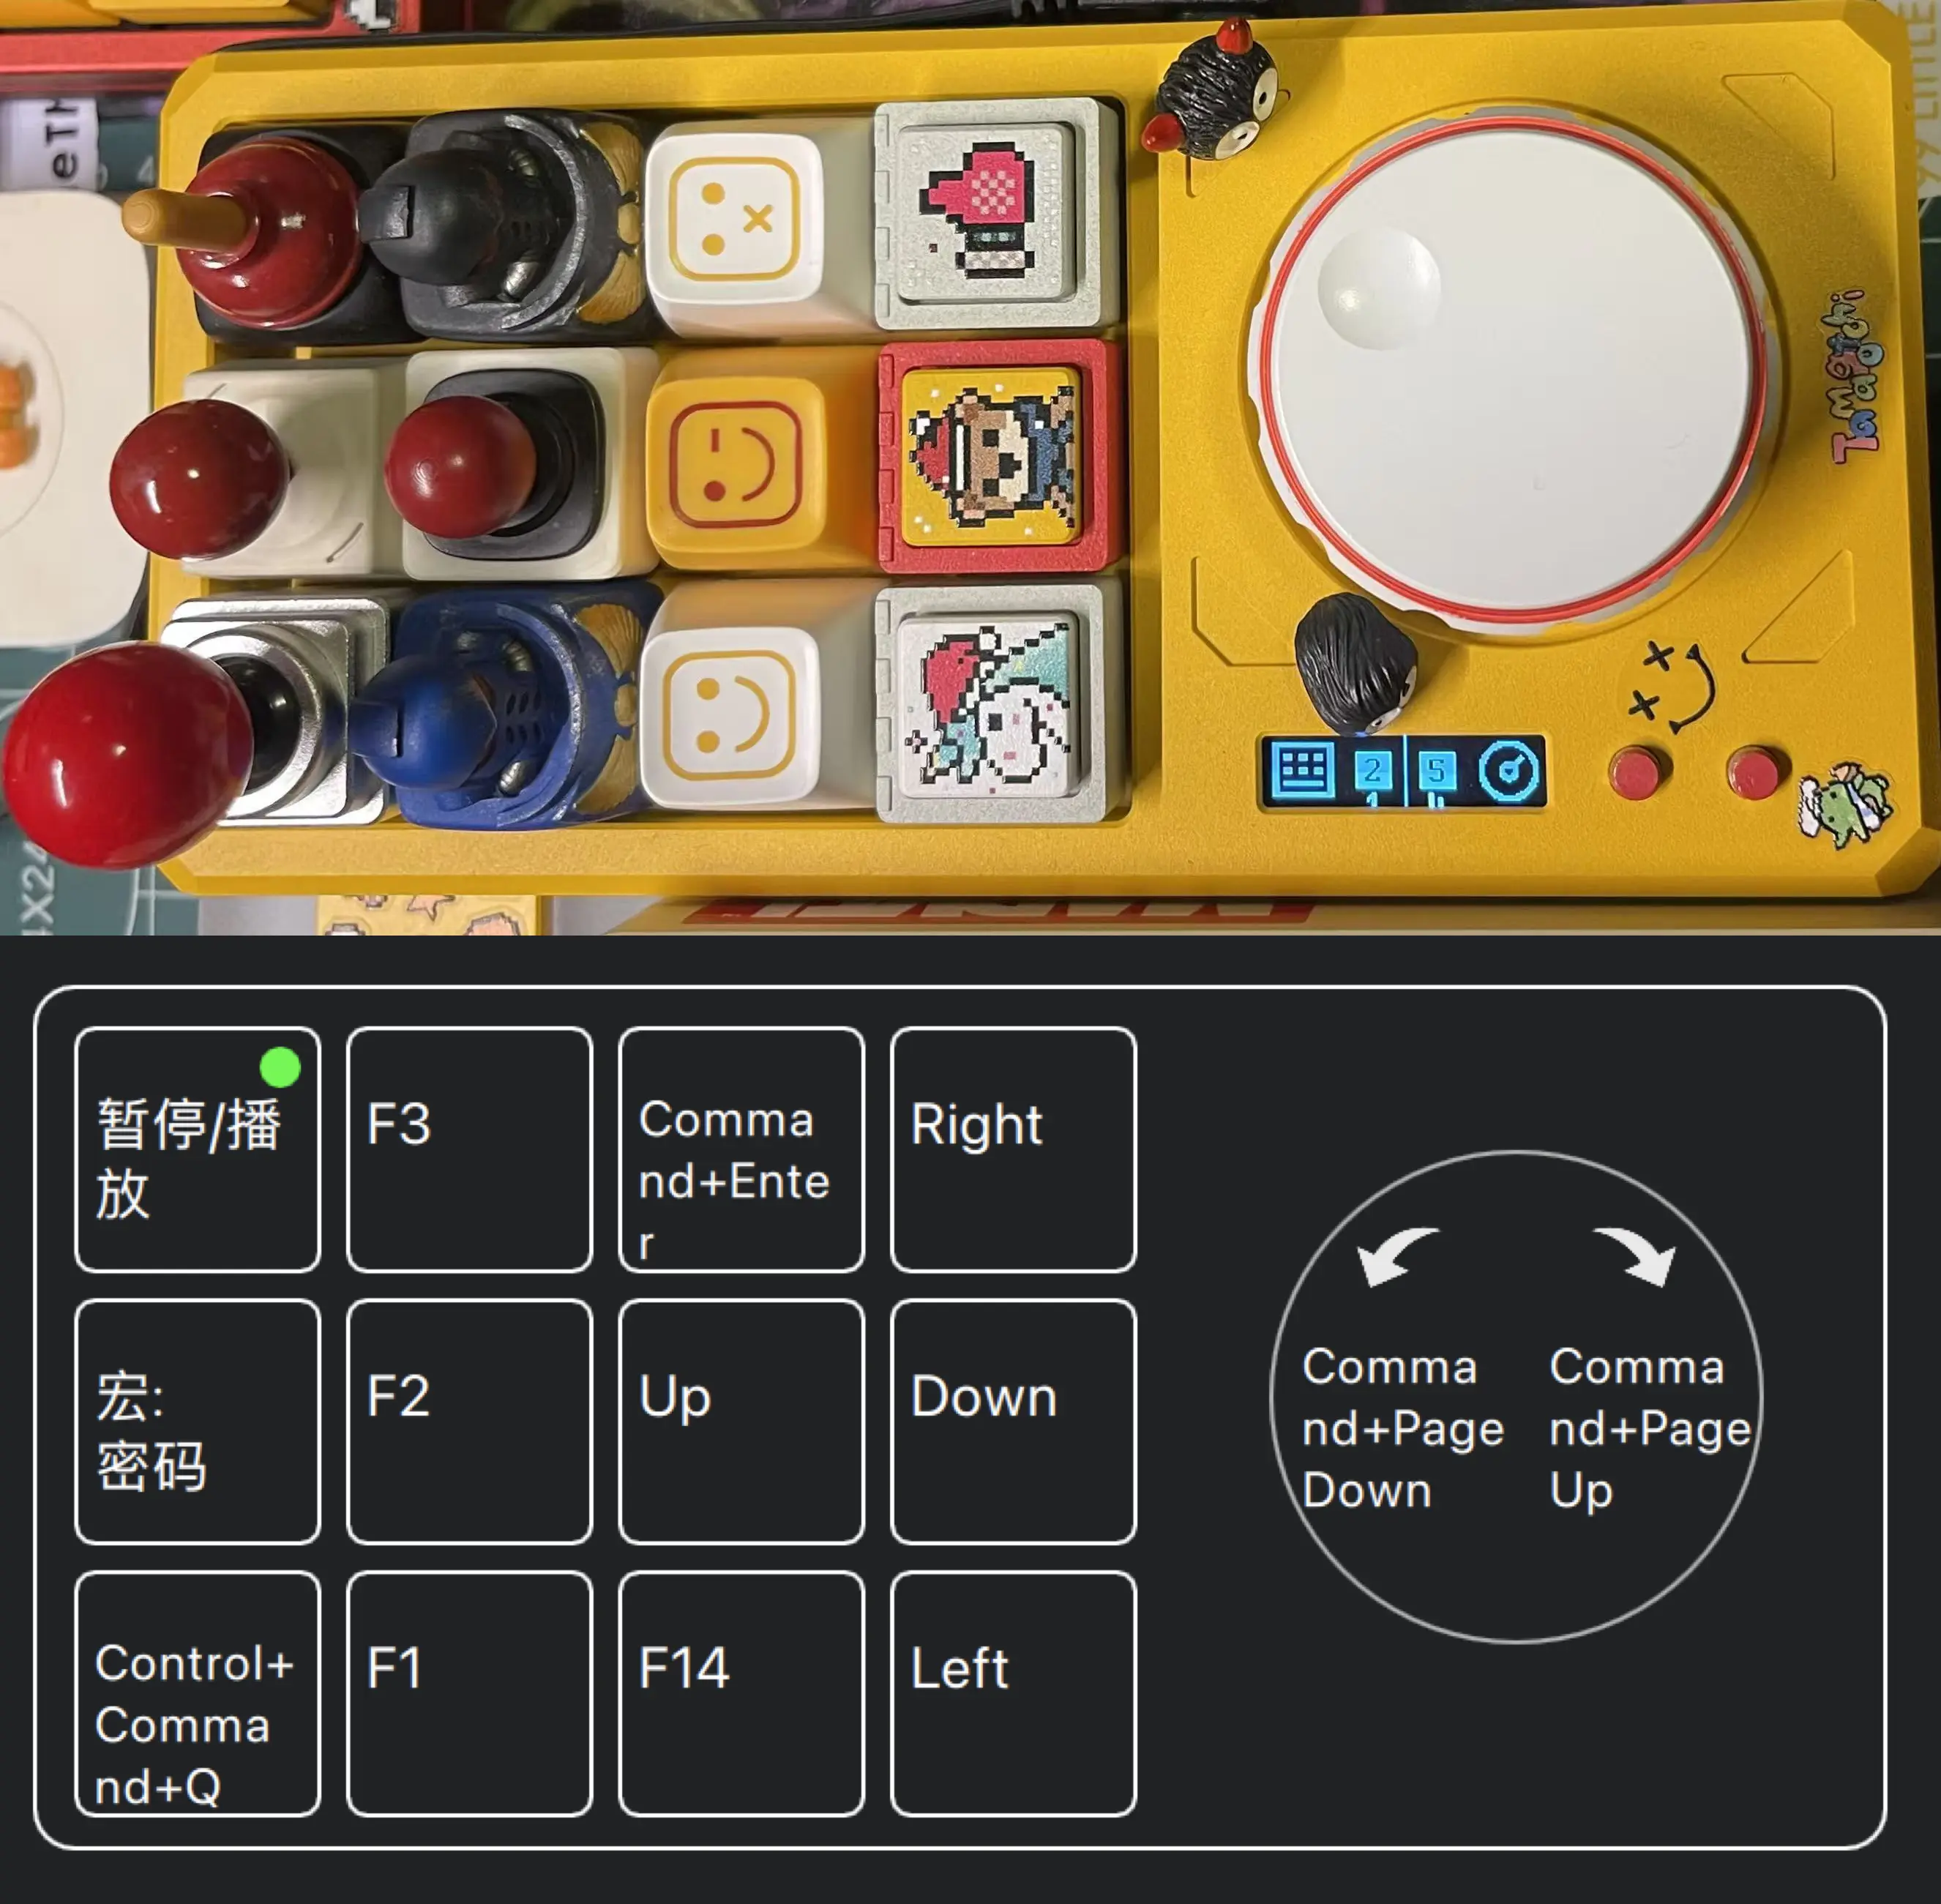
9.4 手机和手表也可以走 REST
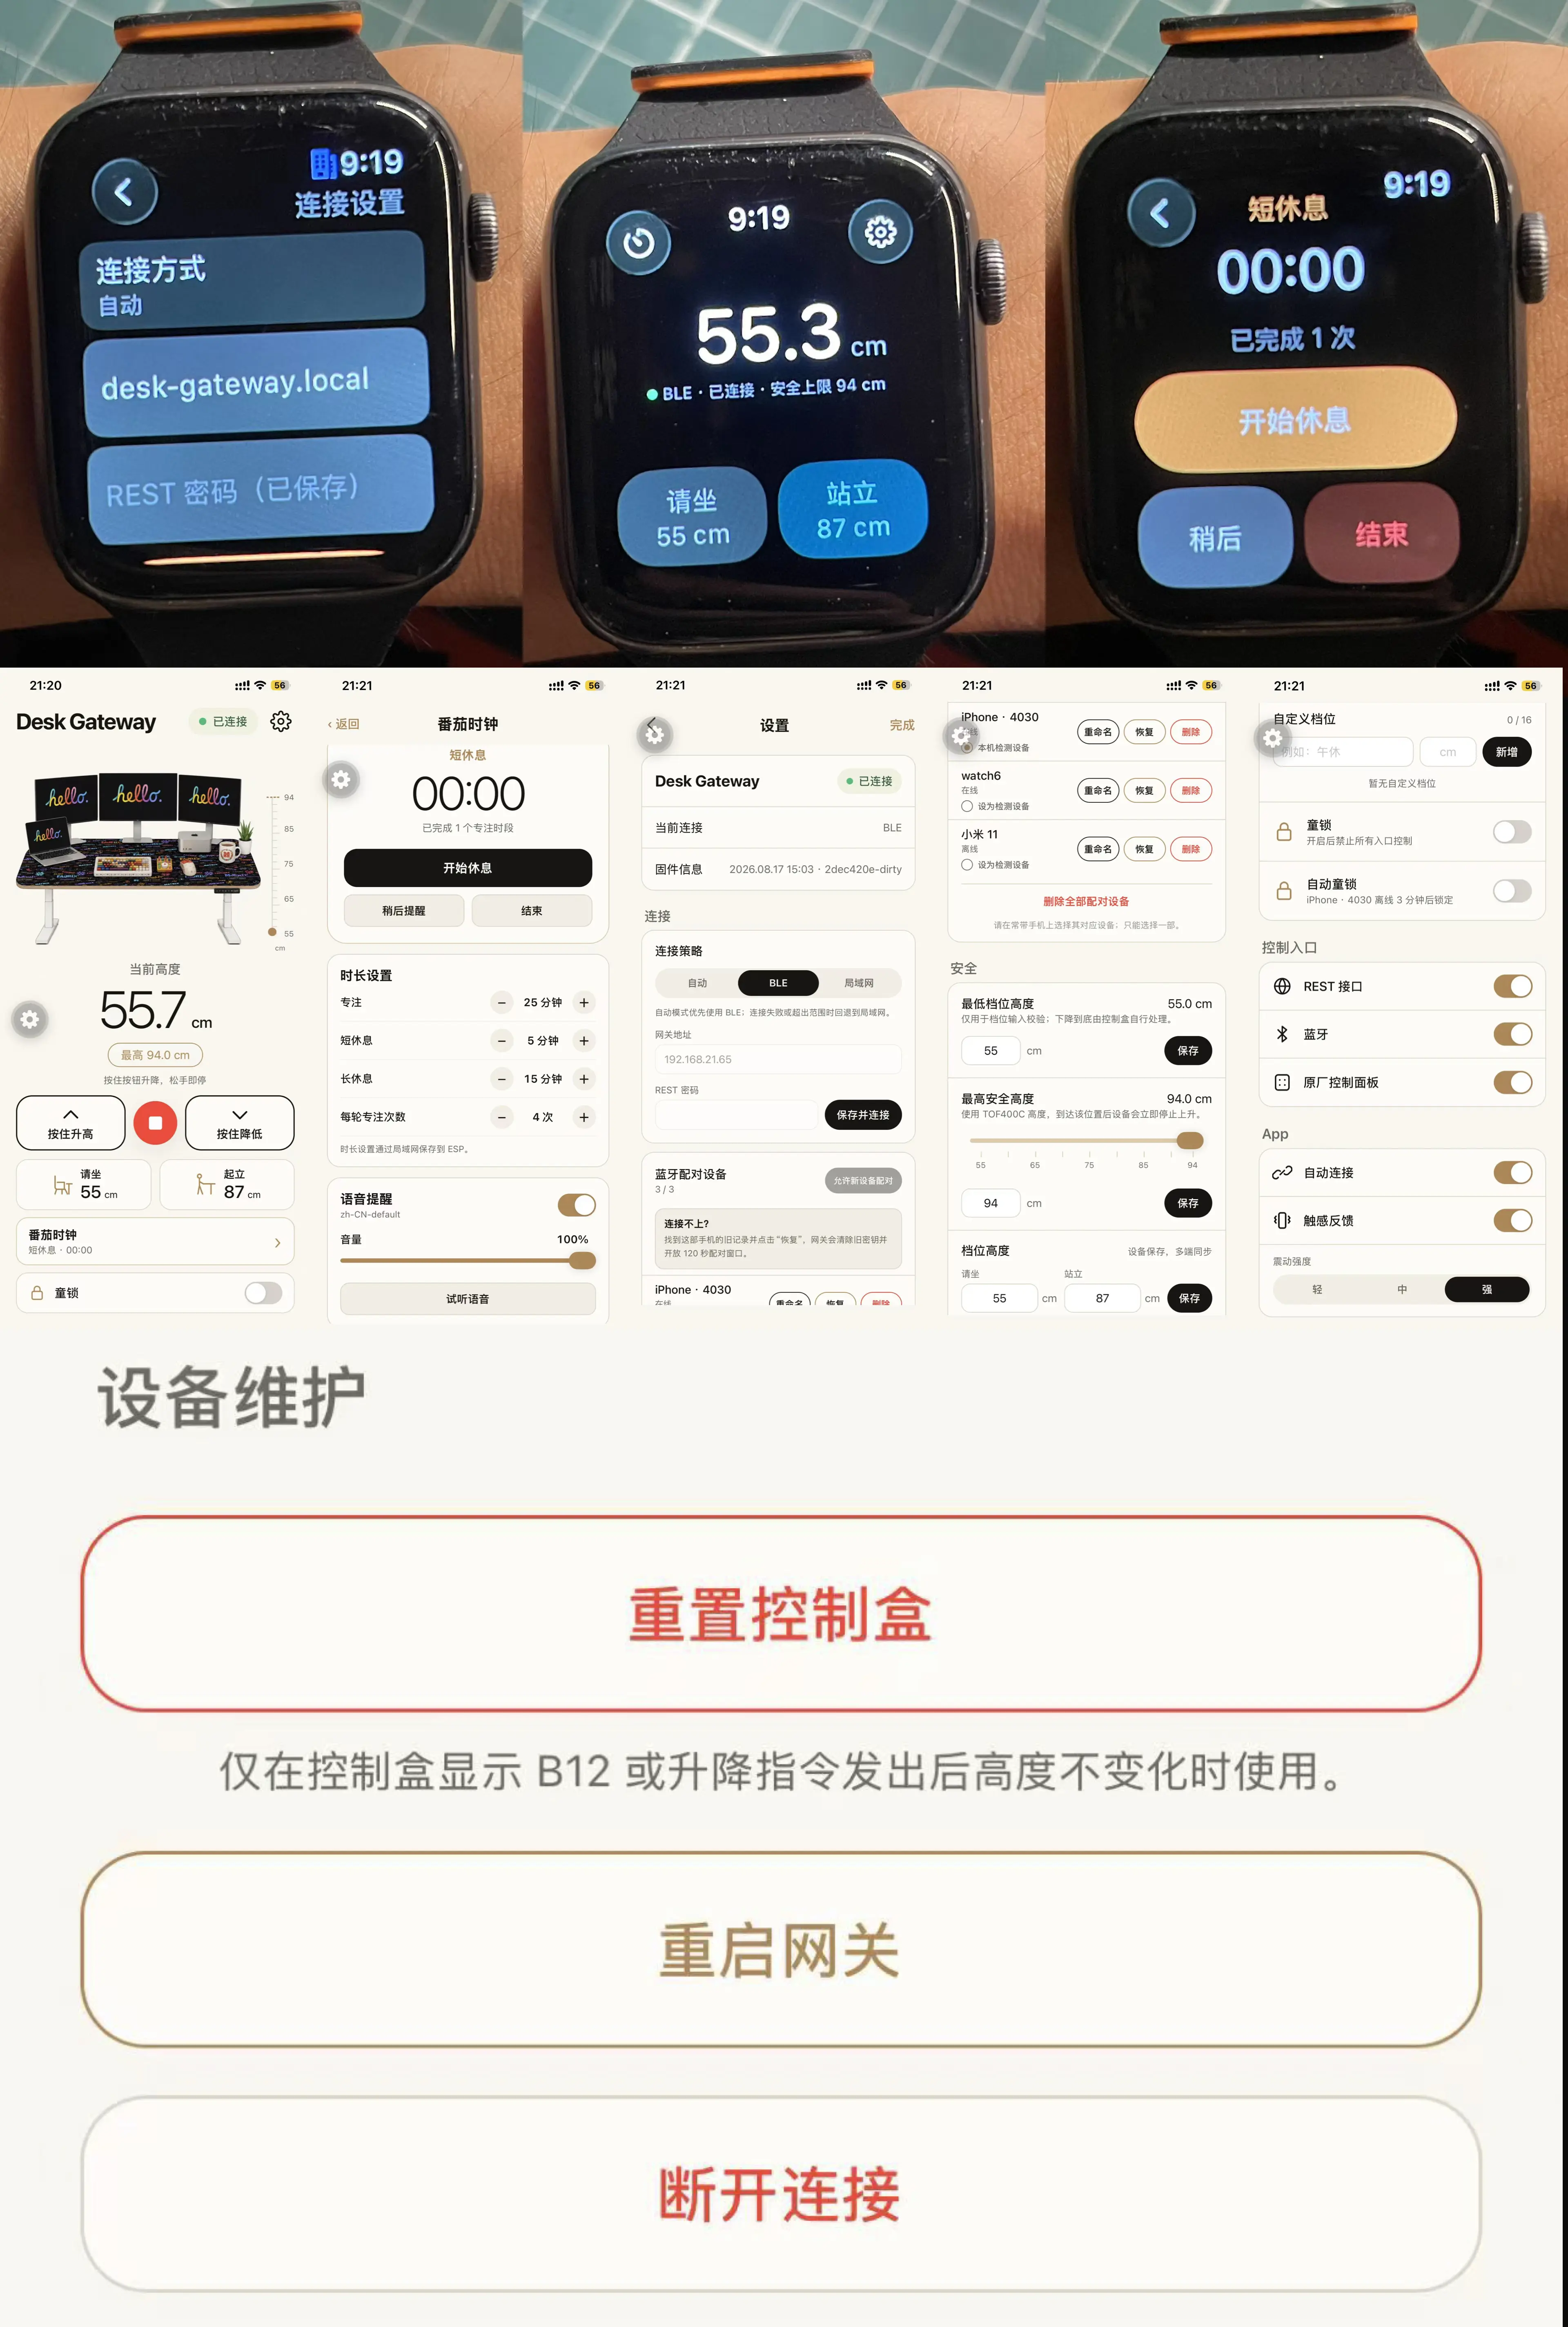
同一组 REST,iPhone、Android 和 Apple Watch 也能用。App 不需要懂原厂键码,发升、降、停、档位即可。Watch 的 Digital Crown 正向升高、反向降低,停转后发 STOP;Crown 走 jog,和旋钮一样靠固件短租约兜底,不用 Web 那种按住续期的接口。手机见App README,手表见Watch README,双通道见移动端双通道。
9.5 再补一条蓝牙通道
局域网够用,但手机离路由器远、或者不想填 IP 的时候,REST 就不方便。固件后来也做了 BLE:广播名 DeskGateway,最多三个 Central,同一时间只有一个运动所有者,非所有者会收到 Desk Busy 0x80,任意 STOP 始终有效。UUID 和字节协议见BLE Accessory Profile。
手机和手表现在都是双通道:默认优先 BLE,连不上或断开后再走局域网 REST。通道切换不会重放刚才的运动命令。童锁、来源权限、运动租约和断连停止仍由 ESP32 上的同一套逻辑处理,客户端只是入口。
9.6 优篮子 D200H
桌面上还有一块优篮子 D200H,按键布局接近 Stream Deck。有了 REST 之后,我给它写了一个插件,把升降桌和番茄时钟做到三个实体键上。
三个键的动作都是固定 REST,不在插件里拼原厂协议:
| 按键 | 调用 | 键面显示 |
|---|---|---|
| 请坐 | POST /api/v1/desk/preset/1/goto | 坐姿目标高度和当前高度 |
| 站立 | POST /api/v1/desk/preset/4/goto | 站姿目标高度和当前高度 |
| 番茄时刻 | POST /api/v1/reminder/action,{"action":"start_focus"} | 设备端剩余倒计时 |
三个键共用一次 GET /api/v1/desk/status 轮询。倒计时在 ESP32 上跑,插件不在电脑里另起一套计时器。网关离线时键面显示「离线」,不会继续刷陈旧高度。
番茄时钟默认专注 25 分钟、短休息 5 分钟,每完成 4 个专注再进 15 分钟长休息。提醒只出语音、音效和状态,不会到点自动升桌或降桌。
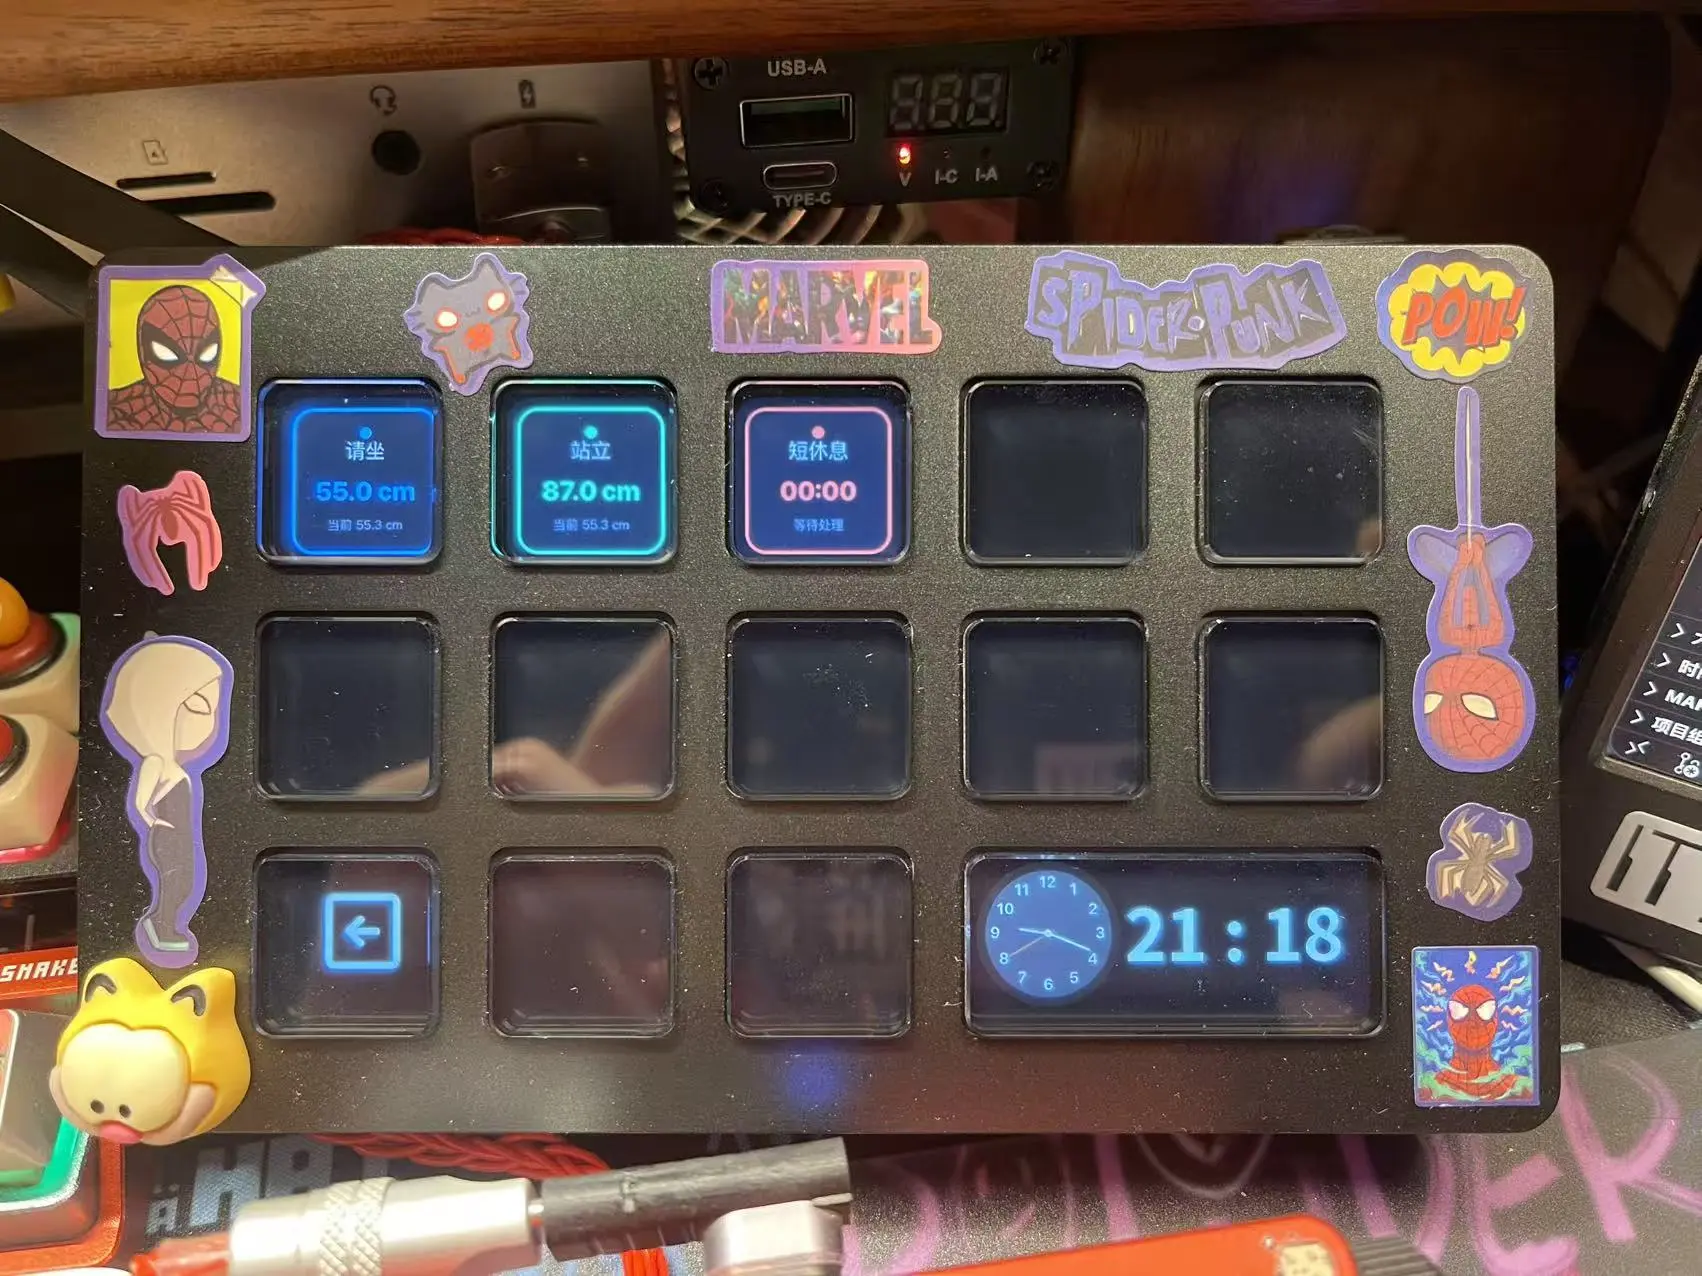
源码在 integrations/ulanzi-d200h,不能直接复制进 UlanziStudio,要按插件 README 用官方 SDK 编译后再安装。任意一个键的属性面板里填网关地址和 X-Desk-Key,三个键共享这份配置,密钥不写进源码。电脑、UlanziStudio 和网关必须能互通,UlanziStudio 也要保持运行。.local 解析不了就改填 DHCP IP。
9.7 GoatRemote
Mac 上我还用 GoatRemote 通过 Apple TV Remote 来控制:
它可以把听到的话直接映射成写好的 Shell 命令。命令和键盘、旋钮一样,调用 scripts/desk-preset.sh。提示词和命令表见GoatRemote 集成。
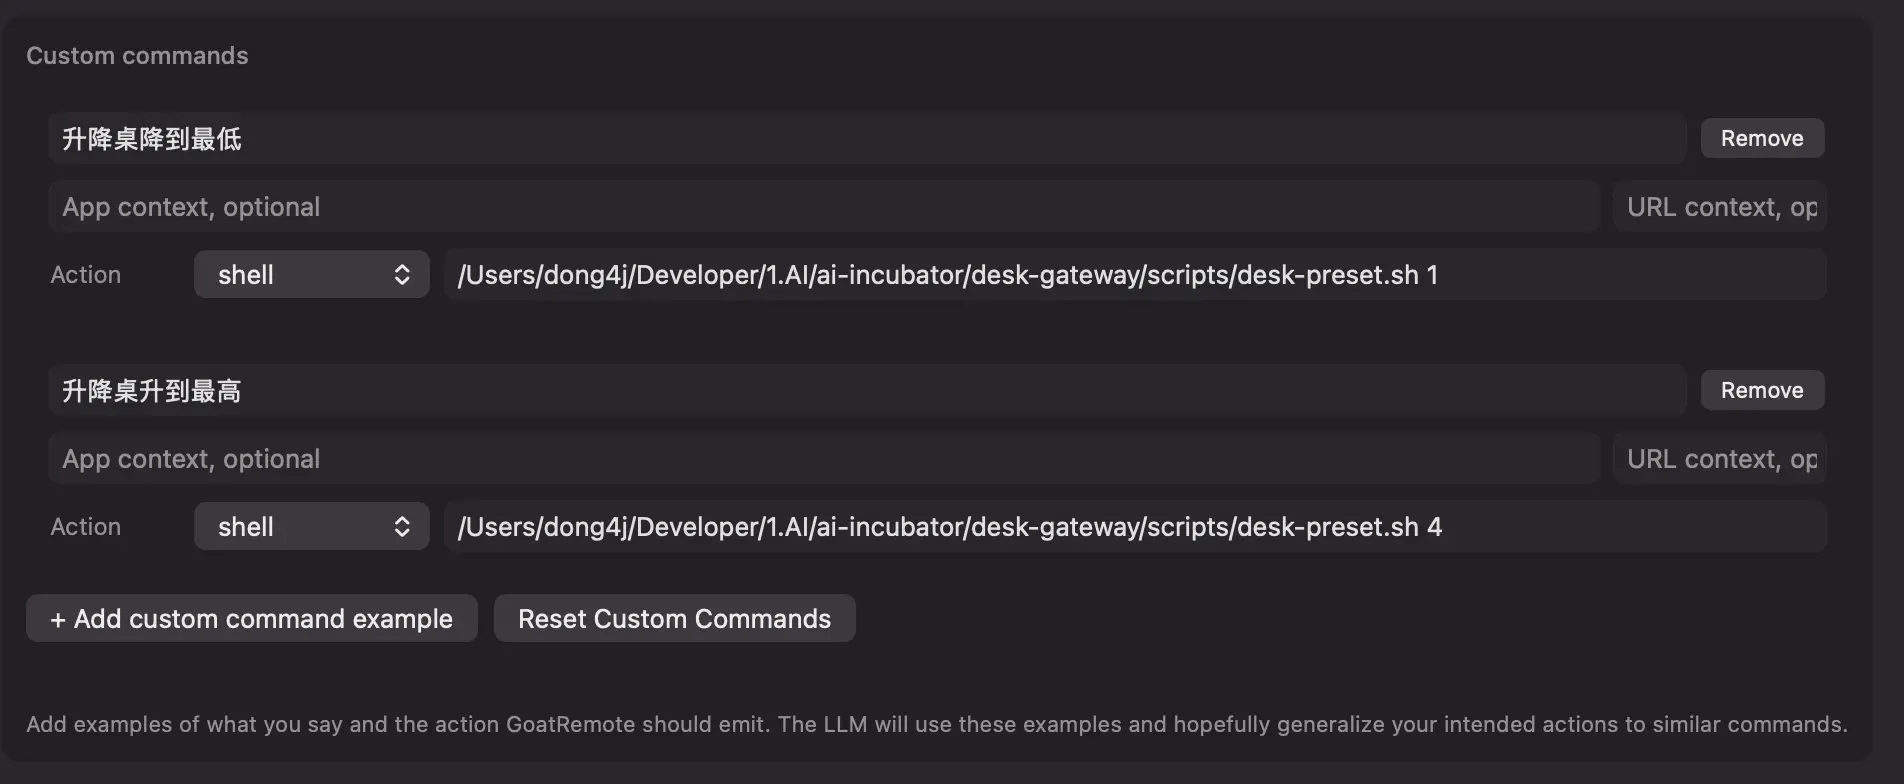
我只加了两句:
| 我说的话 | 脚本 |
|---|---|
| 升降桌降到最低 | desk-preset.sh 1 |
| 升降桌升到最高 | desk-preset.sh 4 |
Action 选 shell。不在 Terminal 里时,GoatRemote 会包成 osascript / do shell script,所以脚本路径要用这台机器的绝对路径,并先改好脚本里的 DESK_BASE_URL 和 DESK_KEY。
9.8 小智 AI 硬件
桌上这块是晶彩的 JC3636W518C,1.8 英寸圆屏,小智固件里的板卡名是太极派 taiji-pi-s3。我没有一直用官方预编译包,而是在 xiaozhi-esp32 里给这块板加了一套空闲界面:左右滑动三个页面,小智进入对话后仍回到原来的聊天界面。点到没有按钮的区域,还是原来的对话开关。
三页分别是:
| 页面 | 做什么 |
|---|---|
| 主页 | 时间、日期,以及桌面高度和番茄钟是否在跑 |
| 升降桌 | 显示当前高度;坐姿、站姿两个键,两秒内再点一次才发送,只走档位 1 和档位 4,没有持续升降 |
| 番茄钟 | 显示设备端倒计时,可以开始、暂停、继续和停止 |
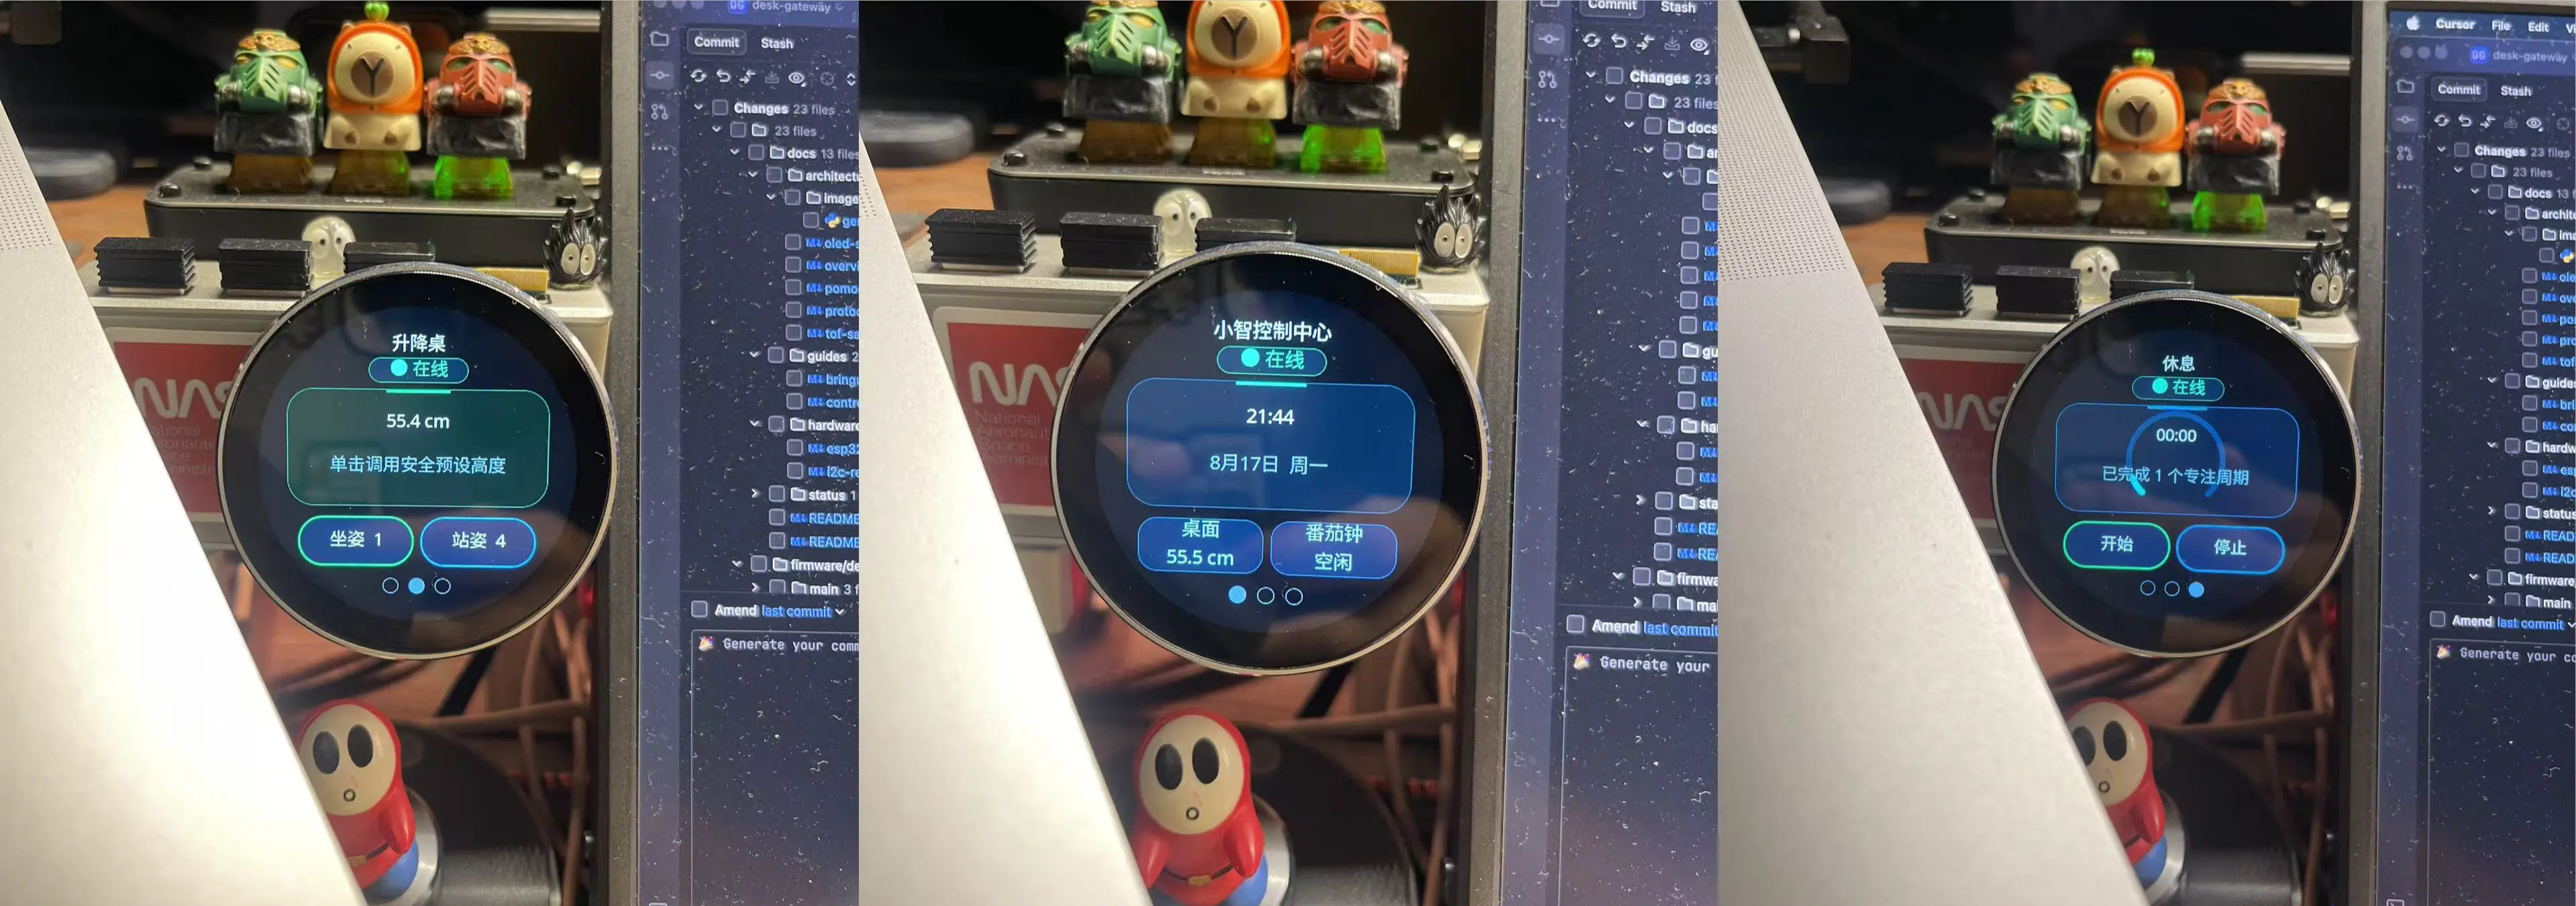
后台自己轮询 Desk Gateway 的 GET /api/v1/desk/status,按键走同一组 REST。网关地址和 X-Desk-Key 写在本机 sdkconfig 里,不进 Git。URL 或密钥留空时,控制中心还能看时间,桌控和番茄钟会显示未配置。童锁打开或上升被拦住时,页面会直接提示,不会再发运动。硬件侧部署见小智固件与本地 Server。
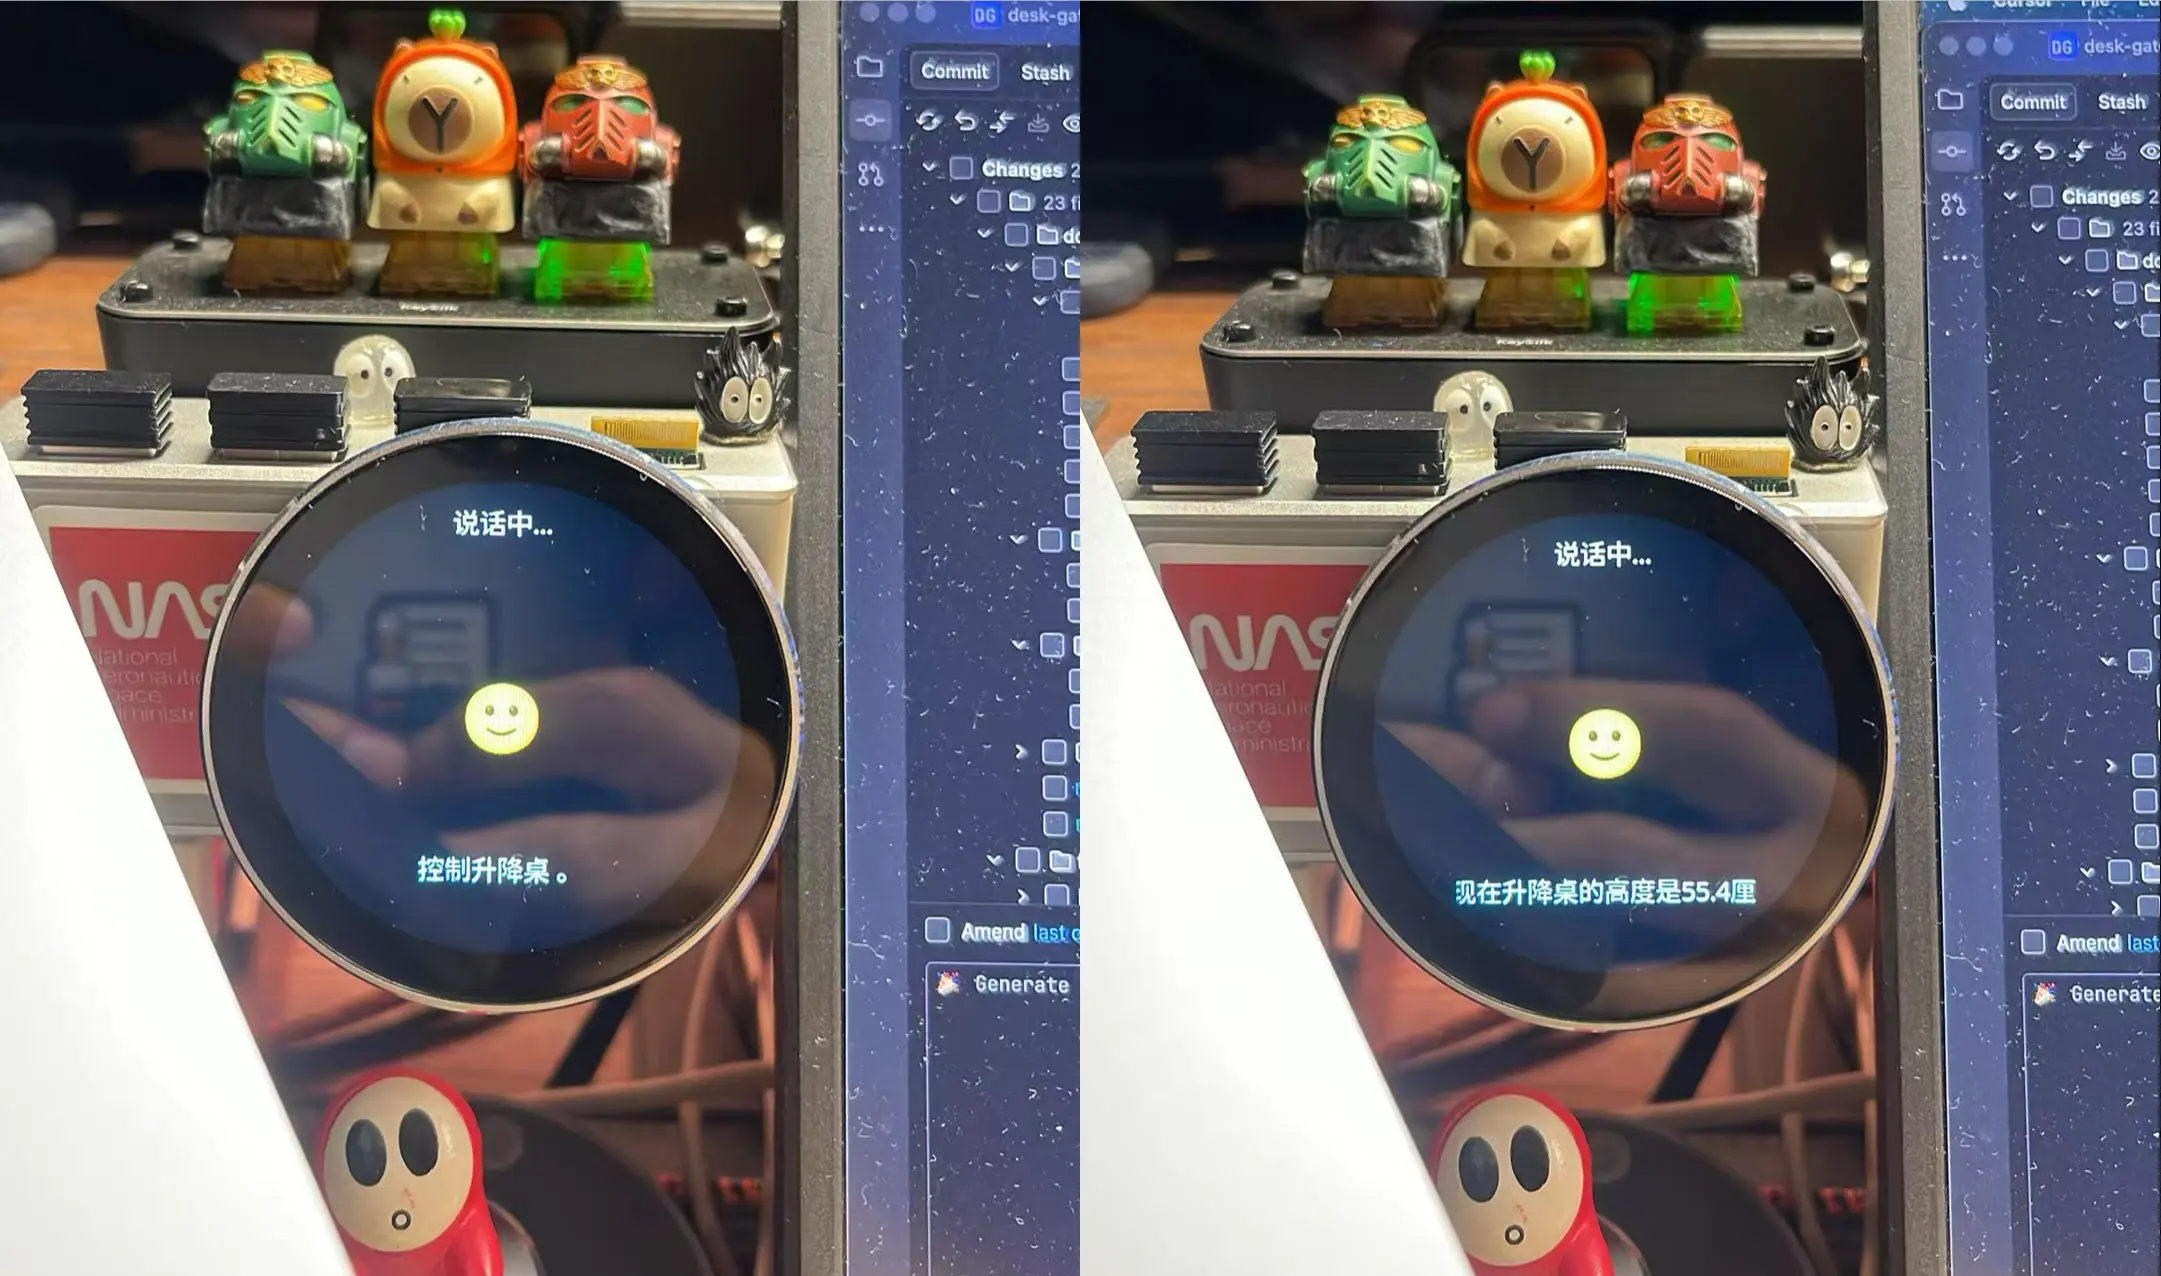
语音仍先说「你好小智」,等进入聆听后再下指令。
9.9 从小智智能体到升降桌
触摸页面会直接调用局域网 REST。语音这条没有改成设备直连,仍走小智云智能体上的 MCP,再进 Mac 上的桥接。这张图是语音链路:
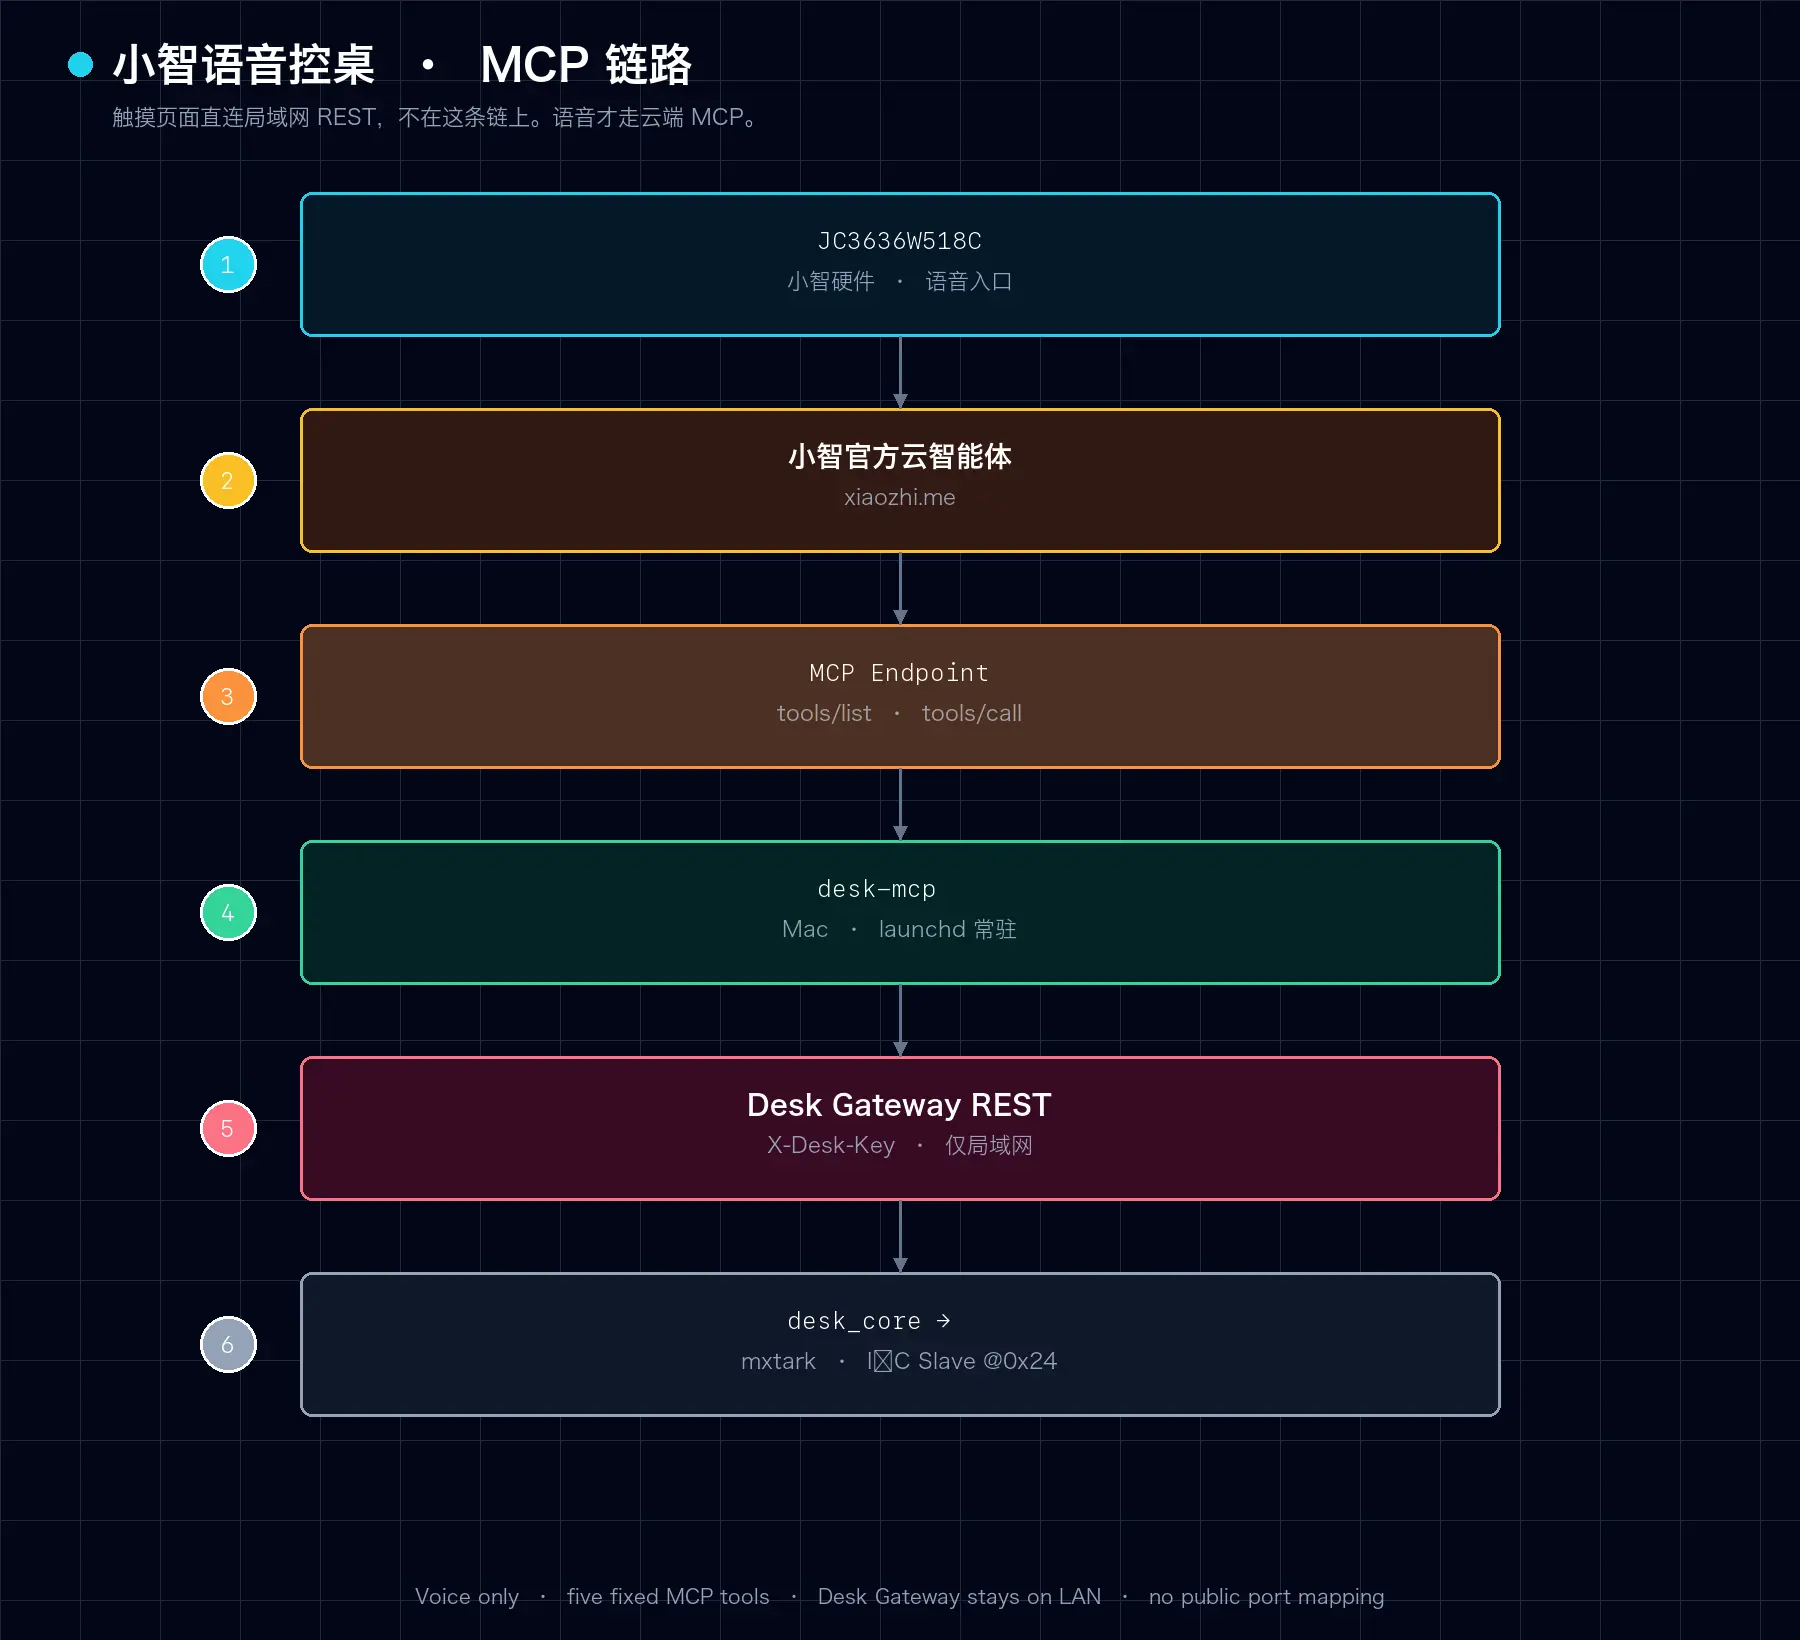
小智智能体只看到五个固定 MCP 工具。Mac 上的桥接程序把工具映射到固定 REST 路由,Desk Gateway 的地址和访问密钥保存在本地配置文件中。桥接已经交给 launchd 常驻,登录后自动启动,异常退出后也会重新拉起。用法见小智 AI 控桌,桥接代码在integrations/xiaozhi-mcp。
小智官方在 MCP IoT Control Usage 中把 MCP 作为 IoT 控制协议,后端通过 initialize、tools/list 和 tools/call 发现并调用工具。这里复用的是同一套机制,区别只是工具最终调用了我自己的 Desk Gateway,而不是直接控制小智硬件上的外设。
WebSocket 和 initialize 仍用官方 mcp_pipe.py,我不重写那一层。自己写的是 stdio 上的 MCP Server:tools/list 只报五个名字,tools/call 落到固定函数,函数里再打局域网 REST。路径、Method、X-Desk-Key 都写死在代码里,模型传不进来。
desk_mcp.py 核心就是注册这五个工具:
1 | def create_mcp_server() -> FastMCP: |
真正发 HTTP 的是 desk_gateway_client.py。工具没有 URL 参数,路径在客户端里写死:
1 | def _request(self, method: str, path: str) -> dict: |
坐姿就是档位 1,站姿就是档位 4。运动前会看童锁和 REST 来源开没开;STOP 不做这些检查。ok 或 state=started 只表示网关接了命令,不表示桌子已经到位。
9.9.1 开放的语音操作
桥接只提供固定动作,不接受大模型生成的 URL、Header 或任意目标高度:
| 我说的话 | MCP 工具 | Desk Gateway 执行的动作 |
|---|---|---|
| “升降桌现在多高” | desk.get_status | 查询当前高度、运动状态和安全状态 |
| “把升降桌调到坐姿” | desk.goto_sit | 前往档位 1 |
| “把升降桌调到站姿” | desk.goto_stand | 前往档位 4 |
| “把升降桌升到最高” | desk.raise_to_max | 在设备侧持续检查 ToF,到达最高安全位置后停止 |
| “停止升降桌” | desk.stop | 发送固定 STOP 指令 |
“站姿”和“最高”是两个动作。站姿使用已经配置的档位 4,最高则使用 Desk Gateway 的安全上限。raise-to-max 开始前会检查真实 ToF 高度、Driver 能力、童锁和向上阻挡状态;开始运动后,最终停止由 ESP32 本机负责,不依赖小智、MCP 或 Mac 桥接继续在线。
“升高一点”“降低一点”和“调到 75 厘米”暂时不会执行。当前桥接没有开放持续按住升降,也没有把任意高度作为参数交给大模型。语音识别有延迟,紧急情况下仍应使用原厂面板、实体 STOP 或直接断电。
10 番茄时钟
OLED 只能看状态。坐久了要有人提醒,这块我放在 ESP32 上跑,不依赖浏览器开着。Web、D200H 和小智圆屏都只是入口,倒计时、到期和语音都以网关为准。
默认专注 25 分钟、短休息 5 分钟,每完成 4 个专注再进 15 分钟长休息。到期后等我手动开始下一阶段,不会在后台把休息时间偷偷扣掉。提醒只出语音、音效和界面状态,不会到点自动升桌或降桌。设备重启后倒计时回到空闲,时长和音量配置还在,但不会补播上一次没听完的提醒。
语音走 I2S 到 MAX98357A,再推扬声器。WAV 放在独立的 audio 分区里,更新语音必须完整烧录,不能只烧 app。
| ESP32-S3 | MAX98357A | 说明 |
|---|---|---|
3V3 或板背短接后的 5V | VIN | YD-ESP32-S3 排针 5V 出厂不通。不要用桌子 RJ45 红线 |
GND | GND | 与 ESP、USB 电源共地 |
| GPIO14 | BCLK | I2S Bit Clock |
| GPIO15 | LRC / WS | I2S Word Select |
| GPIO16 | DIN | ESP 到功放的数据 |
| — | SPK+ / SPK- | 扬声器接在两端之间,任意一端都不接 GND |
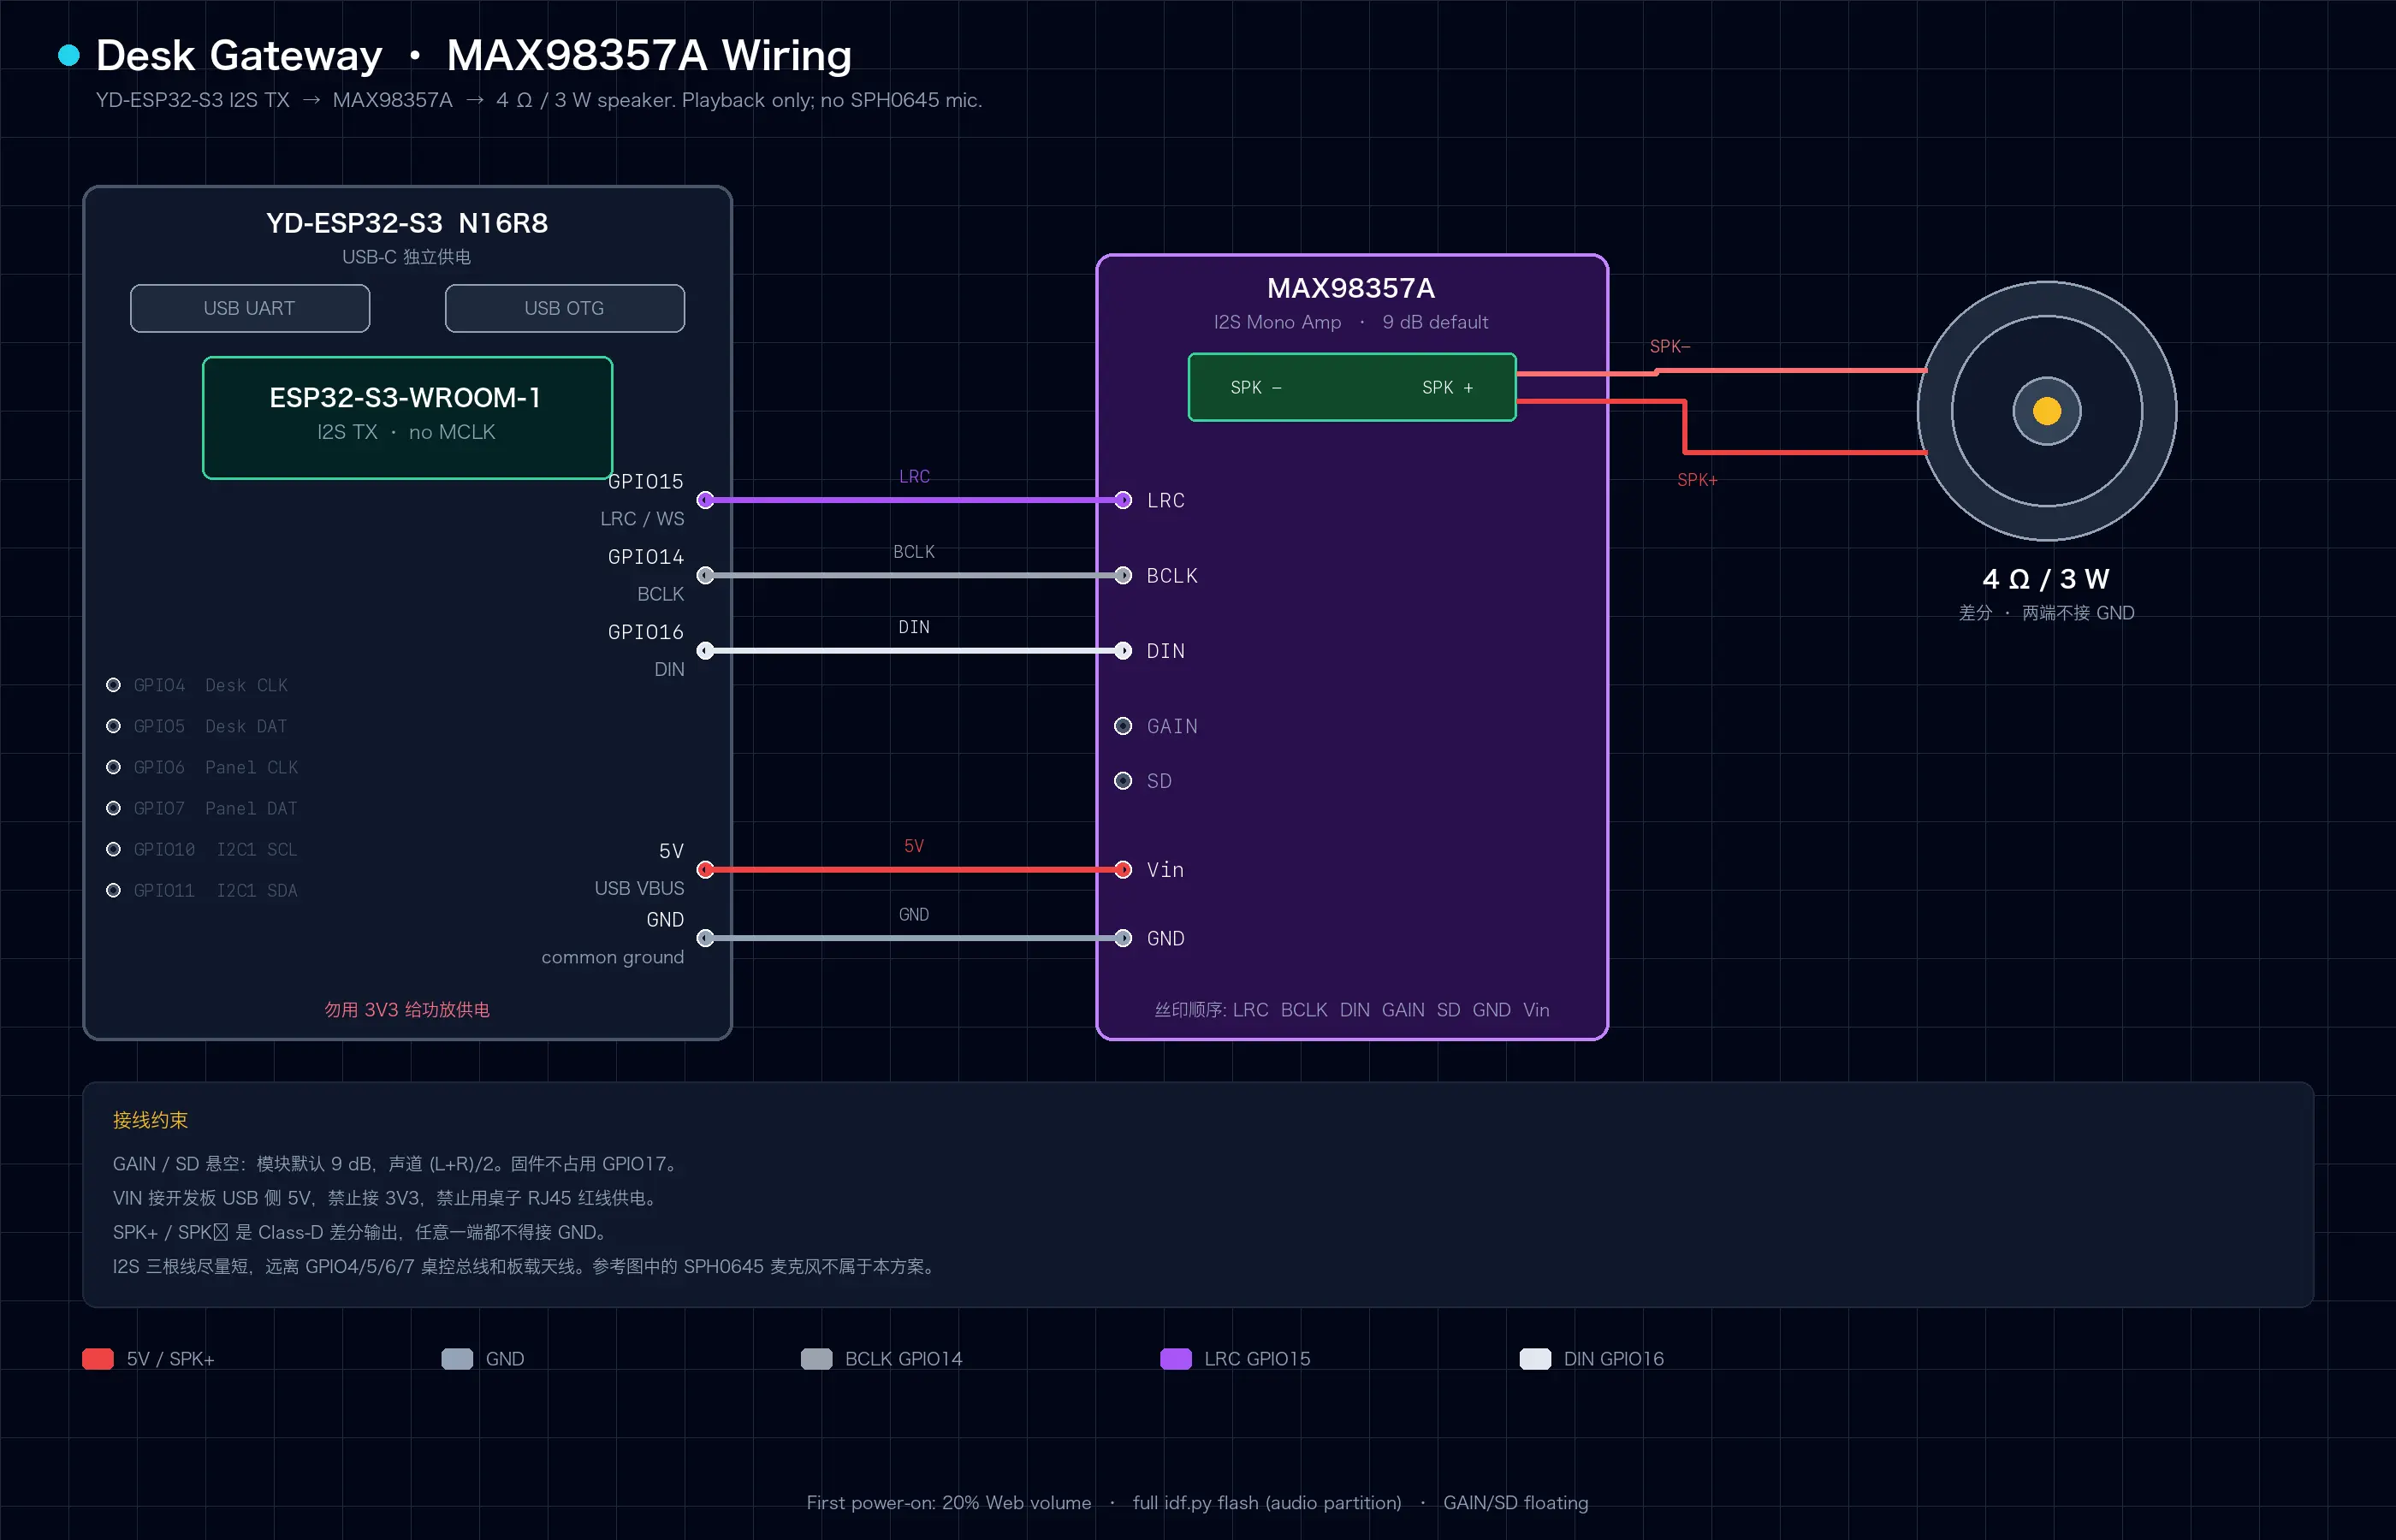
REST 提供开始、暂停、继续、跳过、停止、延后 5 分钟、音量、静音和试听。状态机和接线见番茄语音提醒。
11 童锁、自动童锁和禁用原厂面板
升降桌必要的童锁功能也添加上了, 裁决放在 ESP32 上,客户端只负责开关。
全局童锁打开后,除了 STOP 和解除童锁,REST、串口、蓝牙和原厂面板都不能启动或维持运动。Web 和手机 App 都能开关。童锁关掉之后,每个来源还要过自己的权限:REST、Bluetooth、Panel 可以分别关掉。关掉某个来源会先停掉当前运动, STOP 始终放行。
这里还加了个自动童锁,我离家后会自动打开。
这个功能需要一部授权手机。这部手机通过加密 BLE 或已认证 REST 大约每 30 秒发一次 Presence。两种通道都断了大约 3 分钟后,固件用 auto_away 来源锁上。其他已经配对的手机在线,不会延长倒计时。人回家后,只解除这次自动锁;我自己手动打开的童锁,仍要手动关。
原厂面板可以单独禁用。Web 设置里关掉 Panel,或者 POST /api/v1/desk/access,{"source":"panel","enabled":false}。关掉后面板升、降、档位都无效,STOP 还在。重新打开时,如果手指一直按着旧按键,桌子不会立刻动,必须先松开再按。裁决顺序见架构总览里的童锁与仲裁。
12 升降桌网关的后续设计
12.1 当前原型的硬件形态
当前原型以 ESP32-S3 开发板为主控。控制盒侧使用 GPIO4 和 GPIO5,原厂面板侧使用 GPIO6 和 GPIO7。TOF050C、TOF400C 和 OLED 共用 GPIO10 和 GPIO11 的外设 I²C 总线。板型见ESP32-S3 N16R8 选型。
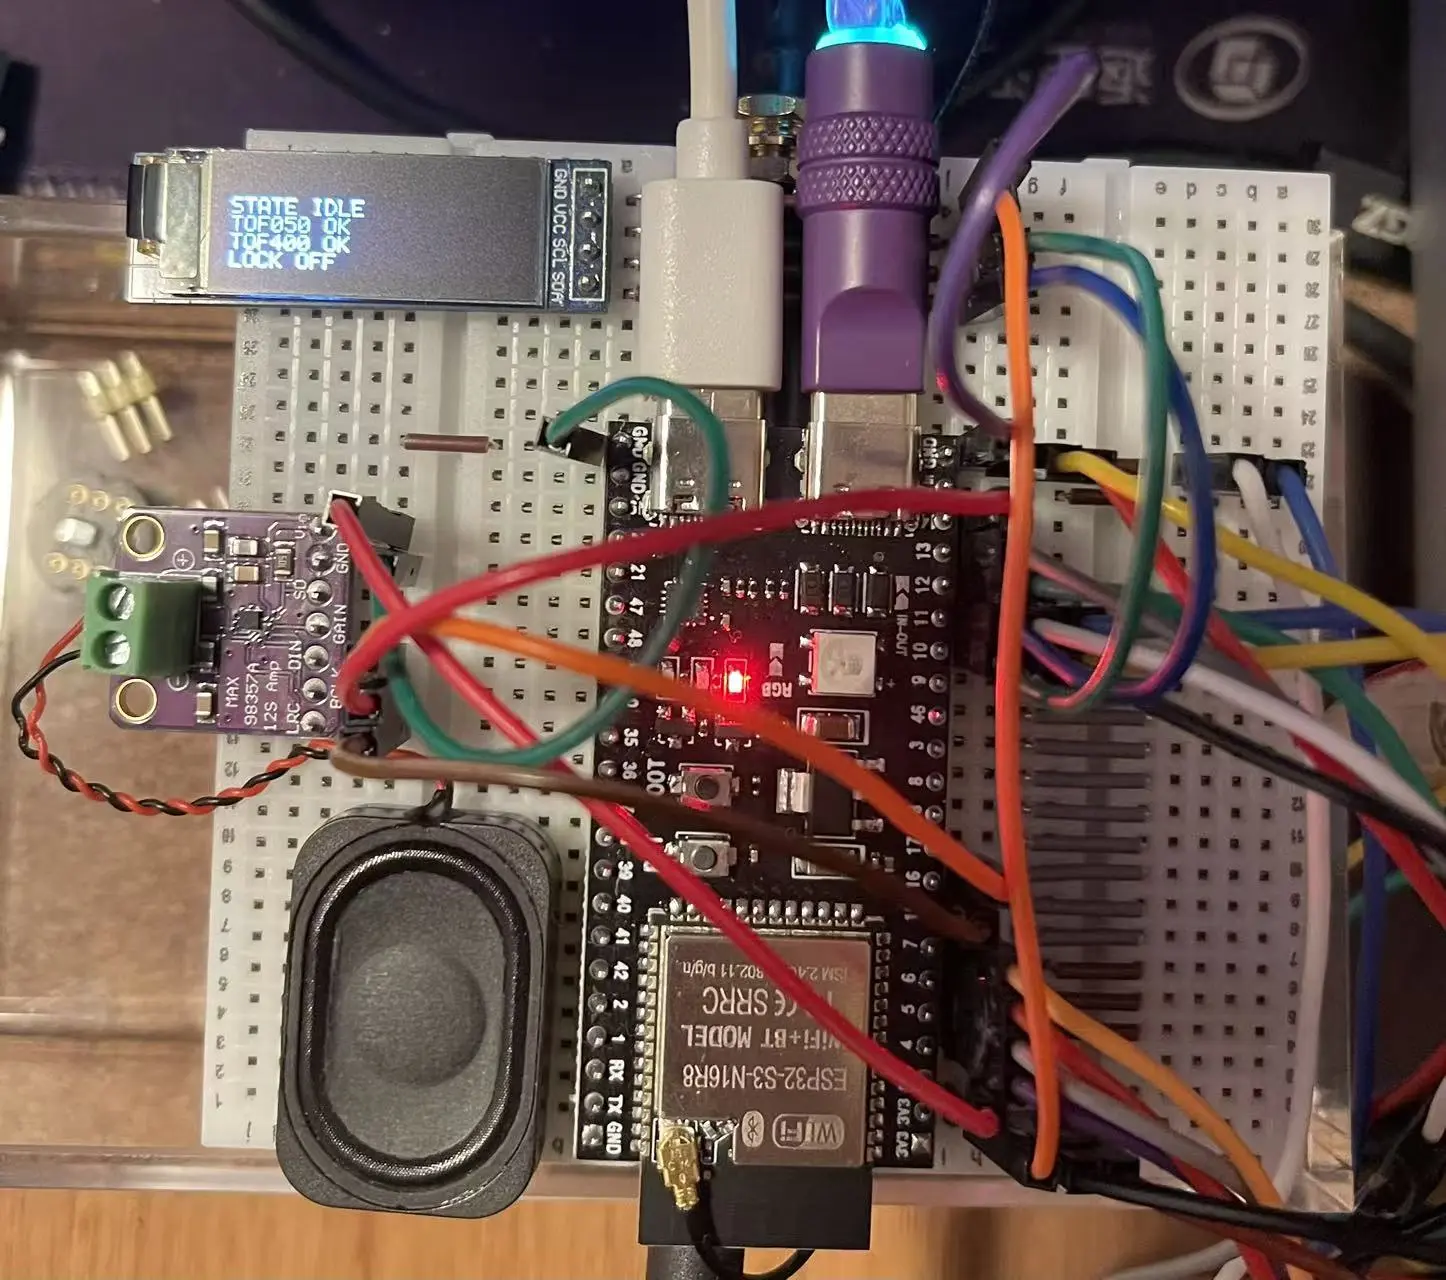
Web、手机和旋钮已经分别控制过真实升降桌。小智这块圆屏已经能轮询 Desk Gateway 的实时高度。Web 和 OLED 能显示两颗 ToF 的实时数据。当前硬件仍然使用开发板和临时接线,适合继续调试,还不适合长期安装。
12.2 多厂商升降桌协议适配
我把不同升降桌的协议实现放在 Desk Driver 中,自己的升降桌使用 mxtark。Web、手机、手表和 BLE 只调用统一控制接口,不直接依赖具体桌型协议。
Upsy Desky 的分层方式可以用于后续 Driver 设计。以后会根据真实设备和抓包结果增加 UART、Loctek 或 Jiecang 等协议支持。可插拔 Driver 的边界写在平台架构设计里。
13 硬件清单
这是我这套原型实际用到的东西。当前还是开发板加飞线,不是成品套件。GPIO 和接法以仓库 README、真机验收清单为准。
以下大部分硬件都是之前玩儿树莓派剩下的, 所以整体成本没有超过 100, 但是前前后后折腾了 2 周左右, 总算是完工了.
ESP32 用 USB-C 单独供电。桌子 RJ45 红线 3.3V 只给 CLK/DAT 上拉,不要接到 ESP32 的 3V3。
13.1 网关本体
| 数量 | 型号 | 用途 |
|---|---|---|
| 1 | ESP32-S3 N16R8(源地 / VCC-GND) | 主控。Flash 16MB、PSRAM 8MB |
| 1 | USB-C 线和 5V 电源 | 给 ESP32 供电,日常走板载 USB 转 UART 口 |
| 1 | 双口 RJ45 模块 | 左口接控制盒,右口接原厂面板 |
| 2 | 网线 | 控制盒 ↔ 左口,原厂面板 ↔ 右口 |
| 2 | 2 kΩ 电阻(可用 2.2 kΩ) | 拔掉原厂面板后,补 CLK/DAT 上拉到桌子 3.3V |
| 若干 | 杜邦线 / 飞线 | 临时接线 |
升降桌本身是非智能双电机、原厂 Mxtark 面板。面板协议和线序对不上的,这一套不能直接套。
13.2 传感器、屏幕和语音
| 数量 | 型号 | 用途 |
|---|---|---|
| 1 | TOF400C / VL53L1X | 桌板朝地,产品高度 |
| 1 | TOF050C / VL6180X | 桌面朝右,低位上升保护 |
| 1 | 0.91 英寸 SSD1306 OLED,128×32 | 本地状态,和两颗 ToF 共用 GPIO10 / GPIO11 |
| 1 | MAX98357A | I2S 功放,GPIO14 / 15 / 16 |
| 1 | 扬声器 | 接模块 SPK+ / SPK-,任意一端都不接 GND |
两颗 ToF 的 SHUT 还要各占 GPIO12、GPIO13。功放和扬声器的真机音质还没验收。
红黄蓝三颗状态灯固件已经接到 GPIO1 / GPIO2 / GPIO8,各串一只限流电阻(红黄 220 Ω~330 Ω,蓝 68 Ω~100 Ω)。真机观感未验收,不做也可以,不影响控桌。
13.3 控制端(可选)
网关本身不依赖这些。有了局域网 REST 之后再加:
| 数量 | 型号 | 用途 |
|---|---|---|
| 1 | 晶彩 JC3636W518C | 桌上小智终端,固件板卡名 taiji-pi-s3 |
| 1 | 优篮子 D200H | 实体键:请坐 / 站立 / 番茄 |
| 1 | 客制化键盘 | Karabiner 快捷键切坐姿、站姿、停止 |
| 1 | 桌面旋钮 | 顺时针升、逆时针降、按下停止 |
| — | 已授权手机 | App 控桌;自动童锁只绑其中一部 |
GoatRemote 跑在 Mac 上,不另买硬件。
13.4 调试
| 数量 | 型号 | 用途 |
|---|---|---|
| 1 | 逻辑分析仪 | 抓原厂 CLK/DAT,只接 GND / CLK / DAT,不接 3.3V |
| 1 | 万用表 | 核对线序、上拉电阻和共地 |
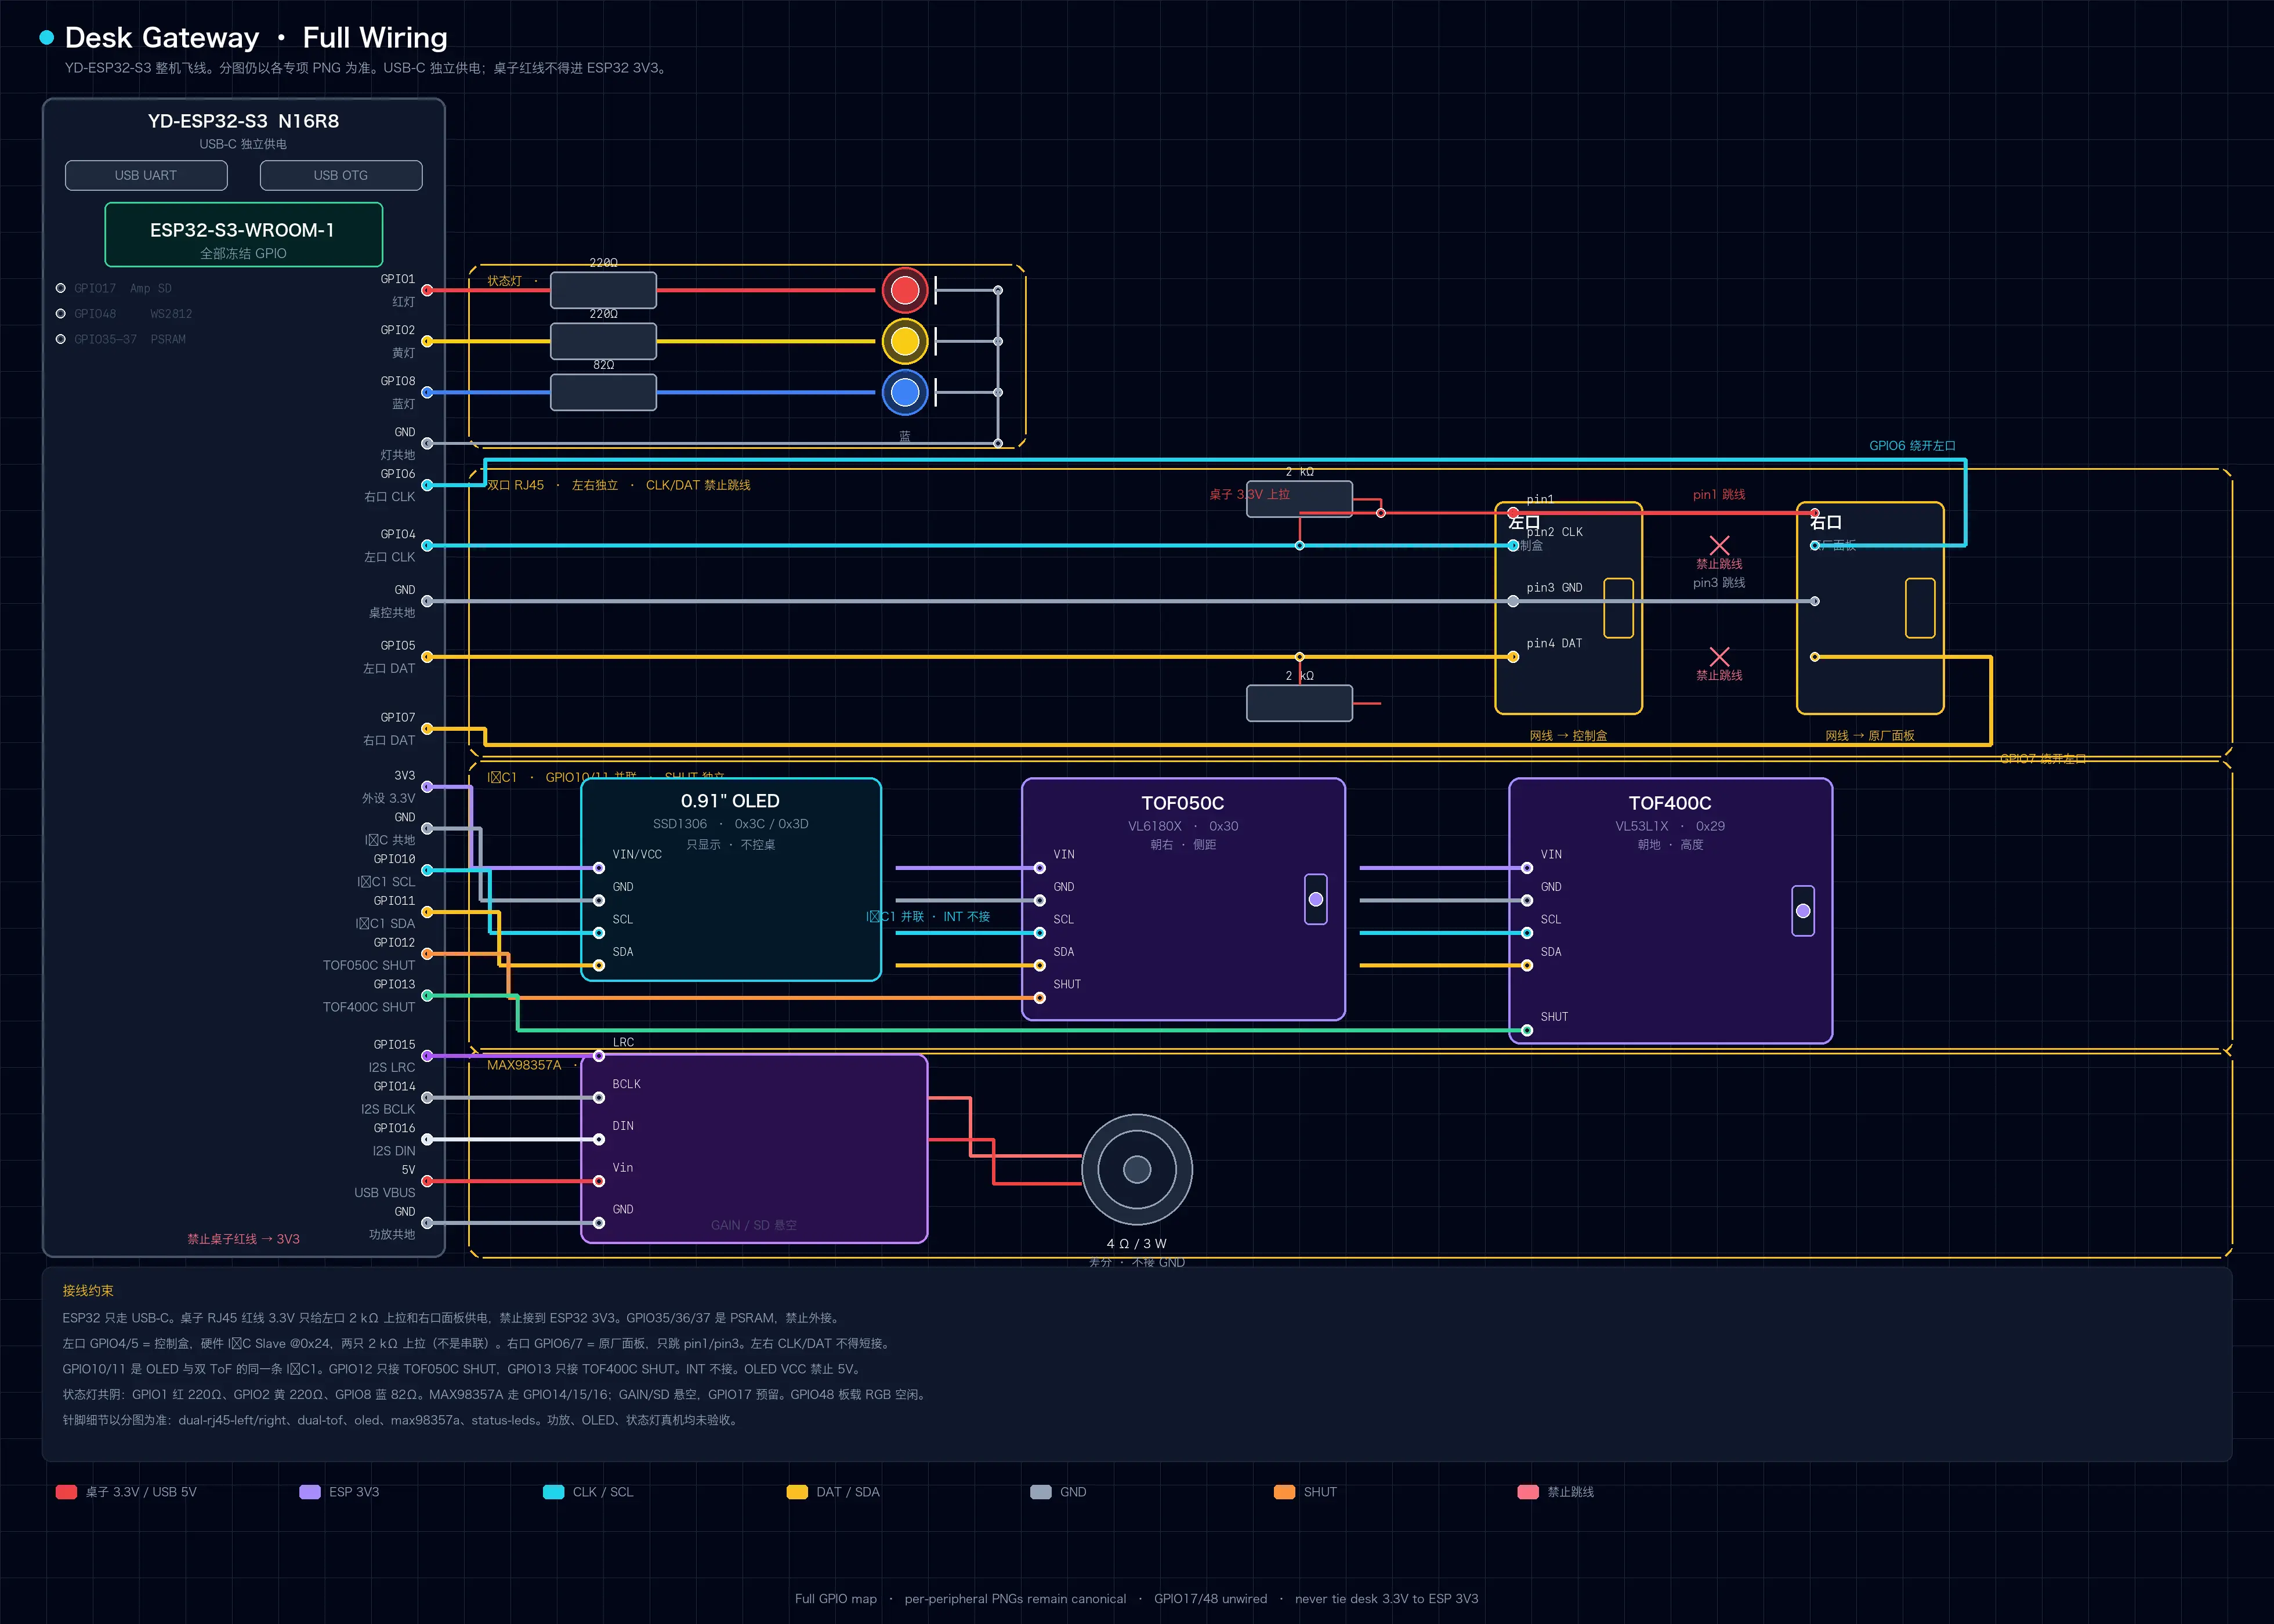
13.5 完整接线图
这张图是当前原型的完整接线:
14 开源地址
固件、手机 App、Watch、脚本和文档都在这个仓库:
github.com dong4j/desk-gateway'/%3E%3Cpath d='M0 560 220 420l160 96 210-220 250 248 160-120 280 164v132H0z' fill='%23d9e1ee'/%3E%3Ccircle cx='980' cy='210' r='72' fill='%23d2dbea'/%3E%3C/svg%3E) GitHub - dong4j/desk-gateway: Open-source standing desk smart gateway for ESP32-S3 Open-source standing desk smart gateway for ESP32-S3
MIT 许可。现在是能跑的原型,V1 还没打 tag。
顶层目录大致是:
1 | firmware/desk-gateway/ ESP32-S3 主固件(ESP-IDF) |
第三方入口在 integrations/,脚本在 scripts/,都接到同一套局域网 REST,不直接碰厂商协议。接线、GPIO 和烧录以仓库 README和真机验收清单为准。文档总目录是docs/README.zh-CN.md。
桌上那块小智圆屏的空闲界面改在另一份 xiaozhi-esp32 工程里,不在这个仓库。
15 总结
这套东西现在能日常用了。桌边原厂面板还在,Web、键盘、旋钮、手机、手表、D200H、GoatRemote 和小智发的是同一组升、降、停、档位指令,ESP32-S3 再翻译成控制盒认的键码。产品高度不看数码管,看桌板底下那颗 TOF400C。童锁开着的时候,除了 STOP 和开锁,REST、蓝牙和原厂面板都不能让桌子动。
过程里有两处比较大的弯路。拔掉原厂面板等于拔掉 CLK/DAT 上拉,控制盒读不到键码,补 2 kΩ 到桌子 3.3V 之后升降才通。后来想用软件 I²C 同时应答五个地址,把高度从数码管段码里抠出来,桌子会在运动中自己停掉,最后退回硬件 I²C Slave 只回 0x24,高度改外接 ToF。
目前这个项目已经达到我的预期了,后续有机会再来集成其他协议的升降桌。
下一步可能就是改我的键盘了: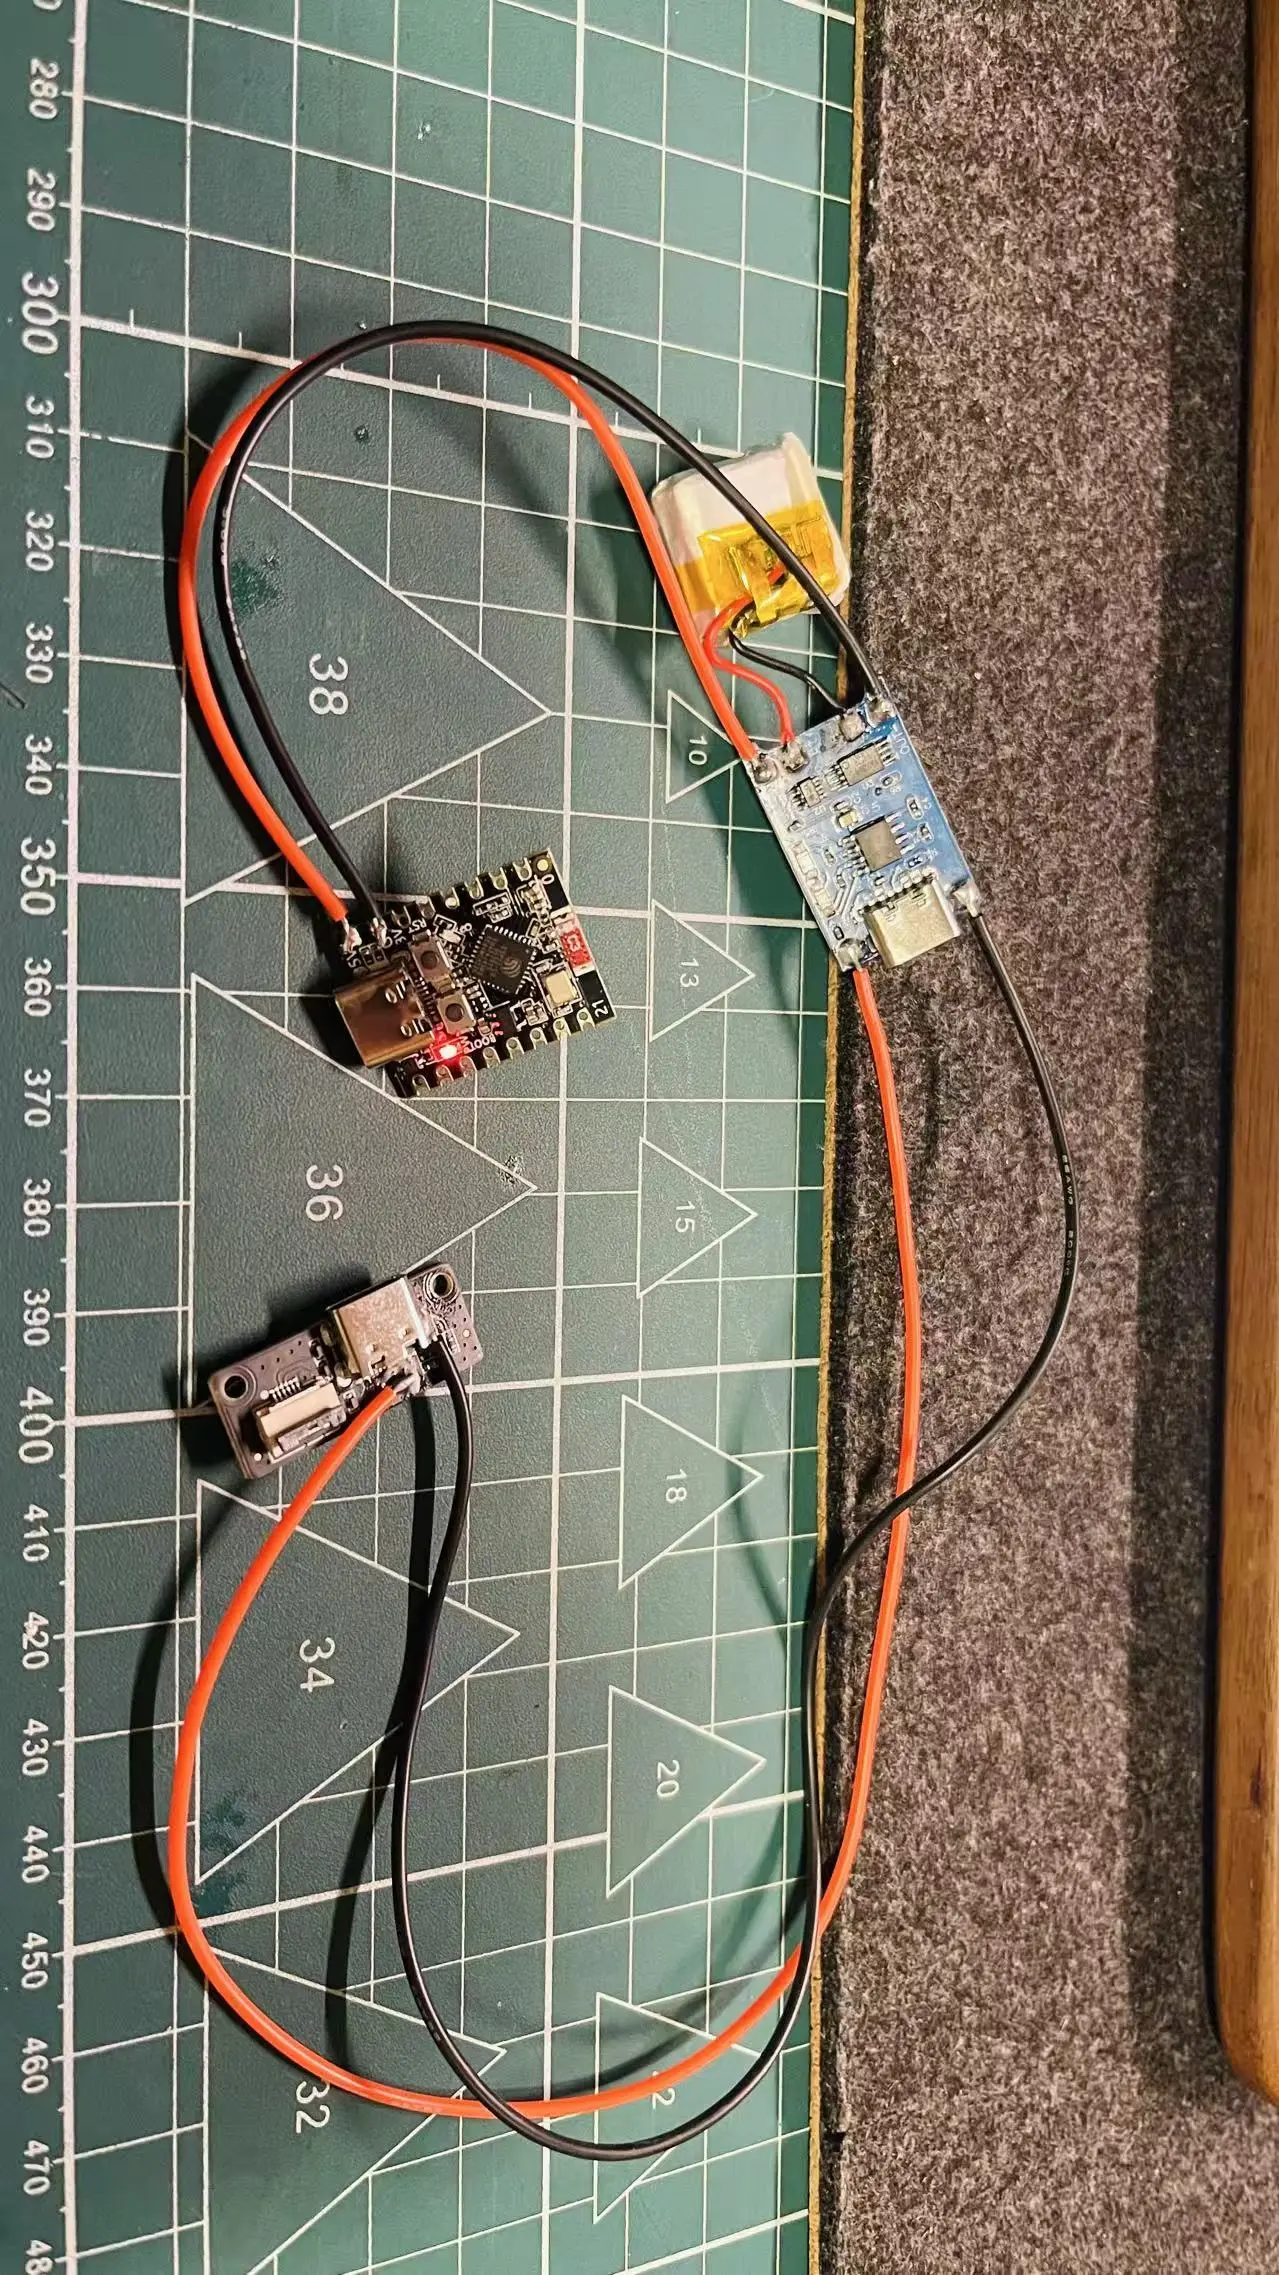
接上 iPhone7P 的线性马达来实现打字震动的效果 😎.
目前遇到的问题是并联 3 个线性马达后震动就非常弱了, 怀疑是电流太小的问题, 有哪位大佬可以指点一下呀, 感谢 🙏🏻.